ALAYA/異種・複数無人機の協調
ALAYA
ALAYA|Formation・Kata・任務の協調
Project SHEEPDOG は現在、ALAYA Wargame に統合されています。初期の研究・デモ記録には SHEEPDOG の名称が残っています。現在の任務シミュレーションを見る。
異なる無人機が補完し合い、役割を交代し、任務を遂行する。
ALAYA は戦術意思決定と任務の協調を提供し、パートナーシステムが飛行制御、機体の実行、通信を担当します。
ALAYA Wargame の中心は異種・複数の無人機の協調です。軍事任務シナリオで、ZERO の Formation と Kata、役割の切り替え、任務効果、機体編成の費用を比較し、低コスト機体が能力を補い合うチームを評価します。同じ協調技術を異なる機体構成や任務に活用し、捜索・救助はその用途のひとつです。
高高度気球と FPV、FPV と UGV、航空機と USV。異なるプラットフォームの組み合わせから編成を考えます。航続時間、センシング、機動性、搭載量、費用の補完関係を比較し、任務に合うチームを構成します。
Formation|陣形 · チームの相対的な配置と、共通の任務における各機の役割を定めます。
Kata|協調戦術パターン · 役割、連携、任務の移行を結ぶ、再利用可能な戦術パターンを蓄積します。
システムの役割分担 / 戦術意思決定
Baoqiの役割
Baoqi Smartは、異種無人システムのチームがどう役割を分担し、状況の変化に対応するかを判断します。各機体の制御と実行は、連携するパートナーシステムが担います。
01 / 任務・指揮
任務/指揮
任務目標、指揮官の意図、制約条件、承認は、人員と既存の指揮系統から与えられます。
02 / Baoqi Smart
Baoqi Smart — 戦術意思決定レイヤー
行動案の評価、役割・任務の割り当て、優先順位の設定を行い、状況の変化に応じて計画を見直します。
ZERO
行動予測と候補となる行動案の生成。
ALAYA
戦術案の評価、任務と役割の割り当て、状況の変化に応じた調整。
下り:任務、役割、優先順位、制約条件
上り:状態、観測情報、実行結果
03 / パートナーシステム
パートナーの実行・制御システム
割り当てられた任務を実行可能な動作に変換し、戦術意思決定層へ状態を報告します。
- オートパイロット/飛行制御
- 機体制御
- ナビゲーション
- 局所的な衝突回避
- 編隊運動制御
- 通信
04 / 機体とセンサー
異種機体とセンサー
- UAV空中
- UGV地上
- USV水上
- UUV水中
- センサー観測
ALAYA/任務の成果
個々の行動から、全隊での任務達成へ。
同じ任務の中で各機体に適した役割を割り当て、変化に全隊で対応し、成果まで協調をつなぎます。
機体ごとの強みを集め、全隊で任務を遂行。評価結果が、次の戦術サイクルを強化します。
ALAYA / PLATFORM ASSETS
戦術知識を次の任務へつなぐ。
能力モデル、任務パターン、シミュレーション結果を、次の計画サイクルの共通基盤にします。
機種を越えた能力・任務インターフェース
各機体の能力、状態、役割を同じ任務の枠組みへつなぎ、編成できるチームを広げます。
再利用できる協調任務
編成、役割交代、引継ぎの形を残し、新しい任務を蓄積した協調の経験から始めます。
任務価値と学習ループ
効果、消耗、時間、予備、その後の選択肢を判断へ戻し、次の任務に使える知識を蓄積します。
一つの任務を、三つの中核能力で
身体の能力から、行動の選択と協調へ。
任務と混成チームの能力から始めます。BABYLONで身体を記述し、ZEROでKata(協調行動パターン)とFormation(隊形・役割分担)の候補を考え、ALAYAで比較します。自己対戦、結果の振り返り、パートナー機体での試験を通じて、段階的に開発・検証を進めます。
目標と資源を定義
任務構成を組む
選べる戦術を生成
全隊を編成し協調
↶ 任務価値を評価 · 戦略と知見を蓄積 ↶
ALAYA / MISSION TEAM
共通の協調技術を、さまざまな任務へ。
異種機体の分担、役割の引継ぎ、任務の成果からご覧ください。偵察、施設防護、海上監視、捜索・救助へと、共通の協調技術を活用します。
一つひとつの投入を、任務の価値へ。
機体構成と協調パターンを、任務効果、編成費用、時間、予備から比較します。単体性能が控えめな低コスト機体でも、役割の相互補完によってチームの任務要件を満たせる組合せを見つけます。
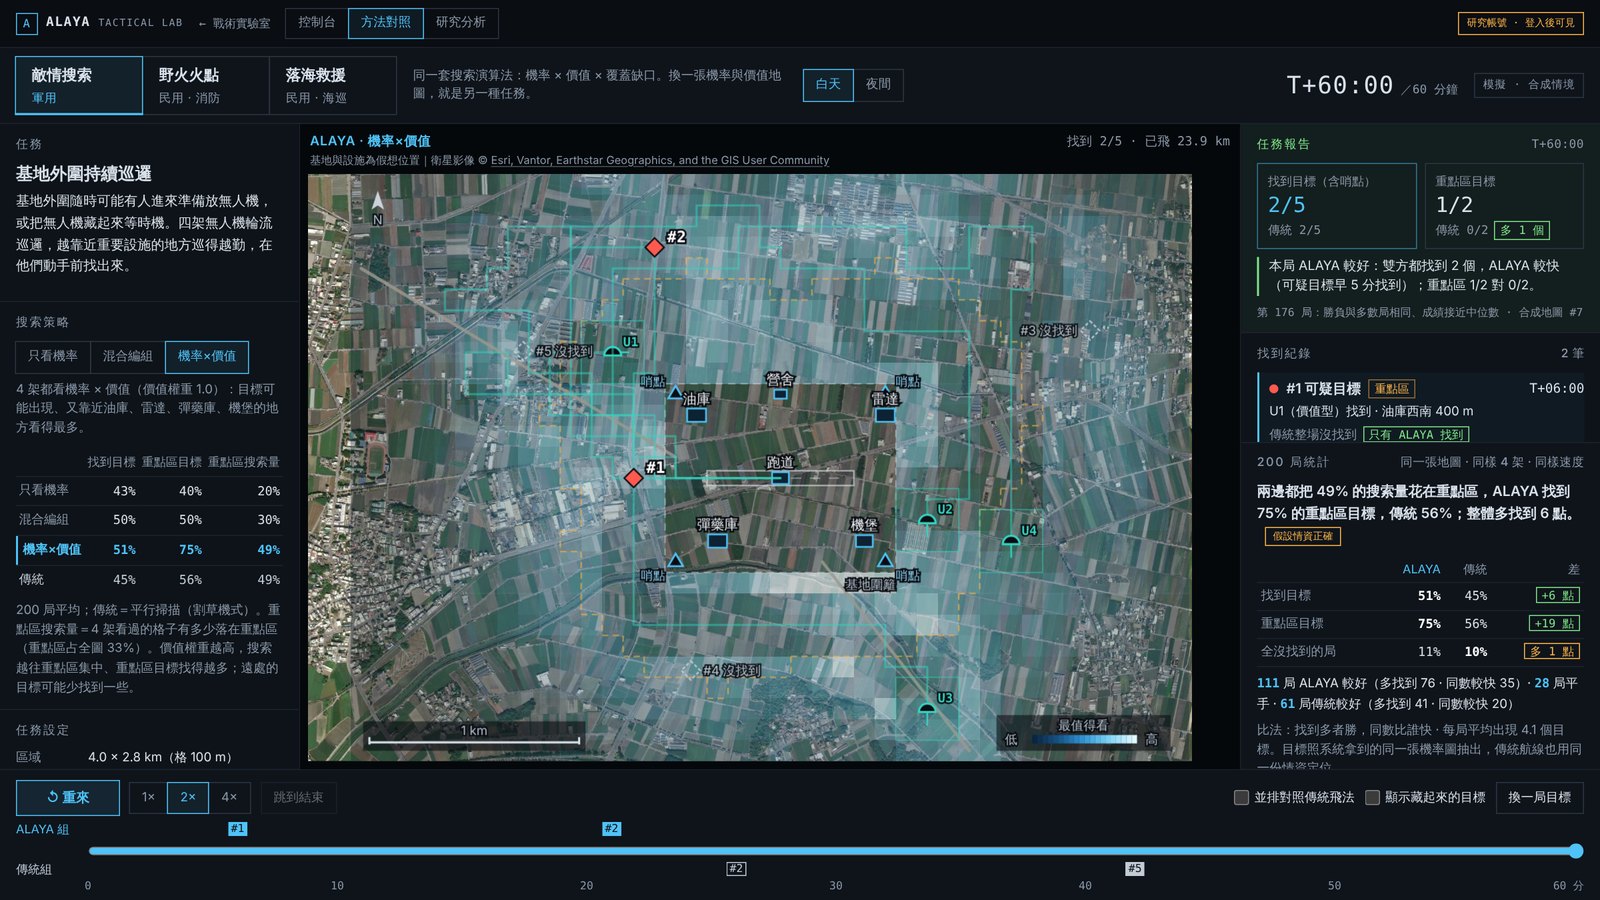
任務への応用:重み付き捜索と従来の掃引の比較
ALAYA/ミッション学習ループ
評価結果が、次の戦術サイクルを強化する。
対抗の効果、消耗、時間、予備を合わせて評価。結果を左右した判断を見つけ、知見を戦略、編成、資源構成へ戻します。
投入と結果を並べ、任務の価値を見える形に。
技術資料
技術・研究アーカイブ。
原文の英語研究記録と技術資料。過去の名称と日付を記録とともに保持しています。
よくある質問 / 役割分担
Baoqiは戦術を判断し、パートナーが制御と実行を担います。
- ALAYA は任務計画と機体の実行をどうつなぎますか?
- ALAYA が戦術案を評価し、任務の役割を配分します。パートナーシステムが飛行制御、航法、通信、機体の実行を担当します。
- ALAYA は複数機体のチームをどう計画しますか?
- 任務目標、機体能力、観測結果、利用可能な資源から役割と協調計画を検討します。シミュレーション環境で編成を比較し、判断の結果を確認できます。
チームを編成し、任務を検証し、投資の意味を示す。
ZERO
任務と候補計画
BABYLON
資源・能力の構成
ALAYA
連携とシナリオ比較
すべての能力をご覧いただけます
各項目から詳しい説明をご覧いただけます01異なる機体で、一つの任務をつなぐ
能力に応じて役割を割り当て、観測の引き継ぎ、電力交代、通信途絶、故障時の再割り当てをシミュレーションします。Formation と Kata を通じてチーム全体の任務価値を比較します。
ワークフローを見る ↗02同じシナリオで、人と AI の判断を比較する
空中・地上チームを編成し、AI 同士または参加型の対戦を行い、各回の役割、行動、結果をリプレイします。
ワークフローを見る ↗03施設・装備・資源を、一つの計画画面へ
施設図面を取り込み、装備配置、地形による見通し、資源配分、予備、任務遅延を再実行できるシナリオで比較します。
ワークフローを見る ↗04離陸再開を早め、成果に基づく予算へ
復旧機材、除去作業、材料の待機時間、並行施工、使用可能な離陸区間をまとめて評価し、初便、全面復旧、待ち時間、整備投資を比較します。
ワークフローを見る ↗05どの道を先に開き、誰を早く避難させるか
実際の道路網に機材、作業員、空輸、避難車両を配置し、到着時間、道路の依存関係、患者の期限、待機時間を含めて計画を比較します。
ワークフローを見る ↗06次の投資が、任務に何をもたらすか
同じシナリオで整備水準を比較し、作業指示、費用明細、資源不足を示します。車両や機材の追加、予算の増額を計画上の成果に結び付けます。
ワークフローを見る ↗07任務シミュレーションを、飛行制御と可視化環境へ
JSBSim の物理計算を共通時刻・座標・状態交換でつなぎ、ArduPilot、PX4、Isaac Sim、Unreal Engine、ROS 2、DIS、HLA とのエンジニアリングを進めます。
ワークフローを見る ↗08場所を変えて、同じ課題を再評価する
地点を切り替え、複数機の経路を編集し、衛星地図と Cesium 3D で空間関係を確認します。環境、資源、任務計画を併せて比較します。
ワークフローを見る ↗09再実行のたびに、違いの理由をたどる
判断ログ、イベント時系列、AAR、出典バージョン、ハッシュをつなぎます。センサー CSV 比較と空間再生により、研究結果を再計算可能な成果物にまとめます。
ワークフローを見る ↗次の任務へ、能力を広げる
製品ロードマップ01シミュレーション上の役割を、現場の連携へ
複数飛行制御の同期、エッジ戦術カード、プラットフォーム接続、センサー校正、複数機体試験を拡充し、任務の証拠連鎖を現場へ延ばします。
02感知型滑走路を、整備投資の比較対象へ
次期版では滑走路自体のセンシングと無人機による確認を同じ評価入口に統合し、調査時間、離陸再開、設備投資を比較します。
BAOQI SMART
あなたの任務から、次の構成案を。
任務目標、利用可能な機体、既存の制御システムを共有し、戦術判断、役割分担、実行に必要な統合手順をご相談ください。