日本語
RESEARCH · 研究資料
研究資料
手法・試作・初期構想をすべてここに保存しています。前版の任務ループ、三つの作戦室、協調ライブラリ、紅藍 AI 対練、任務デモ、各種技術記録。
- 一つの任務から、最適な機体編成と戦い方を導き出す。
- あなたの方針に従う防衛 AI。ベンダーの方針には縛られません。
- 三つの作戦室に、一つの判断層。
- 任務の問いを、投資すべき判断へ
- 協調知能で、機体の性能・コスト要件を下げる。
- 構成から実行へ。一つの循環するプラットフォーム。
- 低コスト機体から、価値ある編隊へ。
- 異なる無人機を、ひとつの協調チームへ。
- なぜ Baoqi なのか。
- 防衛技術パートナーシップ・統合支援
- 能力でつながるパートナーネットワーク。
- Baoqi をもっと知る
- 2 つの画面で、一局の演習を最後まで。
- 異種プラットフォームで、任務に合う編隊を。
- 異種・複数の無人機を、さまざまな任務へ。
- 任務は続く。役割は変化に適応する。
- SKY MESH・SKY MECH:研究ライブラリと試作
- よくある質問
ALAYA / 任務ループ
一つの任務から、最適な機体編成と戦い方を導き出す。
指揮官が任務を設定すると、ALAYA は BABYLON Market から候補となる機体編成を組み、戦術を変えてくる赤軍と実地形上で対戦させる。編成と戦術を同時に探索し、予算あたり最も効果の高い組み合わせを見つける。結果は各機体へ直接配信され、実任務のデータが戻って次の精度を高める。
- 01任務設定場所、敵情、気象、制限時間、予算
- 02機体編成BABYLON Market の既製品、またはモジュール部品と 3D プリントで任務に合わせた機体
- 03対抗演習実地形。赤軍も学習する
- 04AI が最適解を探索機体編成と戦術を同時に探索
- 05任務パッケージ配信署名済みパッケージを各機体のエッジ AI へ。通信が途絶しても指揮官の意図どおりに実行
- 06実任務フィードバック毎回の任務データでシミュレーションを補正
- 手元の機体→最適な戦い方出動前
- 任務→最適な機体編成戦力整備と調達
- 現有の機体→追加すべき機体1 万台湾ドルあたりの成功率向上
- 一つの編成→複数の任務防衛と災害対応の両用
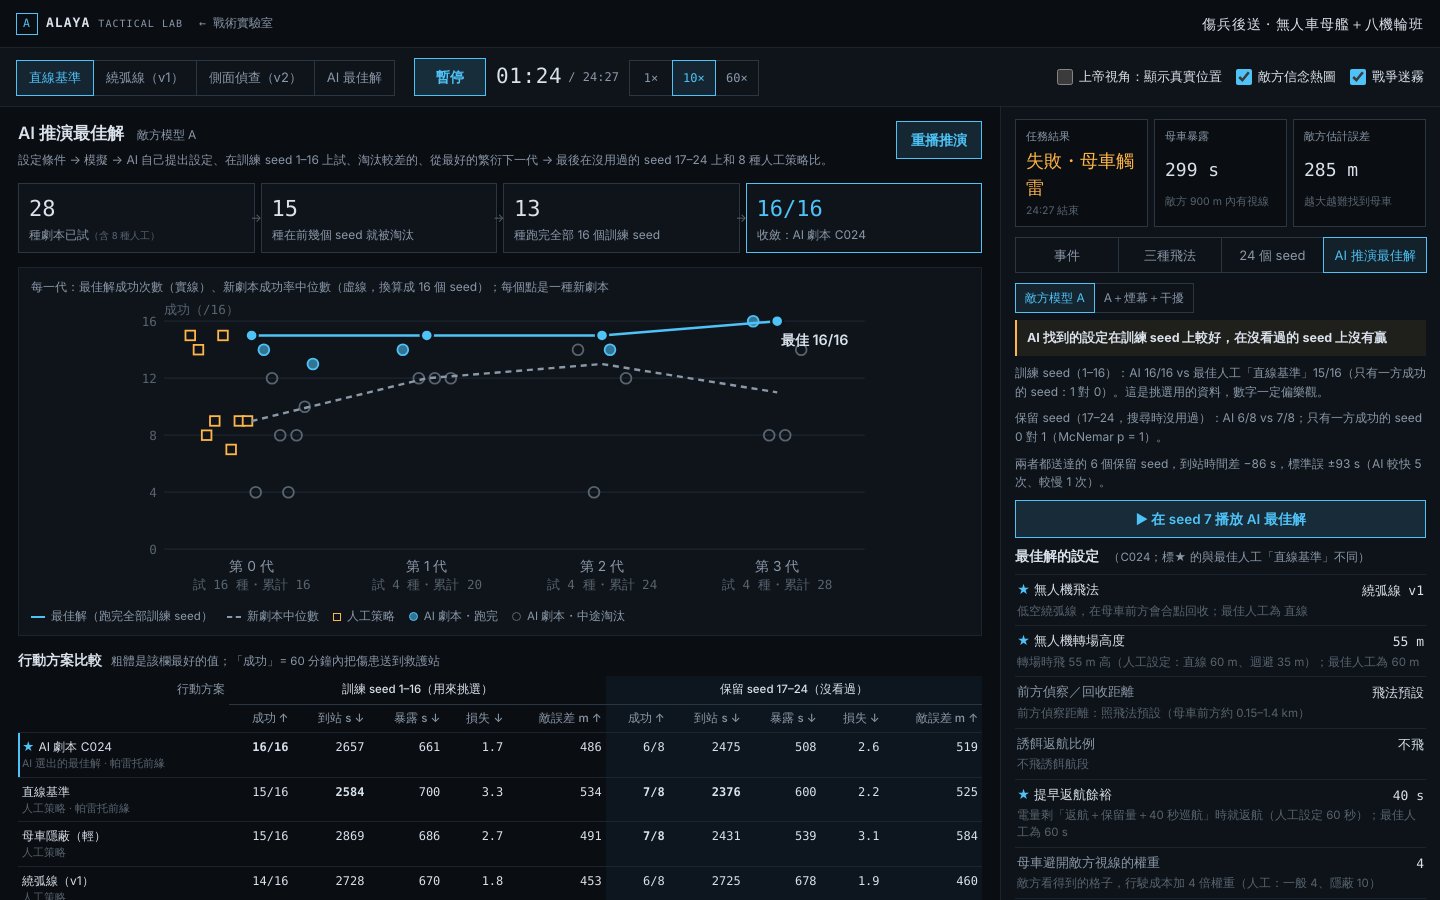
参謀が一晩かける兵棋演習を、ALAYA は数分で百回以上回す。
指揮官が任務、地形、敵情を与える。ALAYA は実地形上で各行動方針を結果が出るまで演習し、成功率の順に並べ、人の承認に回す。
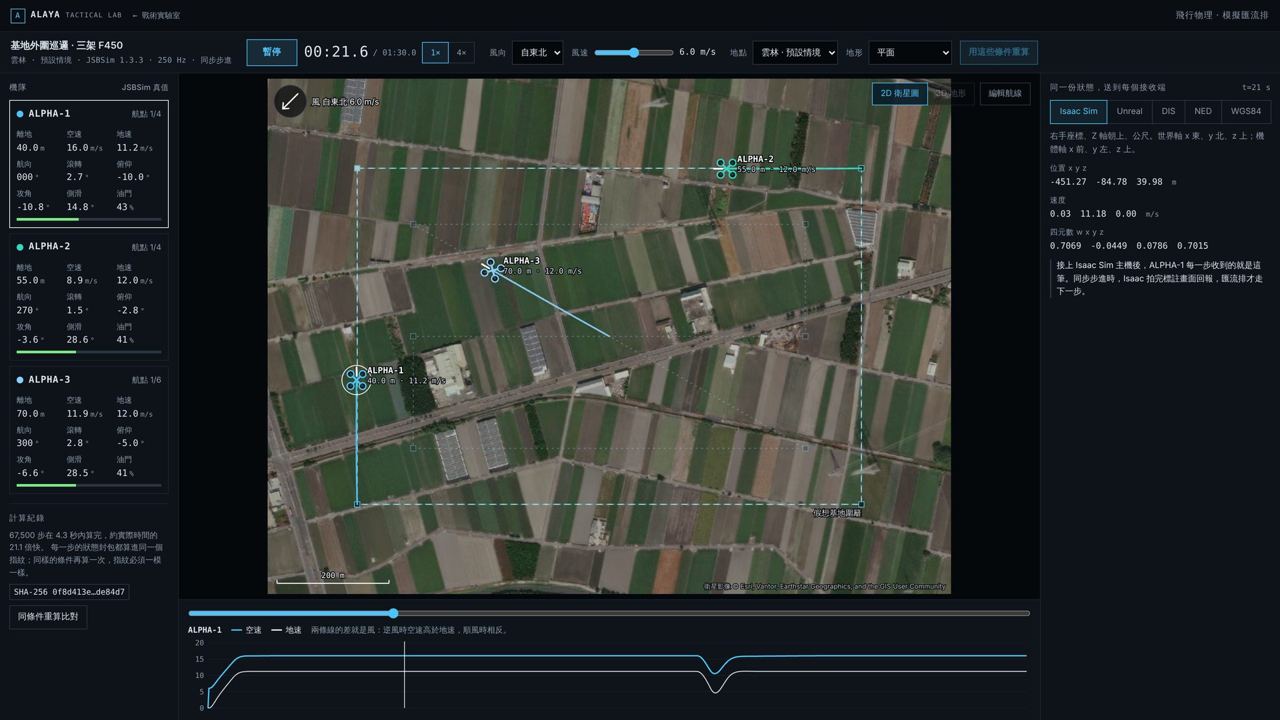 ステップ 1
任務条件の付与
場所、風、地形、敵情、機体、制限時間を地図上で直接設定。
 ステップ 2
シミュレーション
実地形、移動し推論する敵、通信とバッテリーを毎秒計算。
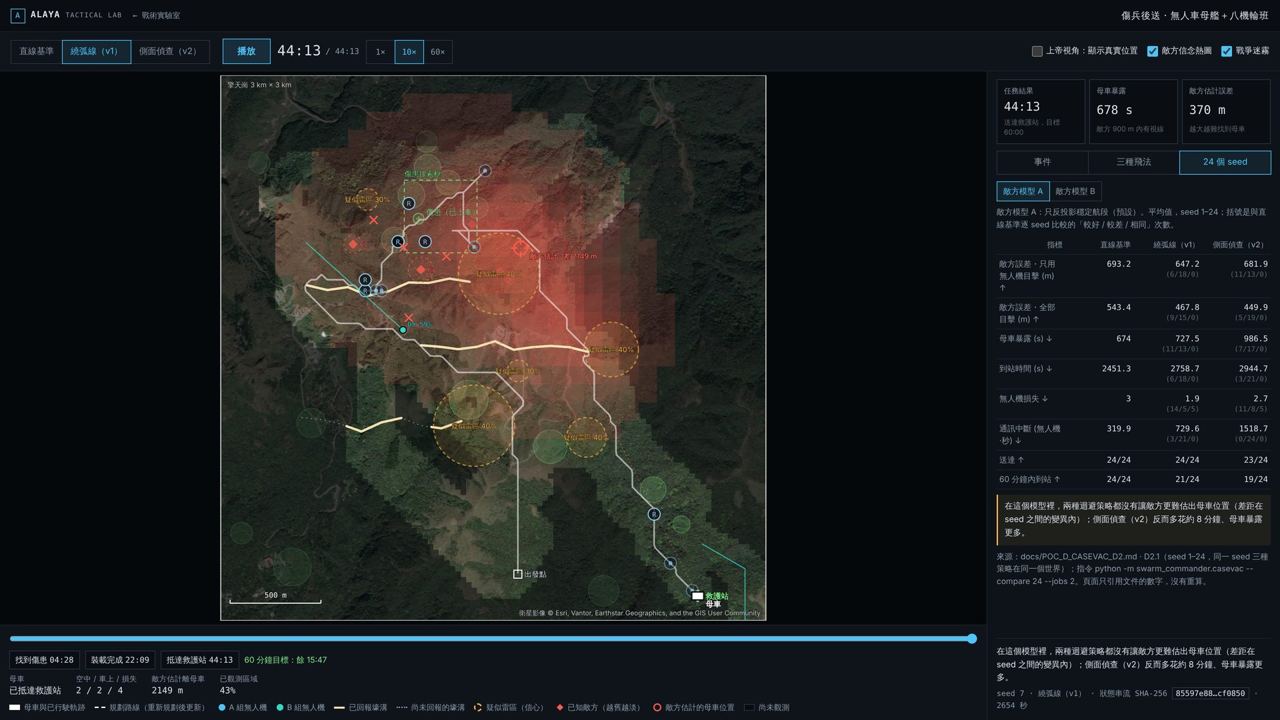 ステップ 3
AI 兵棋演習
各行動方針を数十通りの戦場配置でそれぞれ戦わせ、成否と損耗を記録。
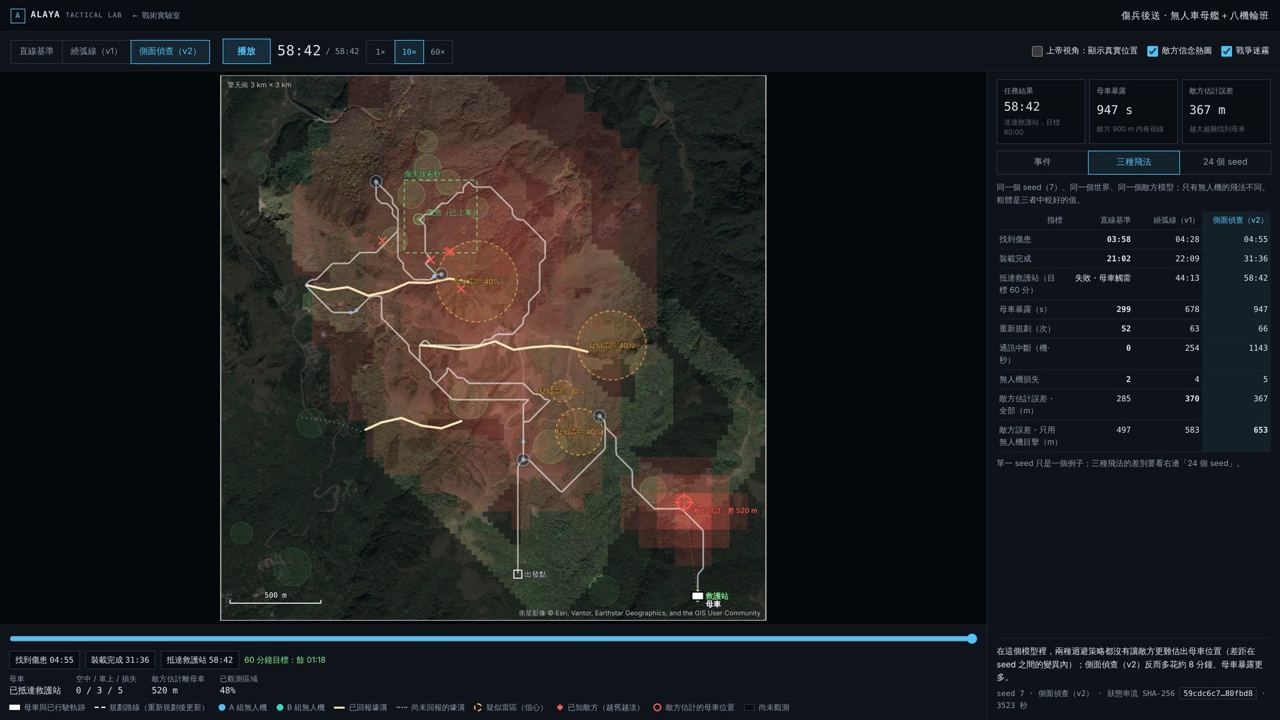 ステップ 4
最適な行動方針
成功率、所要時間、暴露、損耗で順位付けし、全演習の完全なリプレイを添付。
行動方針の比較:無人車両母艦による負傷者後送
| 評価基準 | COA 1直進基準 | COA 2強い秘匿 | COA 3軽い秘匿 推奨方針 | COA 4秘匿+側方偵察 1 km | COA 5秘匿+側方偵察 2 km | COA 6側方偵察 2 km+囮 |
|---|---|---|---|---|---|---|
| 60 分以内の到達高いほど良い | 22/24 | 16/24 | 22/24 | 12/24 | 15/24 | 14/24 |
| 救護所までの平均到達時間分、短いほど良い | 40.3 | 43.7 | 44.0 | 50.5 | 46.1 | 46.3 |
| 母車の敵視線への暴露秒、短いほど良い | 667 | 629 | 637 | 558 | 732 | 557 |
| 無人機の損失機、少ないほど良い | 3.0 | 2.5 | 2.8 | 1.8 | 1.6 | 1.3 |
| 敵による母車位置推定の誤差m、大きいほど安全 | 681 | 736 | 697 | 782 | 865 | 815 |
COA 3(軽い秘匿)を推奨。到達率は直進基準と同じ 22/24。母車の暴露が少なく、敵は母車の位置を推定しにくい。代償は平均 3.7 分の遅れ。側方偵察の距離を広げるほど母車は守られるが、到達率は半分前後まで落ちる。
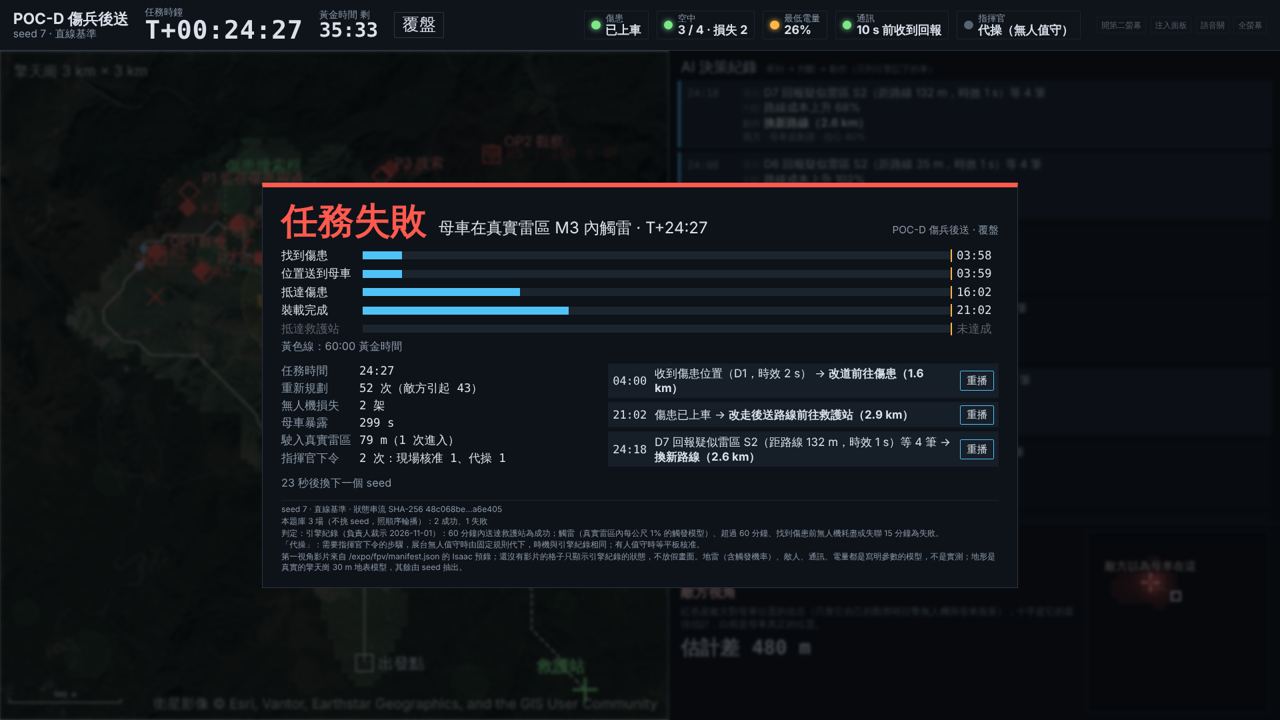
失敗判定:実在の地雷原への進入による触雷、60 分のゴールデンタイム超過、または負傷者発見前の無人機と通信の全損。各数値から、その回の演習リプレイと状態ストリームのハッシュを確認できる。
00 / ZERO · 主権防衛意思決定 AI
あなたの方針に従う防衛 AI。ベンダーの方針には縛られません。
商用 AI アシスタントは、海外ベンダーのコンテンツポリシーを理由に、弾道、兵器システム工学、戦術に関する質問を拒否します。ZERO は Baoqi の主権防衛モデルです。非中国系のオープンウェイトを防衛用途に適応させ、台湾の計算資源上でホストし、完全オフラインで配備でき、全記録を監査可能にし、人間が指揮権を持ちます。対話の中で、どのエンジンを呼ぶかはモデルが決め、行動は人が決めます。
ZERO
あなたの方針。あなたの計算資源。あなたのデータ。
防衛用途ライセンスのオープンウェイトモデルを、弾道、兵器システム工学、戦術教範で適応。言語モデルが推測してはならない数値は、ループ内の物理エンジンが担います。
24 時間、戦術を鍛え続ける
2 つの AI 陣営。1 日 24 時間、年 365 日。
ALAYA の中で 2 つの AI 陣営が絶え間なく対戦し、数千の戦術パターンを生成。それをエッジ AI に圧縮し、前線の機体が臨機応変に動けるようにします。ファウンドリは ZERO 上で動きます。
部隊が自ら所有できる基盤
構築プログラム · 年間ライセンス · 継続訓練
現在は台湾の国家計算資源上でパイロットを実施中。次の段階は部隊自身のサーバーへの配備です。ZERO に出資した部隊は、以後のあらゆる戦術システムの土台を所有します。
指導機関:国立台湾大学 無人載具研究開発設計センター。ZERO が取り除くのはベンダーの拒否権であり、指揮系統ではありません。モデルが何を議論できるかは、配備する当局が決めます。
00 / デュアルユース · 防衛を主体に
三つの作戦室に、一つの判断層。
ZERO が判断し、ALAYA が実行し、人が承認する。防衛向けに先に構築し、同じエンジンを警察と消防の言葉で走らせ直します。データは各機関の構内に留まります。
なぜ今か
回線はつながった。判断が追いつかない。
県の基幹ネットワーク、通信指揮車、ドローンのライブ映像が、作戦室へ次々とつながっています。情報が流れ込む速さは人が一度に読み切れる量を超え、誰をどこへ何から向かわせるかは、今もホワイトボードと経験頼みです。ZERO の最初の仕事は情報を減らすこと。重複をまとめ、優先度を付け、出典を示し、地形と資源を計算したうえで、判断すべき事項と根拠付きの選択肢だけを人の承認に回します。
- 30 か所雲林県の通信拠点、2026 年 10 月に稼働
- 81 台消防の通信指揮車、2028 年末までに配備
- 22 県市捜索救助ドローンと映像システムを配備済みの消防局
治安勤務迅速意思決定支援システム(仮称)
突入前の多機偵察、行方不明者・逃走者の捜索、大規模イベントの外周監視。
同じエンジンを警察の言葉で。致死的自律は含まず、投下はすべて人が承認します。
治安勤務ラボへ ↗
モデルとデータは各機関の構内に配備できます。
任務の問いを、投資すべき判断へ
チームと計画を比較し、成果を変える場所へ次の投資を向けます。ZERO、ALAYA、BABYLON が意思決定支援、任務連携、資源構成をつなぎます。
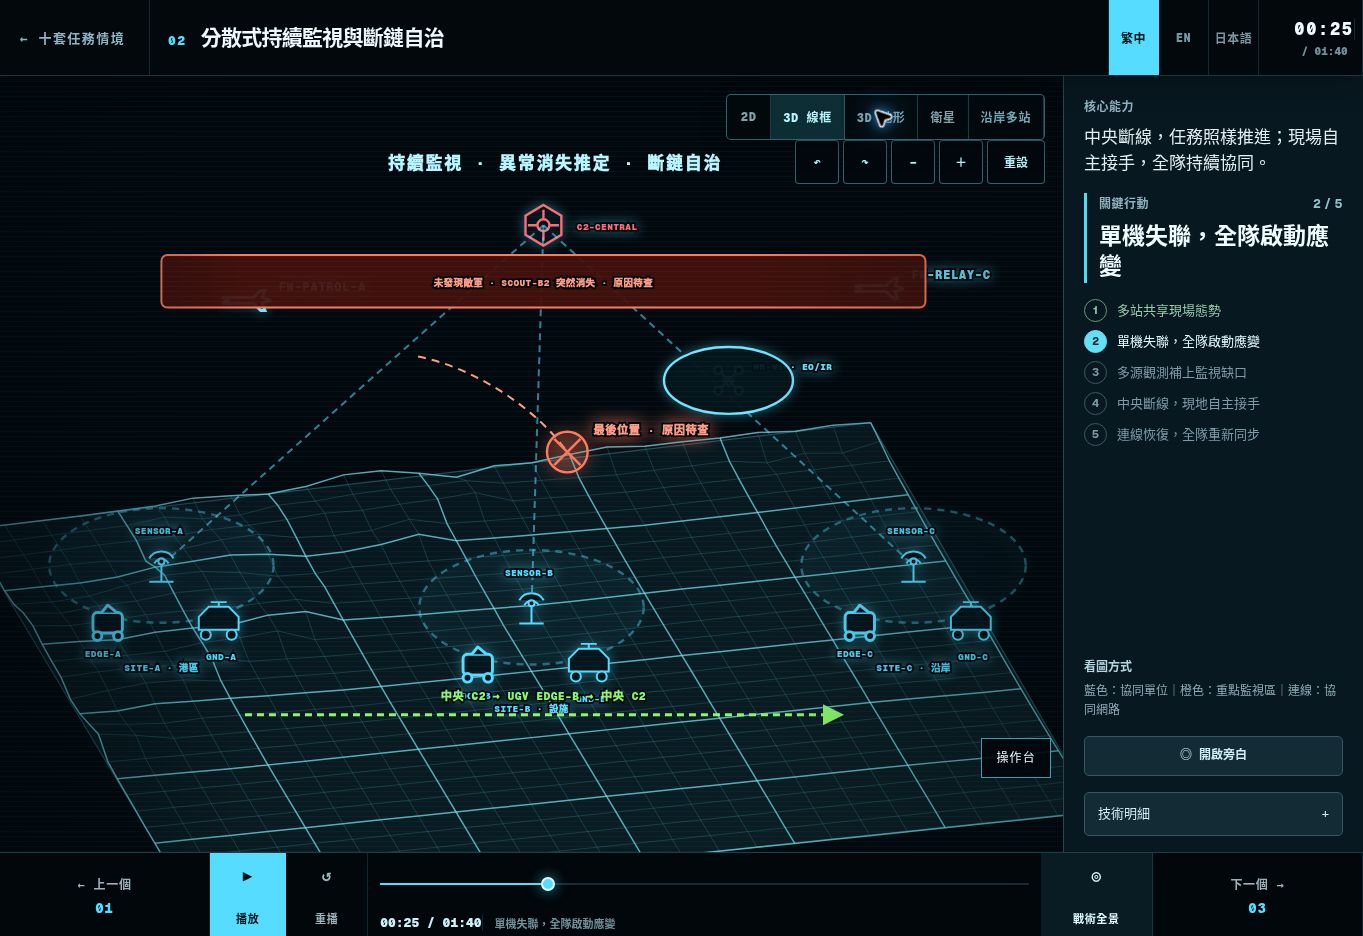
異なる機体で、一つの任務をつなぐ
能力に応じて役割を割り当て、観測の引き継ぎ、電力交代、通信途絶、故障時の再割り当てをシミュレーションします。Formation と Kata を通じてチーム全体の任務価値を比較します。
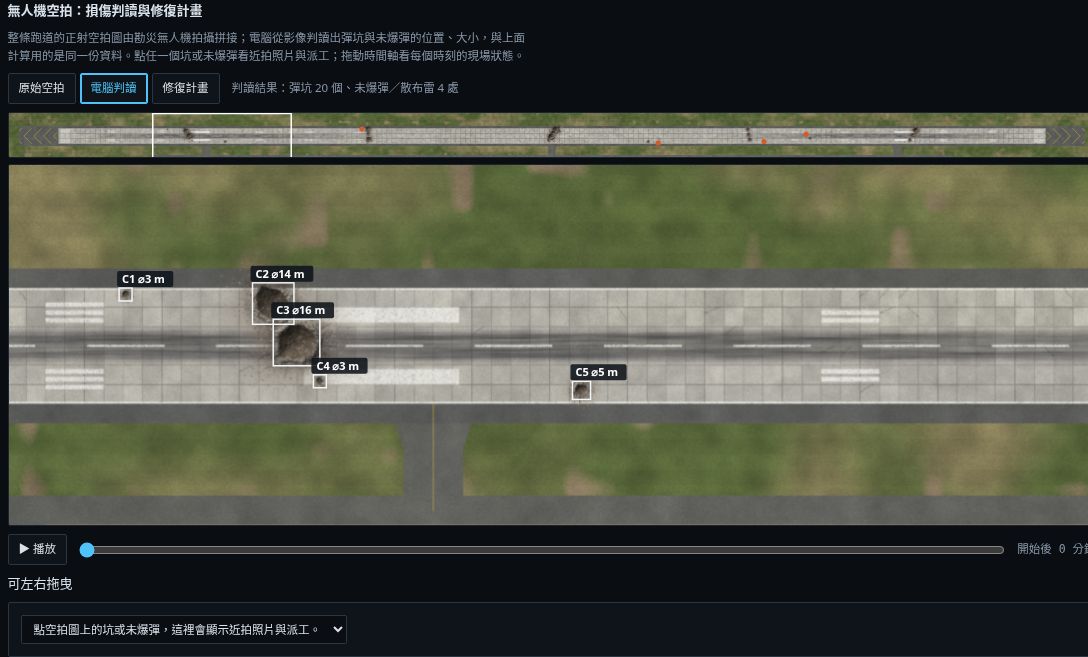
離陸再開を早め、成果に基づく予算へ
復旧機材、除去作業、材料の待機時間、並行施工、使用可能な離陸区間をまとめて評価し、初便、全面復旧、待ち時間、整備投資を比較します。
どの道を先に開き、誰を早く避難させるか
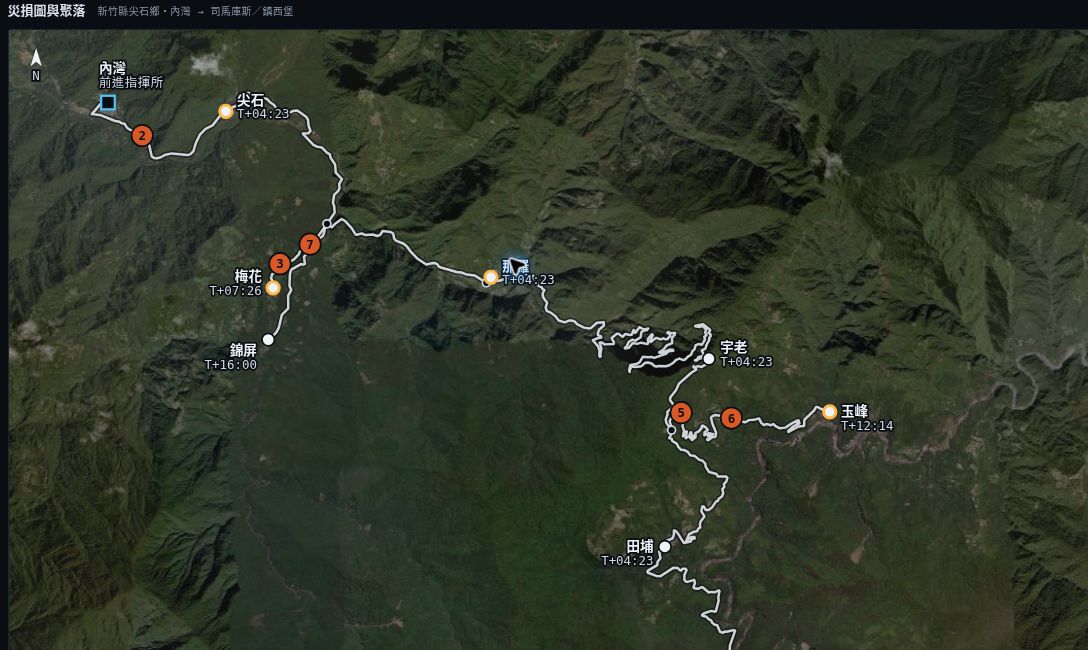
実際の道路網に機材、作業員、空輸、避難車両を配置し、到着時間、道路の依存関係、患者の期限、待機時間を含めて計画を比較します。
ZERO
任務と候補計画
BABYLON
資源・能力の構成
ALAYA
連携とシナリオ比較
すべての能力をご覧いただけます
各項目から詳しい説明をご覧いただけます
01離陸再開を早め、成果に基づく予算へ
復旧機材、除去作業、材料の待機時間、並行施工、使用可能な離陸区間をまとめて評価し、初便、全面復旧、待ち時間、整備投資を比較します。
02どの道を先に開き、誰を早く避難させるか
実際の道路網に機材、作業員、空輸、避難車両を配置し、到着時間、道路の依存関係、患者の期限、待機時間を含めて計画を比較します。
03次の投資が、任務に何をもたらすか
同じシナリオで整備水準を比較し、作業指示、費用明細、資源不足を示します。車両や機材の追加、予算の増額を計画上の成果に結び付けます。
04対話から任務の引き継ぎへ
ZERO が偵察要求と実行計画を作成し、ALAYA の運用担当者が同じ任務カードで受付、報告、差し戻し、完了を管理します。
05保有資産から始め、任務に足りないものを見つける
視覚的な Build Bay で機体とモジュールを構成し、BOM、不足部品、能力制約、電力見積もり、見積依頼表を整理して ALAYA へつなぎます。
次の任務へ、能力を広げる
製品ロードマップ
01組織専用モデルとオンプレミス導入
領域適応、組織内ナレッジ、モデル評価、オンプレミス・オフライン導入、継続更新を製品ロードマップに据え、モデル、データ、利用方針を組織自身が管理できる環境を目指します。
02次の任務に経験を蓄積する戦略パイプライン
既存の Red–Blue 評価と候補選定を、大規模モデルの継続的な自己対戦、シナリオ横断比較、Formation・Kata の知識蓄積、エッジ方策への蒸留へ発展させます。
03シミュレーション上の役割を、現場の連携へ
複数飛行制御の同期、エッジ戦術カード、プラットフォーム接続、センサー校正、複数機体試験を拡充し、任務の証拠連鎖を現場へ延ばします。
04サプライチェーン情報を、組み替え可能な任務資産へ
在庫依存関係、部品の出所、代替品、完成機検証、保守補充、供給者データを拡充し、構成設計、調達、ライフサイクル費用をつなぎます。
01 / THE OPPORTUNITY
協調知能で、機体の性能・コスト要件を下げる。
異種無人チームの戦術連携
陣形、協調パターン、役割分担を通じて、各機体の強みを活かします。単機の性能を抑えた低コスト機体を組み合わせ、任務に必要なチーム能力を構成します。
- ZERO陣形・Kata・協調知識
- BABYLON Market低コストで相互補完する機体を選定
- ALAYA Wargame任務成果と編隊コストを比較
市場の課題と機体構成の比較を見る
任務に合わせた編成は、その都度専用機を買い足すのではなく、既存の部品から素早く構成できるべきです。
無人機の選択肢は増え続けています。しかし、多くのシステムは単一プラットフォームと閉じたエコシステムを前提にしています。一つのハードウェアに一つのソフトウェア、一つの任務に一つの専用機体。
増え続ける調達コスト
任務の追加が専用機体の新規調達につながり、保有数と後方支援の負担が増大します。
損耗を許容しにくい構成
高価な専用機体は運用の選択肢を制約し、高リスク任務での損失を負担しにくくします。
在庫と整備の重複
任務ごとに独立した機体群を維持すると、部品、整備体制、訓練の負担が重複します。
コストはまず人員に現れます。台湾陸軍の現行編制では、諸兵科連合大隊の監視偵察小隊に置かれる無人機班は 1 班 4 名、23 個大隊で 92 名の操作要員です(中国時報)。2026 年 8 月の漢光 42 号演習では、戦術型無人機 1 機を 3 名未満で運用して大隊全体を掩護し、予備役召集者は 10~15 分で飛行を習得しました(自由時報、自由時報)。隘路は人員です。機体を 1 機増やすごとに班が 1 つ増えます。今日、10 機の異種編隊を運用するには 30~40 名の要員が必要です。Baoqi の目標は、1 名のオペレーターが 1 つの任務編隊を監督することです。
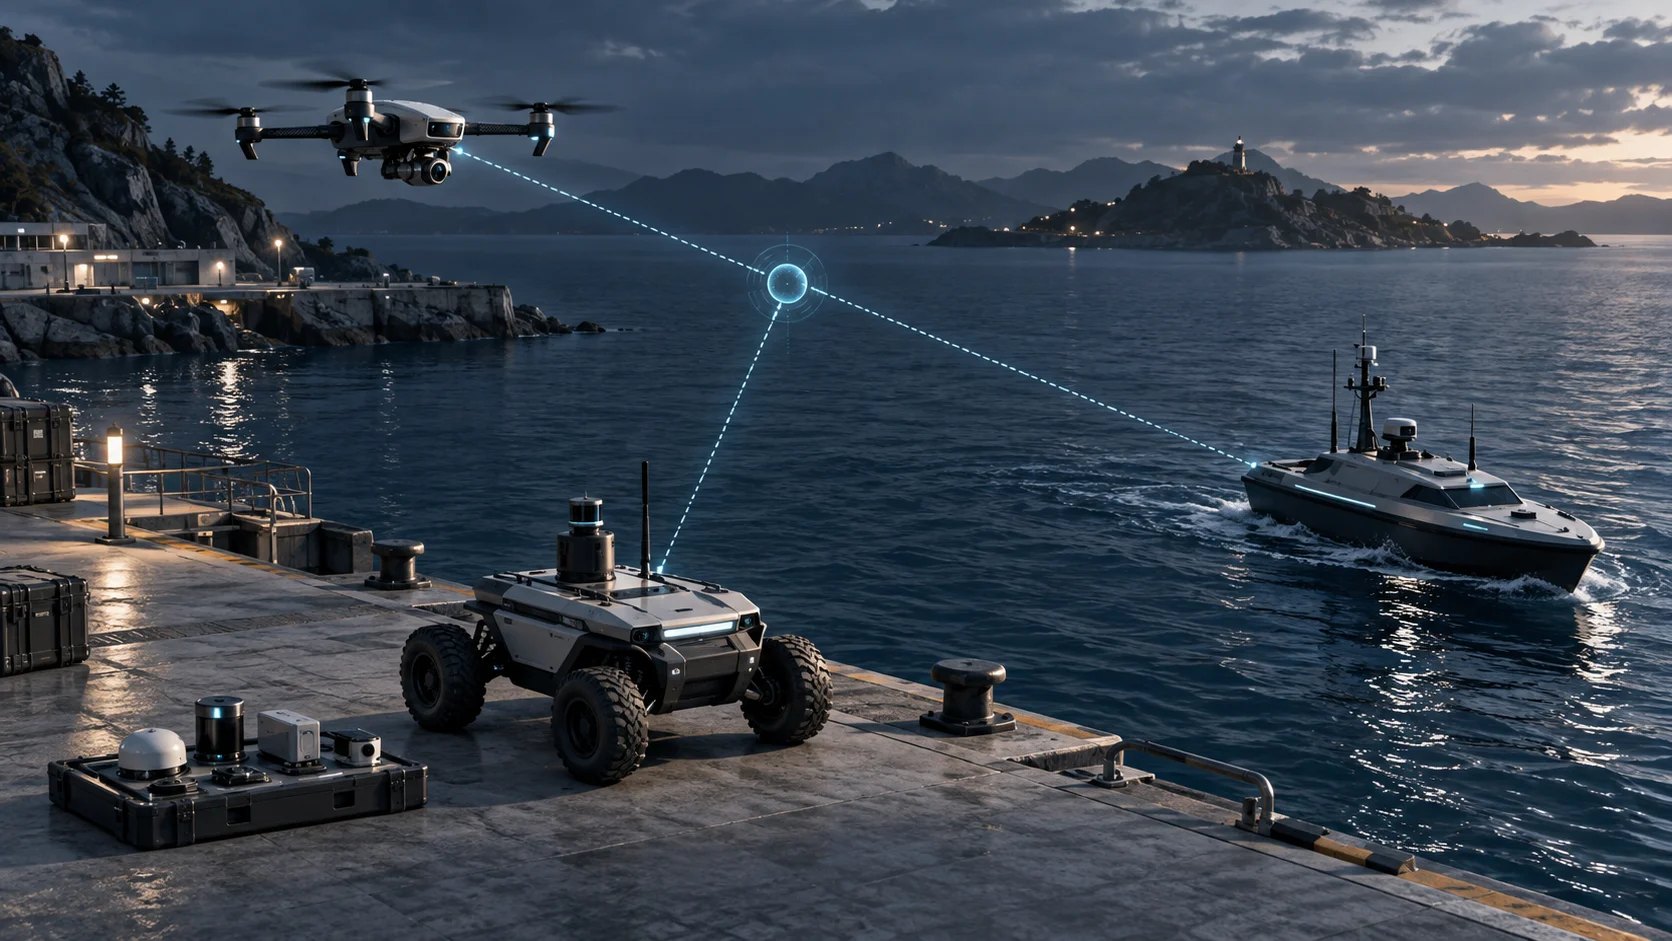
Baoqi Smart は、無人資産の増加と協調知能の成熟の間をつなぎます。ベンダーに依存しない戦術意思決定層により、異なる領域やメーカーの資産を共通の任務ロジックにまとめ、役割分担と動的な再計画を支えます。
02 / ONE PLATFORM, ONE LOOP
構成から実行へ。一つの循環するプラットフォーム。
チームを構成し、任務を検証し、既存の実行システムにつなぐ。
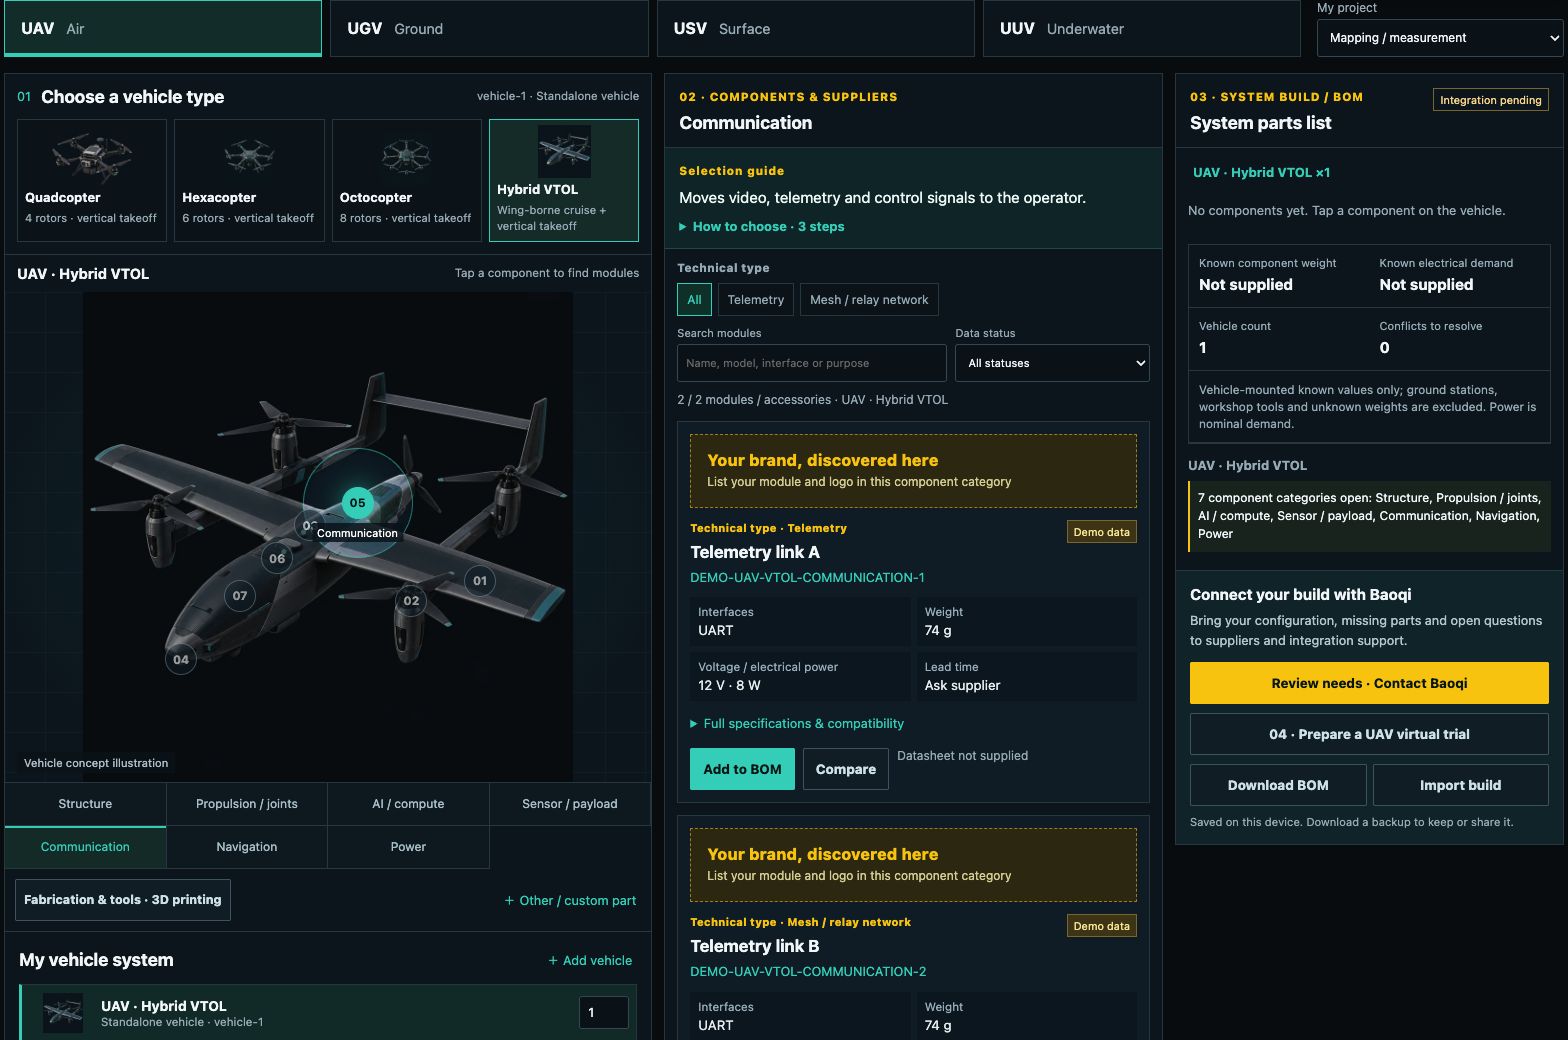
BABYLON Build Bay
モジュール式の機体構成
任務と役割に合わせ、機体、ペイロード、推進、通信、センサー、電源を選定。既存在庫と低コスト部品から、互いを補完する編隊を構成します。
Build Bay の実際の画面を見る
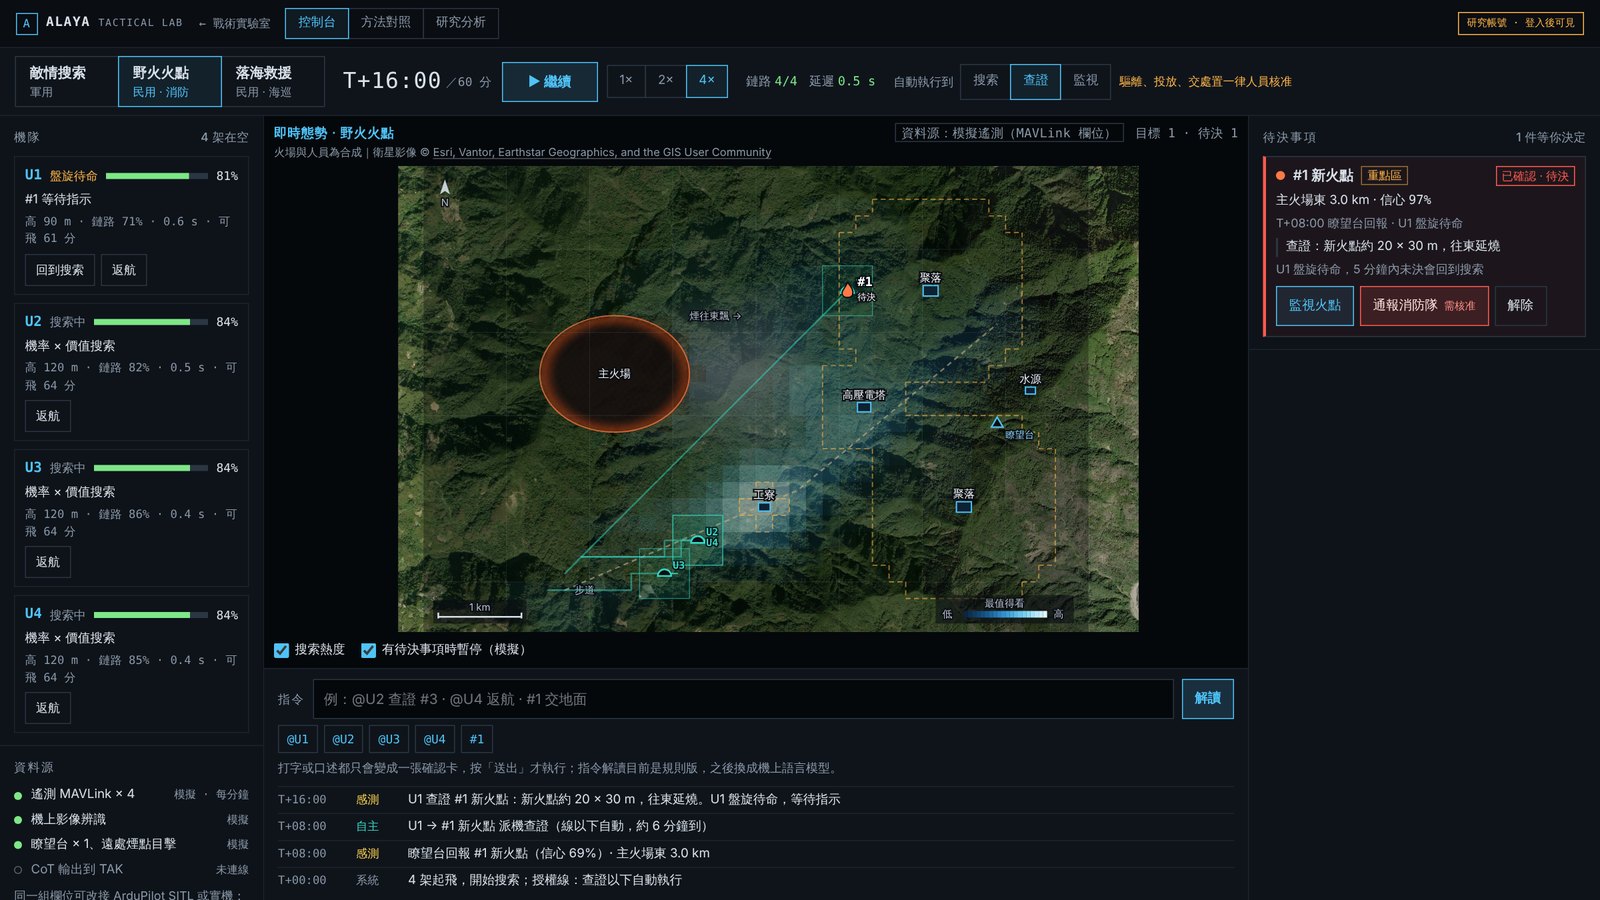
ALAYA Wargame
任務編成の検証
異種機体のチームを ALAYA Wargame に取り込み、編成ごとの陣形、Kata、役割の切り替え、任務成果を比較します。
ALAYA の任務画面を見る
Partner Execution
メーカーを超えた実行連携
任務と役割の構成を、既存の飛行制御、GCS、C2 との統合に活用します。パートナーシステムが機体の実行を担当します。
異種機体の協調イメージを見る
Baoqi は戦術意思決定、任務計画、役割分担を提供し、パートナーシステムが飛行制御、航法、通信を担います。任務と役割を下位へ、状態と観測結果を上位へ伝えます。
03 / BABYLON MARKET · BUILD BAY
Build Bay は BABYLON Market 内の編隊構成ワークスペースです。
低コスト機体から、価値ある編隊へ。
視覚的な機体構成と任務チームの設定
ZERO の Formation と Kata を構成の指針に、BABYLON Market で相互補完する機体と部品を選定。ALAYA Wargame で任務成果と編隊コストを比較します。
全画面の Build Bay で任務チームを構成できます。デスクトップでは、このページ内でも起動できます。
部品構成と調達上のメリットを見る
任務 A には機体 A、任務 B には機体 B。その積み重ねが保有機体と後方支援を複雑にします。BABYLON Build Bay は機体を設定可能な部品モジュールとして整理し、手元の在庫から任務編成を考えるための環境です。
- 01
モジュール式の部品ライブラリ
機体、ペイロード、推進、通信、センサー、電源。メーカーの能力と仕様に対応する在庫単位として管理します。
- 02
視覚的な構成
Build Bay で部品を構成し、メーカーやユーザーが提供する航続距離、稼働時間、通信、搭載量、コストと互換性の制約を確認します。
- 03
ALAYA Wargame へ編成を入力
下の Build Bay で任務に合わせた機体編成を構成し、ALAYA Wargame に取り込んでシミュレーションで検証します。
調達負担を抑える検討
専用機体群を追加する前に、モジュール在庫と既存資産の任務間での再利用を評価します。
交換しやすい構成を設計
部品や統合の制約を明確にしながら、低コストの組み合わせと任務上のトレードオフを検討します。
台湾の供給網をつなぐ
国内メーカーの部品を共通の構成モデルで評価し、任務に応じた機体群を計画します。
04 / ALAYA WARGAME
異なる無人機を、ひとつの協調チームへ。
陣形 · 協調戦術パターン · 適応する役割
中核となるのは、異種機体の任務分担と適応的な協調です。ALAYA Wargame は ZERO の Formation と Kata を軍事任務シミュレーションに取り込み、チーム構成、役割の変更、状況変化が任務成果と編隊全体のコストに与える影響を比較します。
高高度気球と FPV、FPV と UGV、航空機と USV。異なるプラットフォームの組み合わせから編成を考えます。航続時間、センシング、機動性、搭載量、費用の補完関係を比較し、任務に合うチームを構成します。
- Formation|陣形
- 任務条件に応じて編成と役割の関係を調整し、異なる機体の能力を組み合わせます。
- Kata|協調戦術パターン
- 状況に応じて選択・変更・再構成できる協調パターンを蓄積します。
- 適応する役割|異種機体の協調
- 異なる機体がどのように分担・補完し、任務に応じて役割を変えるかを比較します。
協調の仕組みと都市捜索の事例を見る
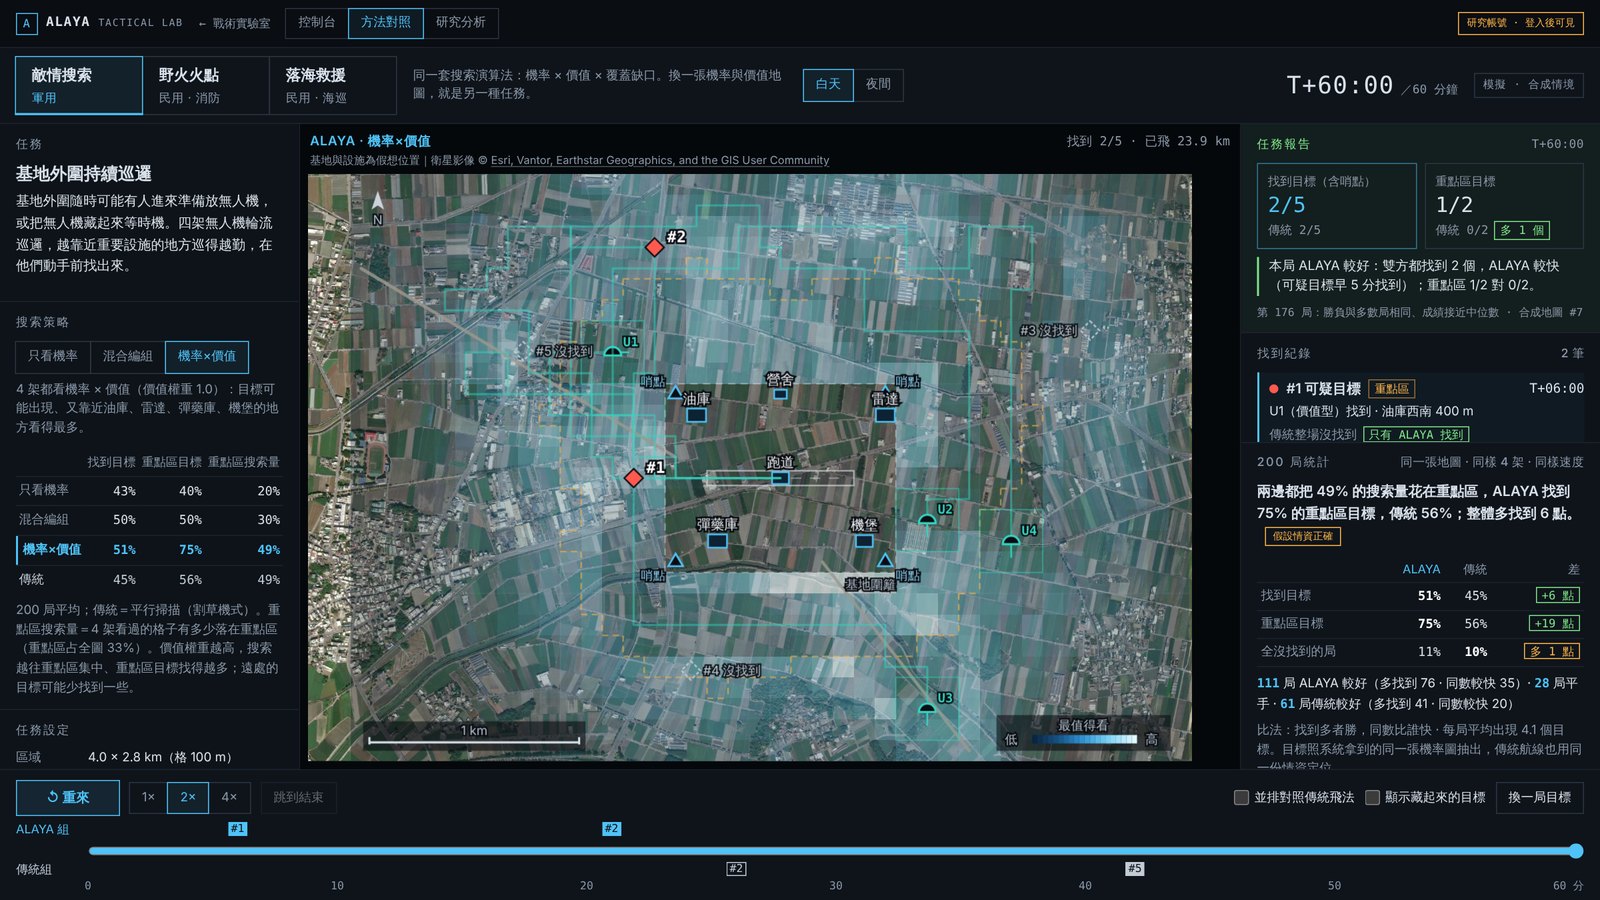
Project SHEEPDOG は ALAYA Wargame へ進化しました。 現在の任務シミュレーション環境をご覧ください。
- 01
役割の自動配分
機体の能力とシナリオの状態から役割を評価し、条件の変化に応じて配分を調整します。
- 02
領域を超えた協調
空中、地上、水上の資産を、独立した機体としてではなく共通の戦術ロジックでモデル化します。
- 03
任務シミュレーションと統合
ALAYA で戦術ロジックとチームの協調を評価し、その結果をパートナーとの機体統合と試験の計画に活用します。
ZERO は ALAYA に内蔵された Baoqi の協調知識エンジンです。Formation は調整可能な編成と役割の関係を表し、Kata は状況に応じて選択・変更・再構成できるパターンを整理します。ALAYA で異なるチーム構成と任務条件を比較します。
Baoqi の創業者は、2027年4月にウクライナでの交流を予定しています。無人チームの陣形運用、協調パターン、任務経験を学び、今後の ZERO の Formation と Kata の研究に活かす計画です。
ZERO と通信途絶下の協調研究を見る ↗
MISSION-LED COMPOSITION
異種プラットフォームで、任務に合う編隊を。
異なる機体の能力を組み合わせる。Formation と Kata により、任務に応じて役割を分担し、編隊を柔軟に再構成します。
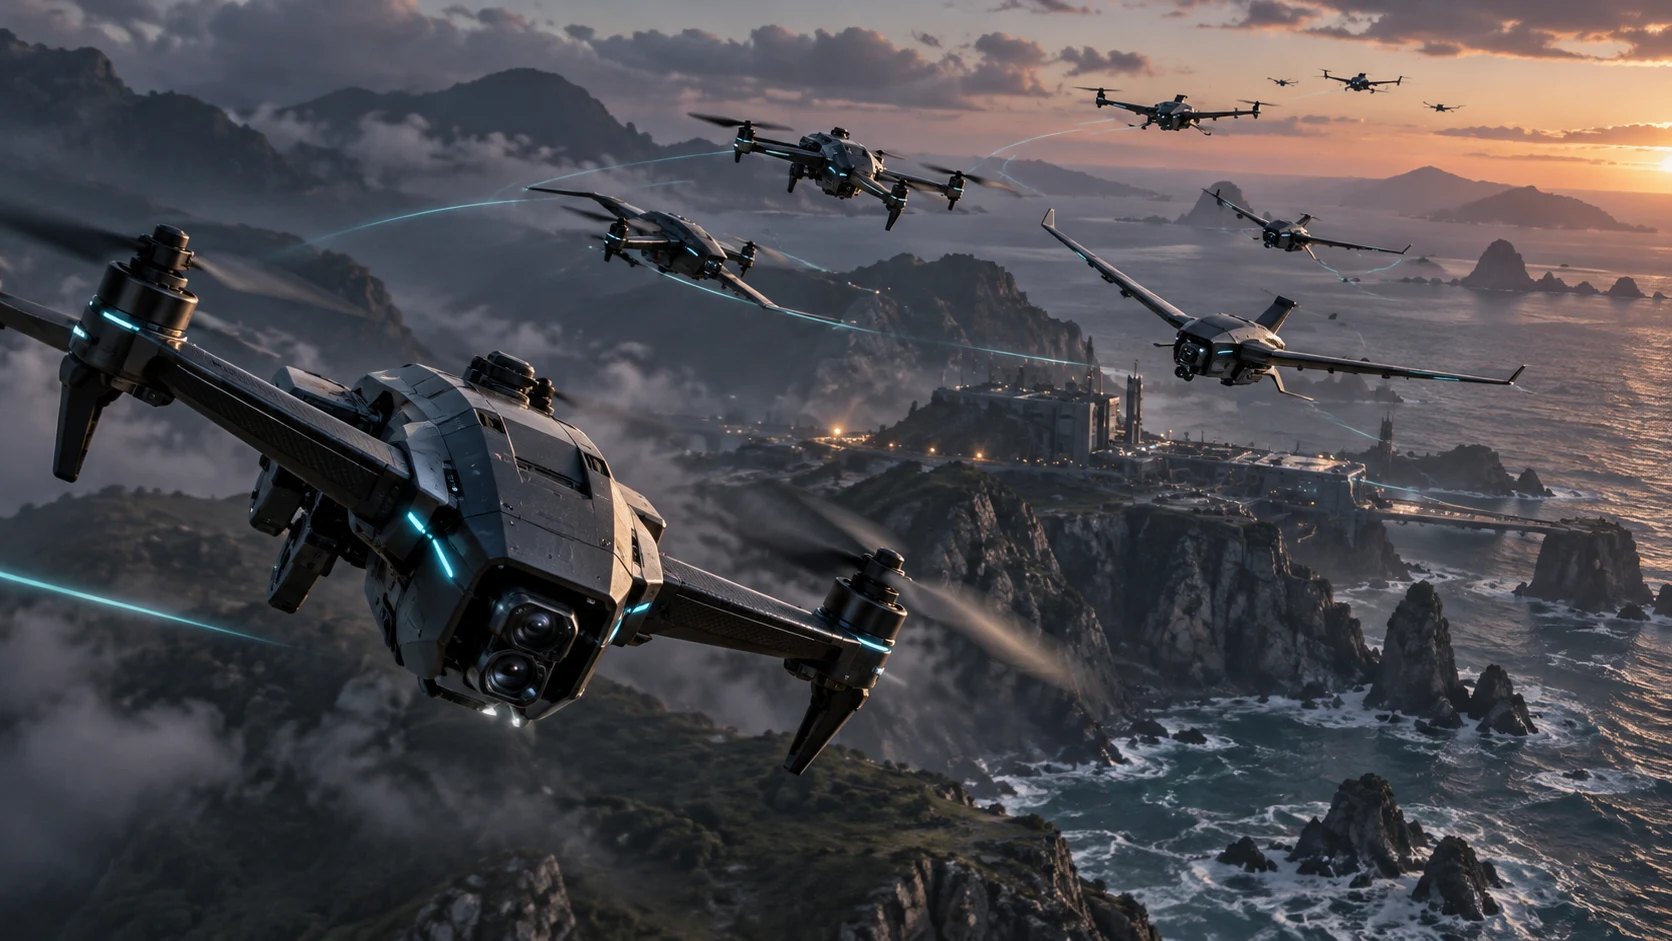
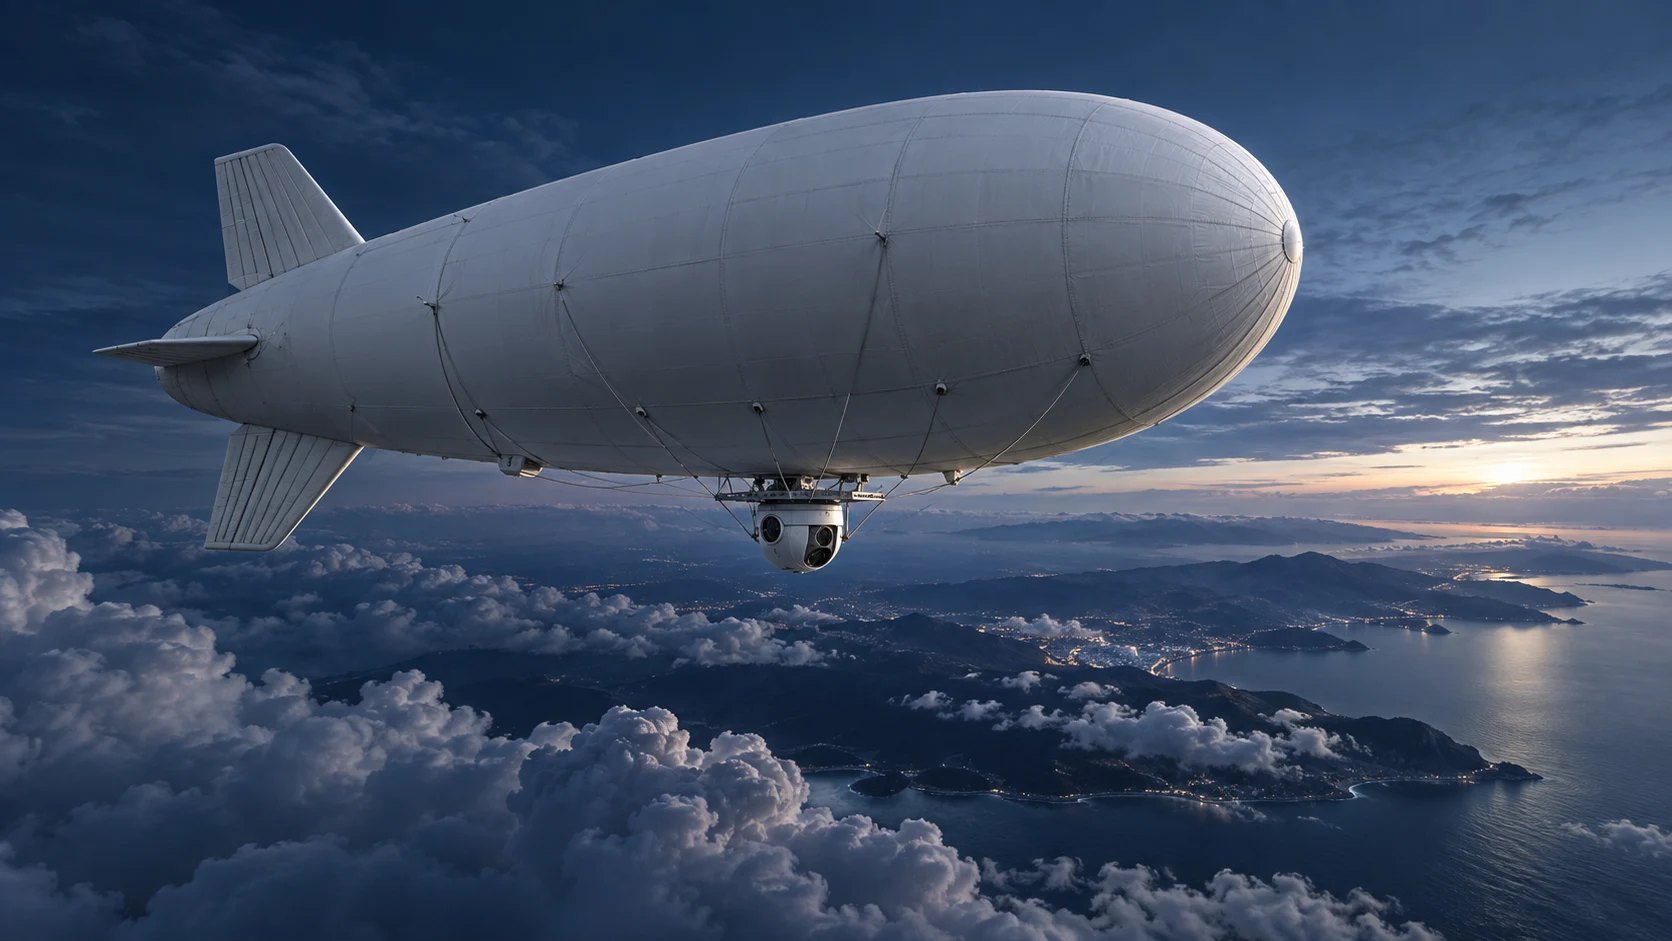
高高度滞空プラットフォーム
継続的な観測
長時間の滞空と広域観測により状況情報を継続的に提供し、編隊全体の任務計画を支えます。
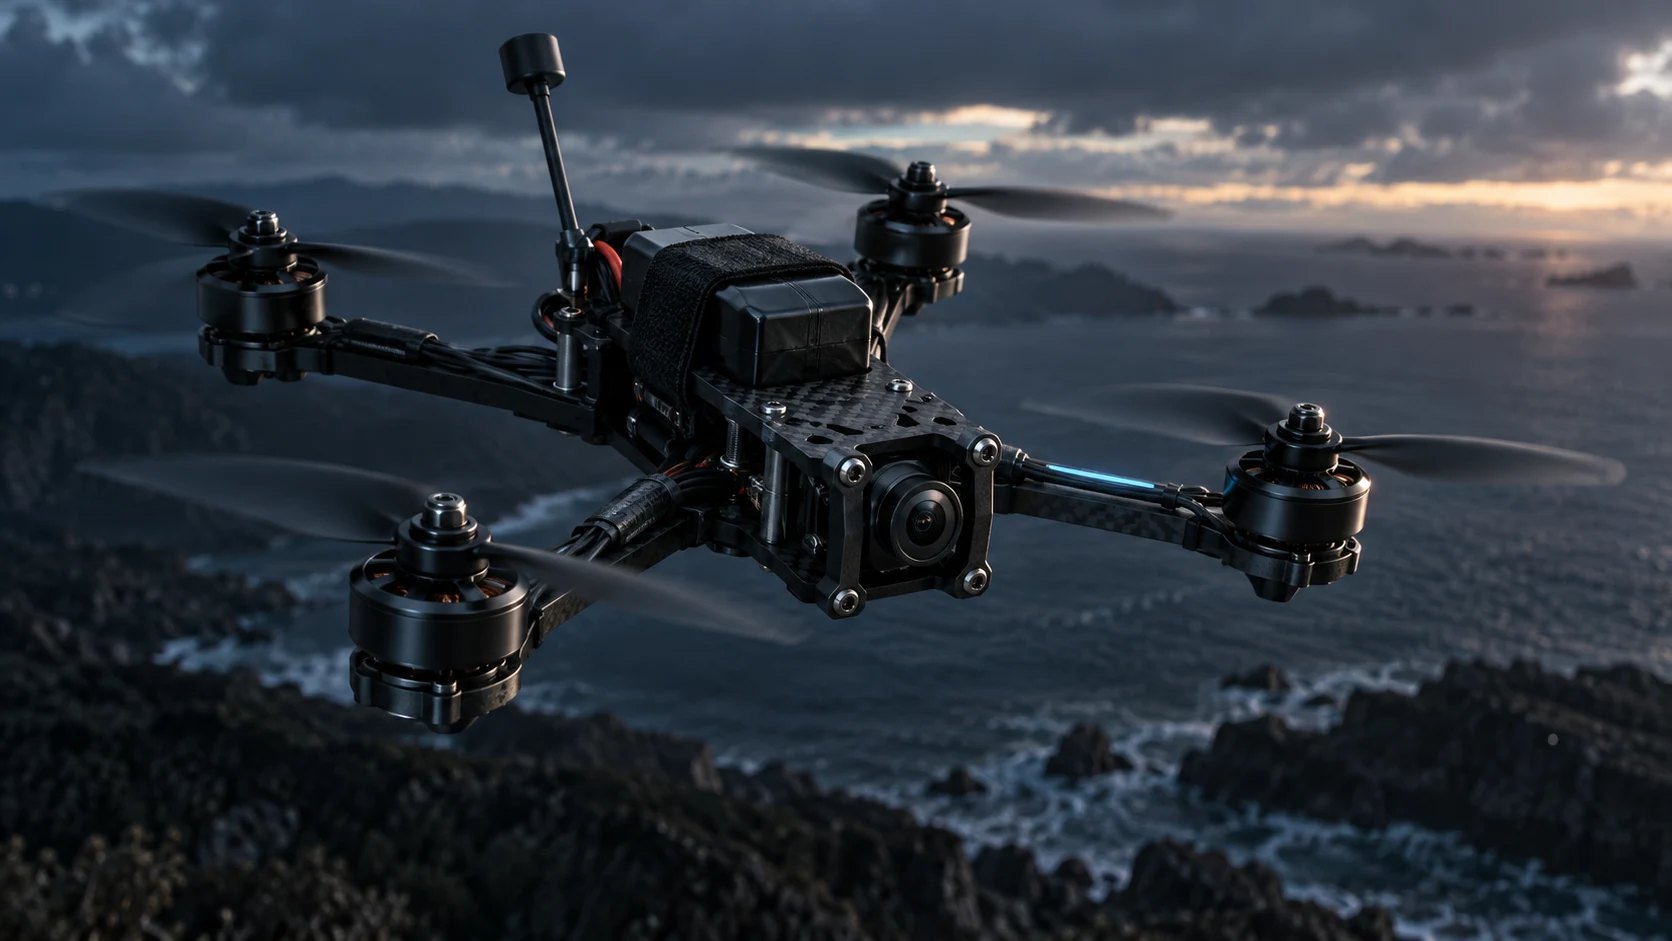
FPV
機動的な観測
機敏な移動とリアルタイム映像を組み合わせ、近距離の観測や他のプラットフォームとの協調に活用します。
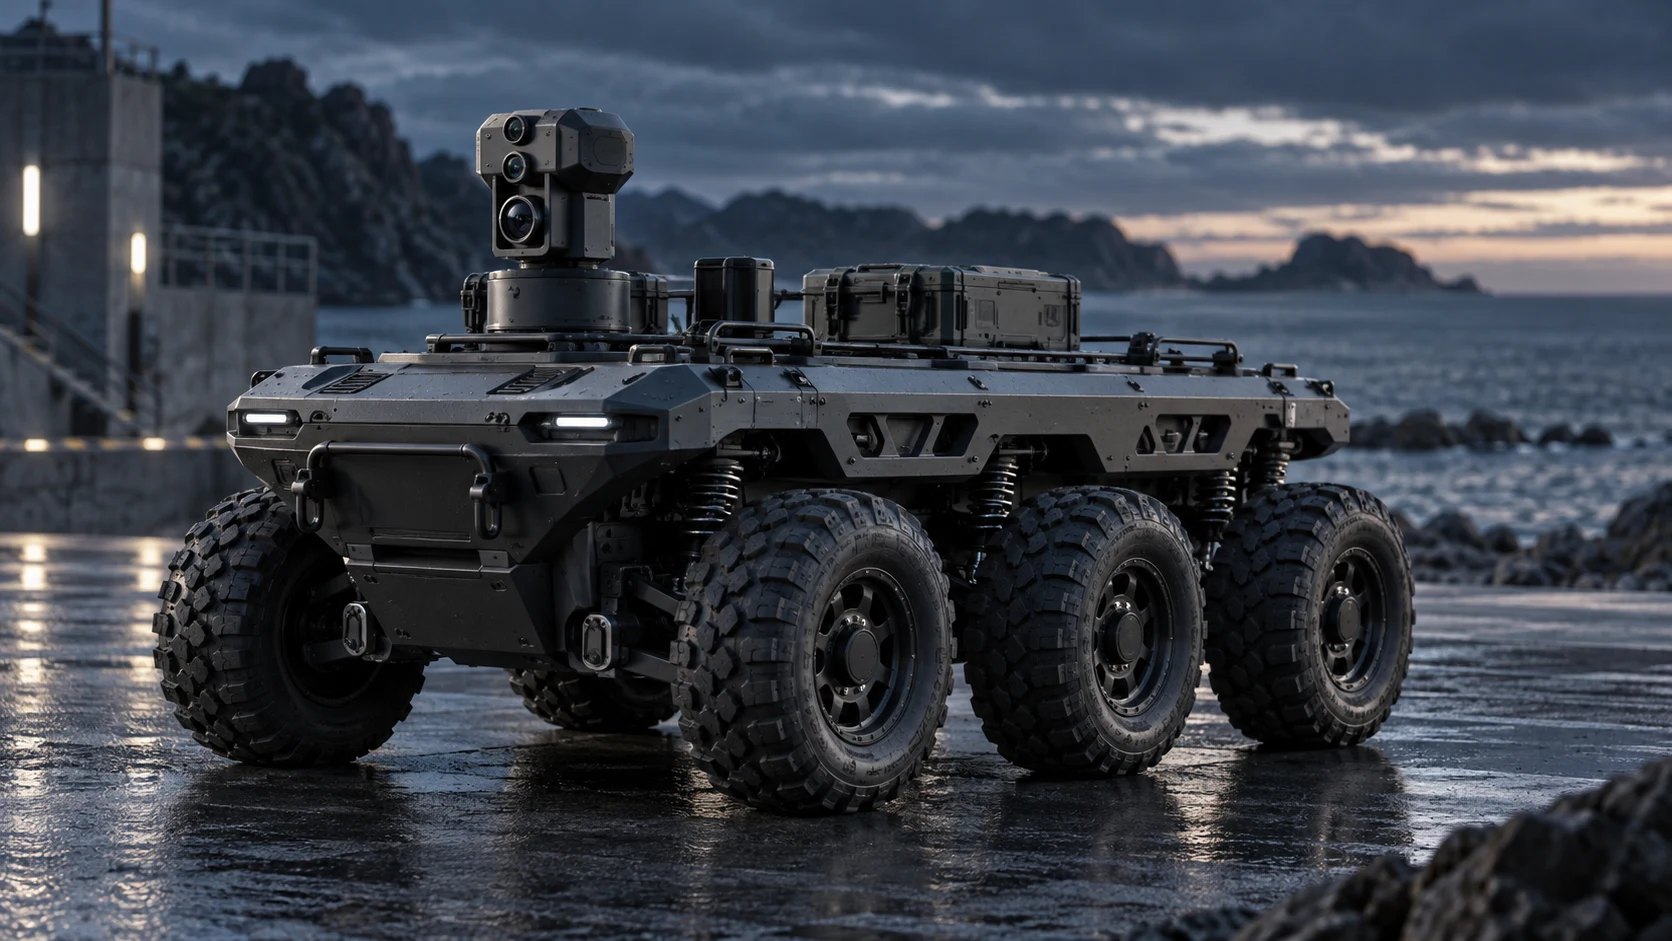
UGV
地上支援
地上でのセンシング、物資輸送、ペイロード支援を担い、空中の機体と能力を補完して編成の選択肢を広げます。
任務に応じて機体数と能力を組み合わせ、予算の価値を引き出す。
ZERO が Formation と Kata の協調知識を提供。BABYLON Market で任務に合う機体を組み合わせ、ALAYA Wargame で役割分担、協調効果、総コストを比較し、既存の飛行制御、GCS、C2 との統合につなげます。
MISSION LIBRARY
異種・複数の無人機を、さまざまな任務へ。
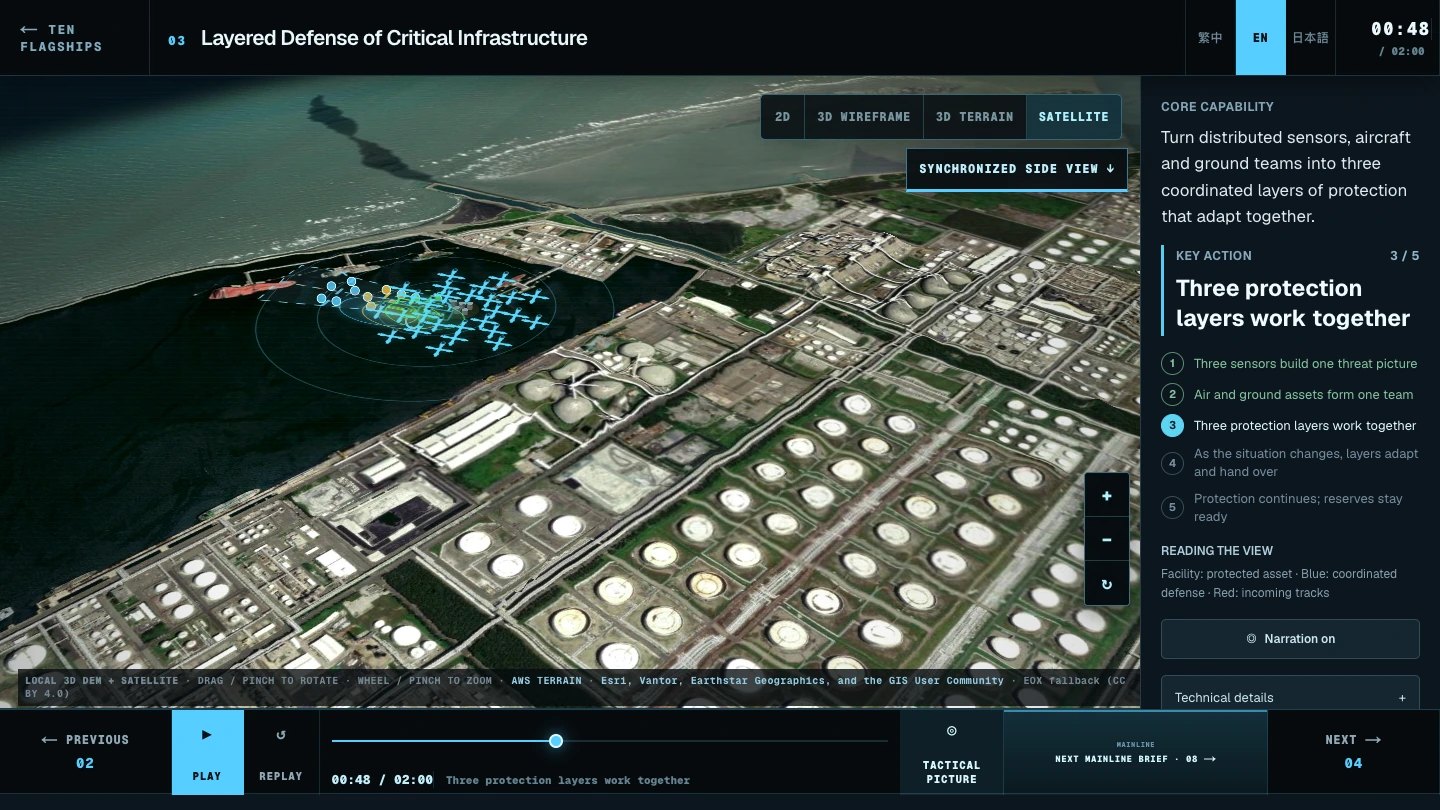
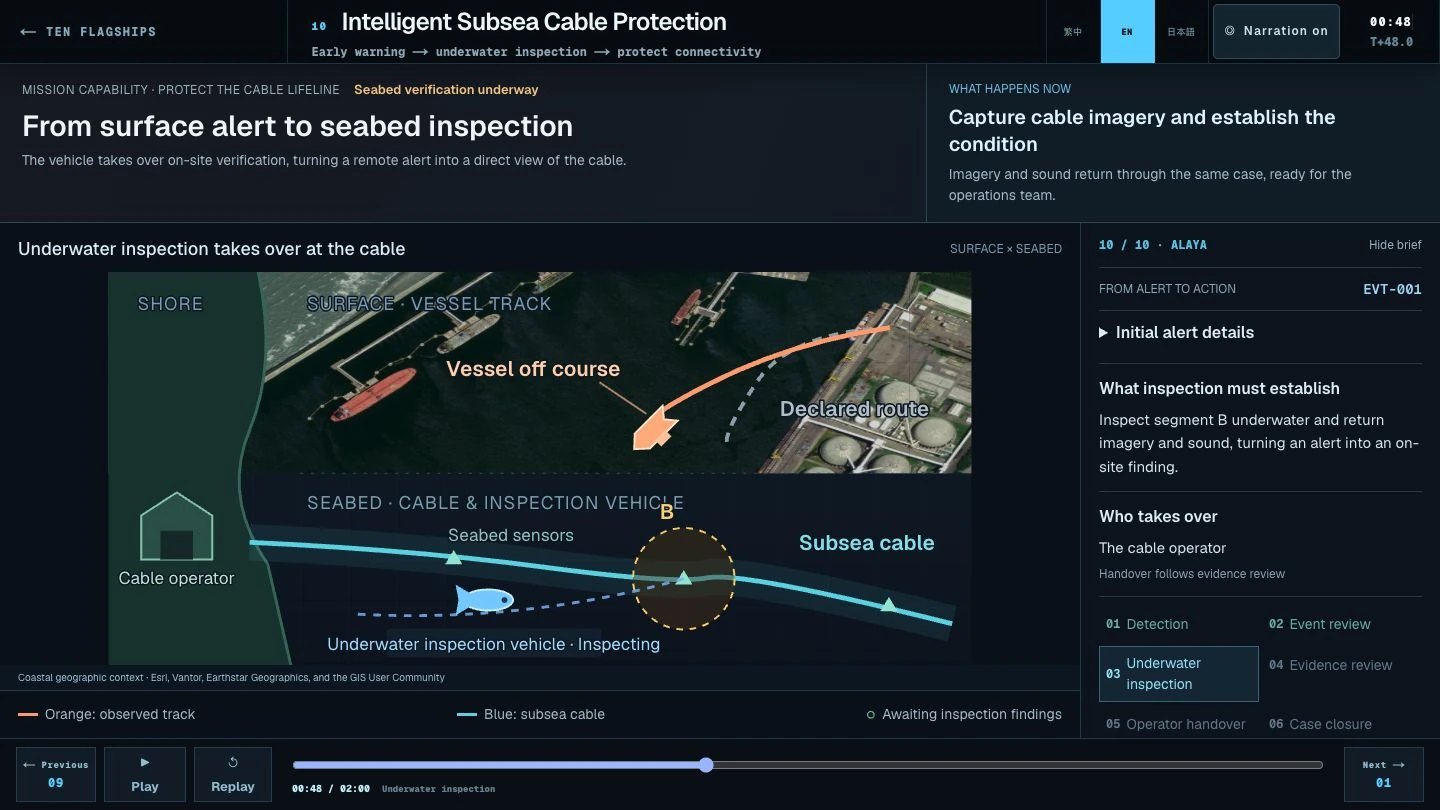
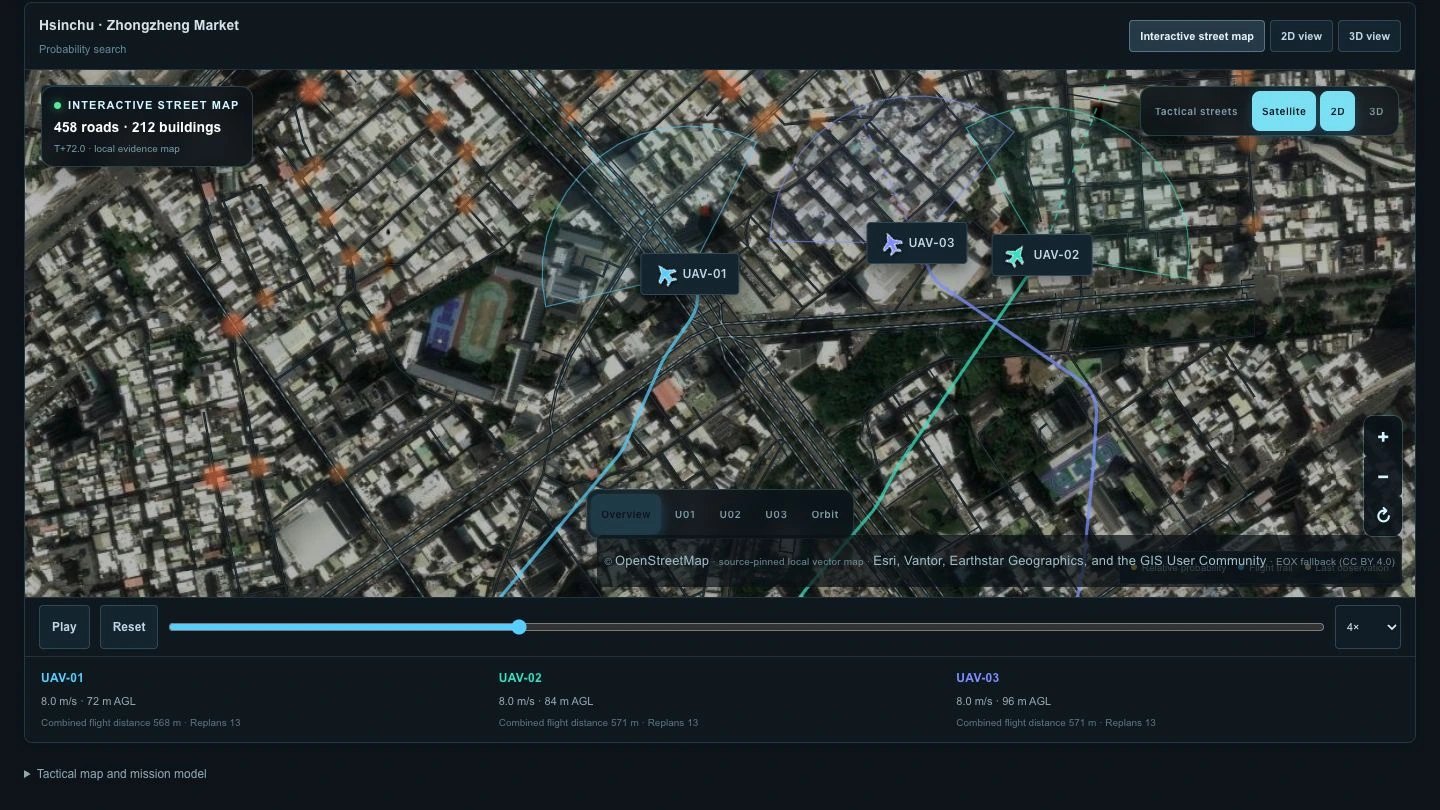
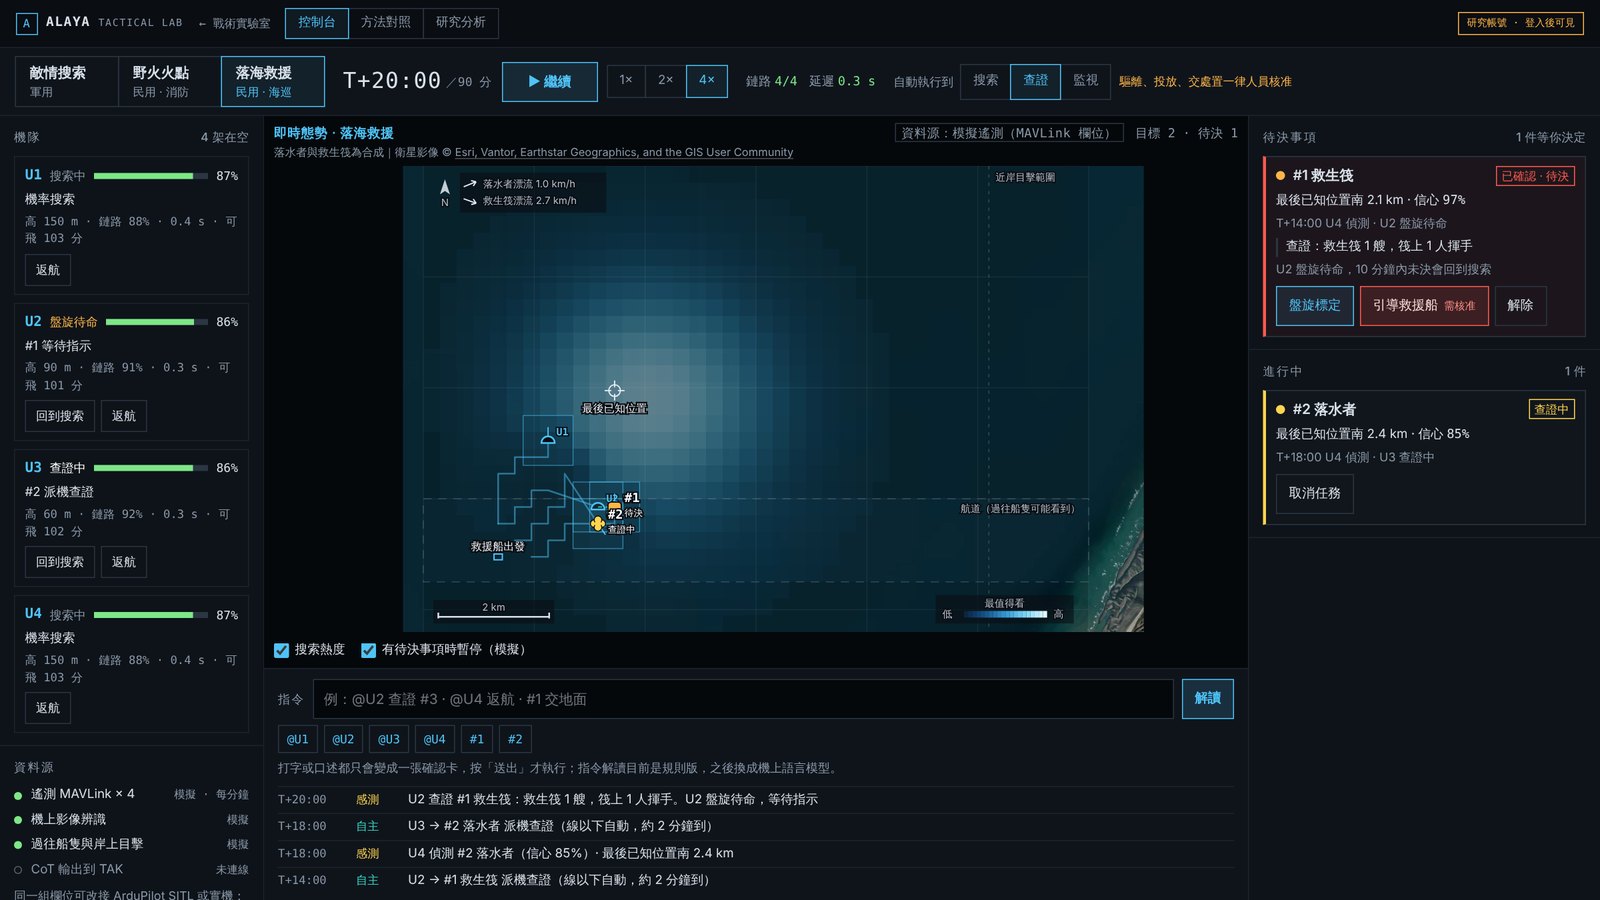
同じ協調技術を軍事偵察、施設防護、海上監視に活用します。捜索・救助は、その用途のひとつです。
05 / ARCHITECTURE THAT ADAPTS
なぜ Baoqi なのか。
任務成果とチーム全体のコストを最適化の対象に。任務に合わせて機体数と相互補完する能力を構成し、機体、統合、運用人員、補充の費用と成果を比較して、予算を任務価値につなげます。
6 つの設計項目を比較する
| 設計の選択 | 専用・閉鎖型のモデル | Baoqi Smart のアプローチ |
|---|---|---|
| 最適化の対象 | 単一機体の性能 | チームの任務成果と総コスト |
| ハードウェア | 単一メーカーの専用構成 | 機体に依存しない設計・個別の統合 |
| 任務の拡張 | 専用機体を追加 | 既存モジュールを再構成して適合を評価 |
| 交換コスト | 機体単位の交換 | モジュールの組み合わせと交換方法を検討 |
| 供給網 | 元のメーカーに依存 | 台湾の複数サプライヤーの評価を支援 |
| 意思決定層 | 機体内に組み込まれる場合が多い | 既存 C2 との連携を想定した独立層 |
06 / PARTNER ECOSYSTEM
能力でつながるパートナーネットワーク。
研究、機体エンジニアリング、システム統合、防衛技術をつなぐ開かれたエコシステム。ネットワークに参加する組織と、次の任務に必要な能力をご覧ください。
指導機関:国立台湾大学 無人ビークル研究開発センター

Baoqi をもっと知る
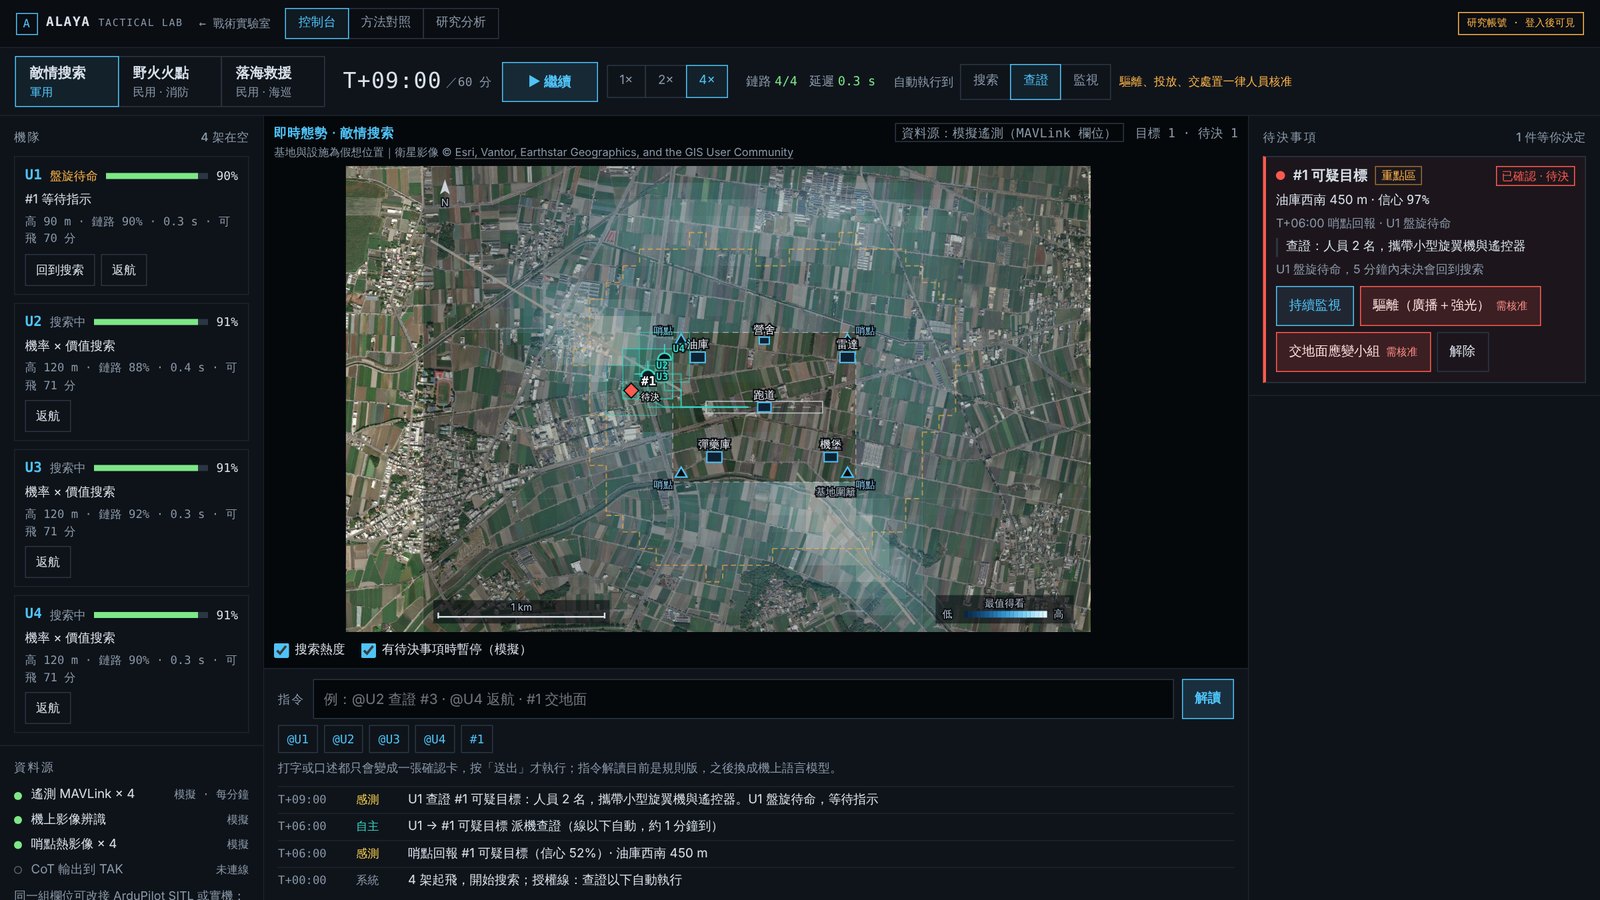
2 つの画面で、一局の演習を最後まで。
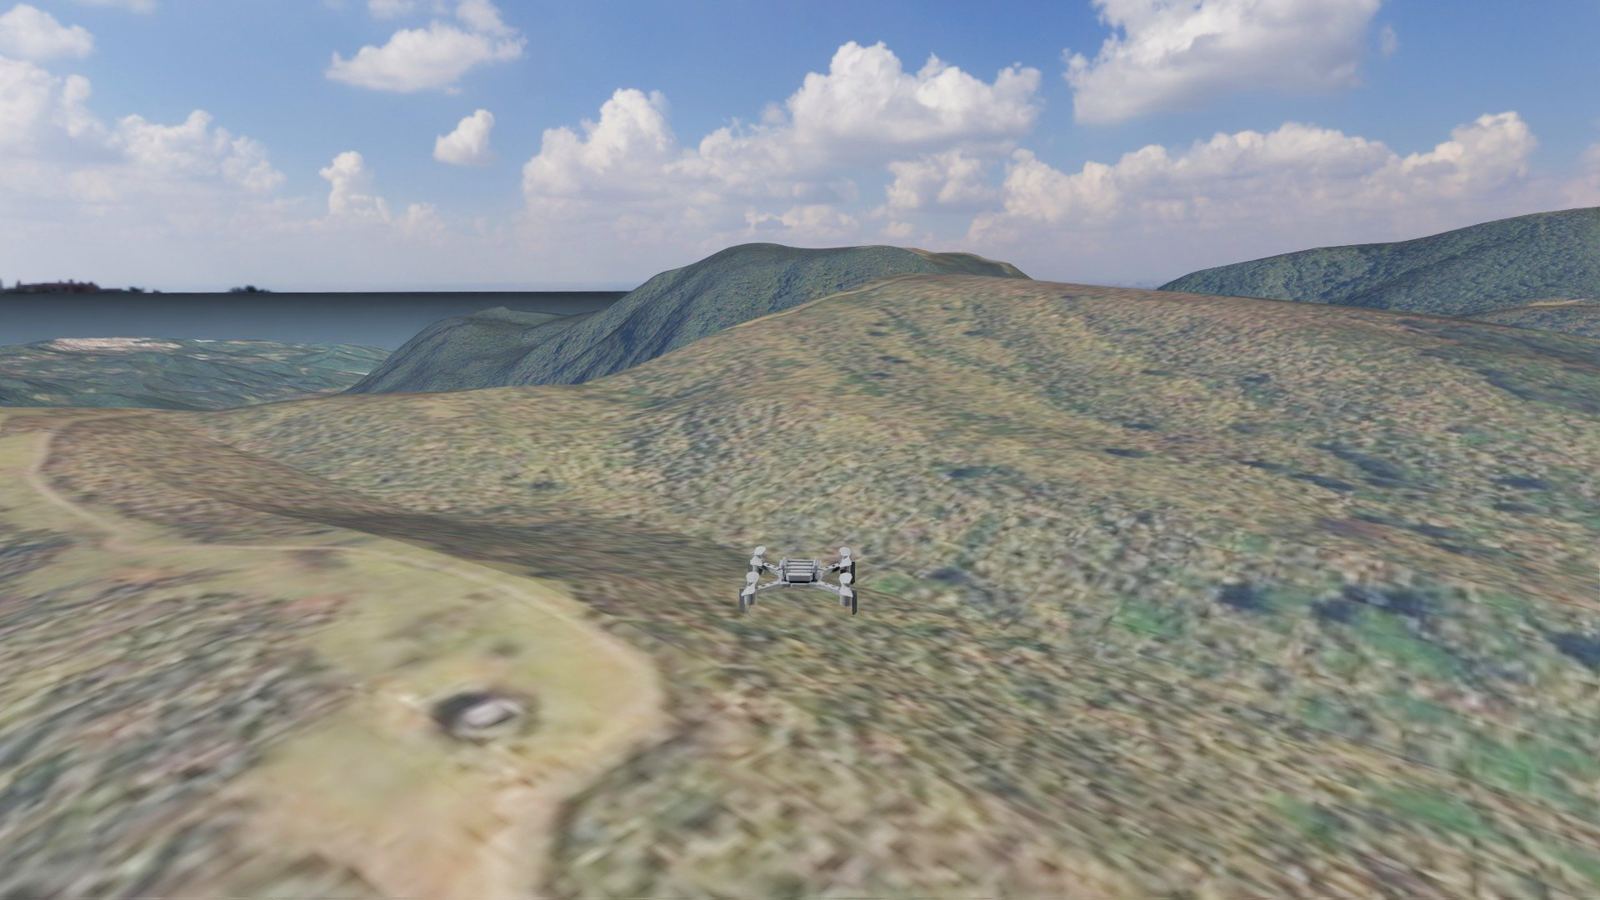
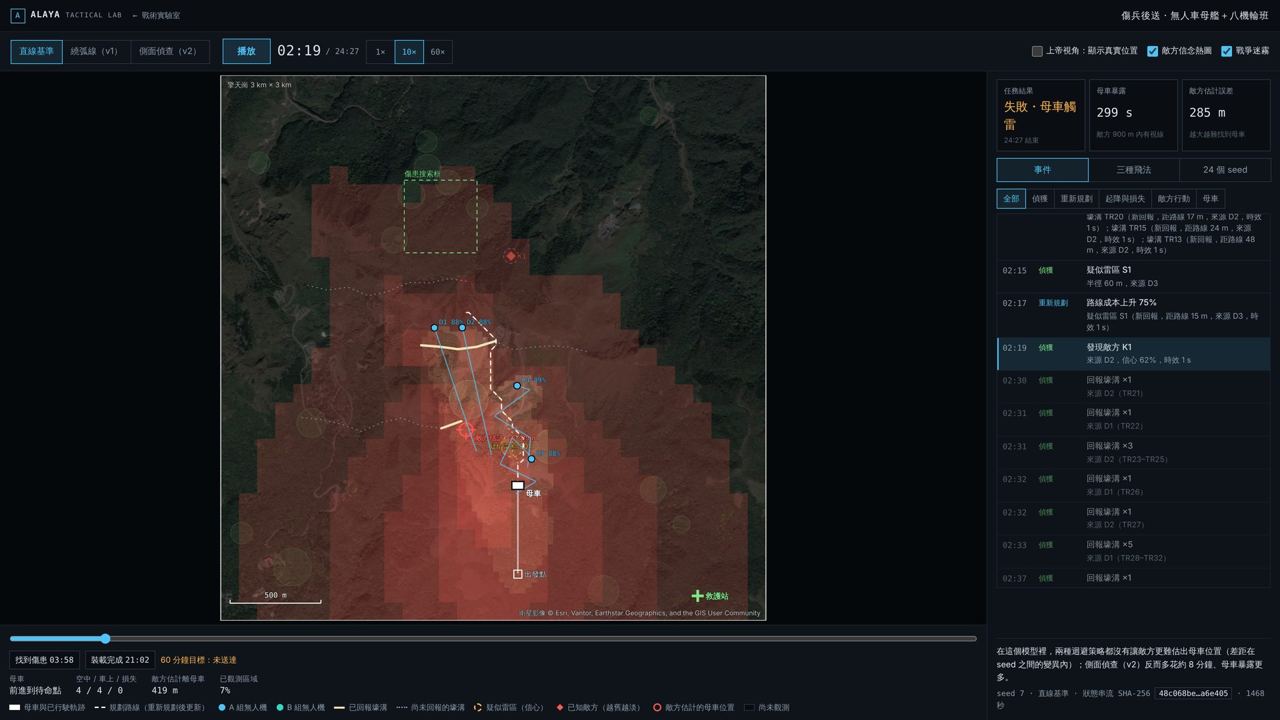
展示会場の左画面は複数機の一人称視点、右画面は俯瞰図と AI のすべての判断。任務は成功か失敗で決着し、続いて事後検討、そして別の戦場配置で再び始まる。
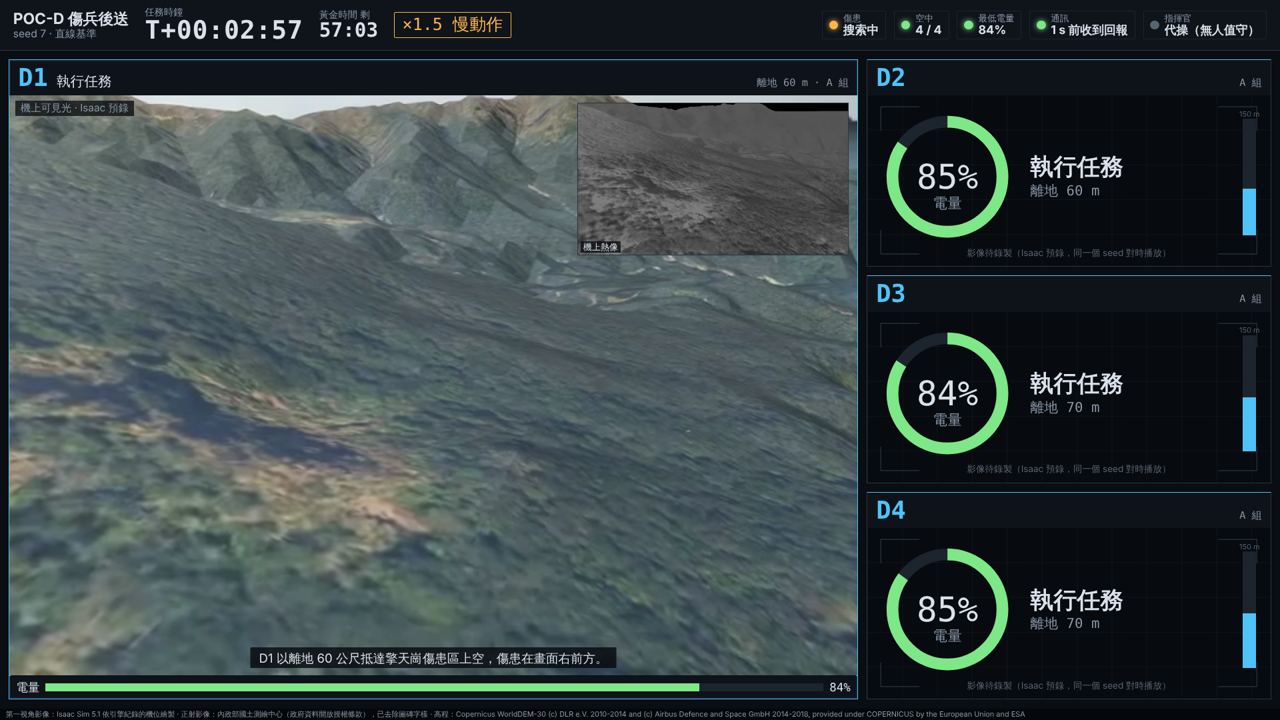
左画面複数機の一人称視点、対気速度、バッテリー、航跡
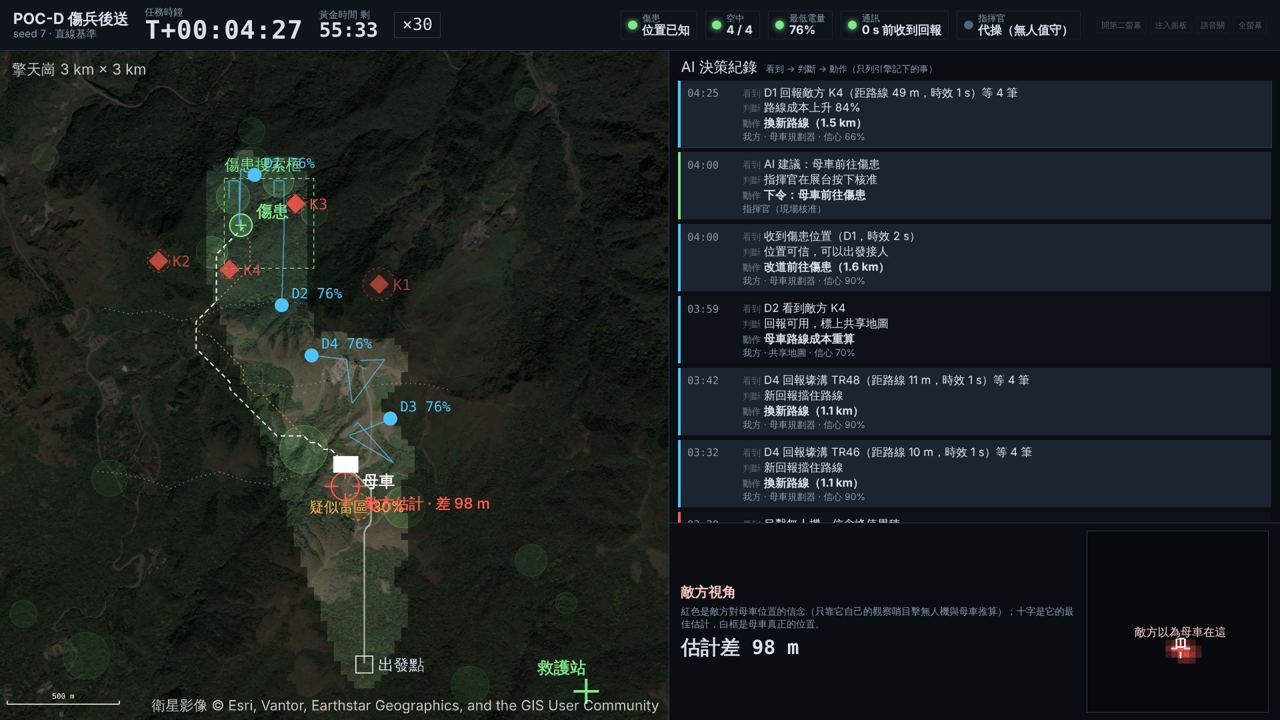
右画面俯瞰図、敵情、AI の判断記録と再計画
- 開始戦場配置を一つ引く
- 演習偵察・通報・再計画
- 決着到達か失敗か、その場で判定
- 事後検討重要な判断点を一つずつ振り返る