

技術とアーキテクチャ
技術・構成
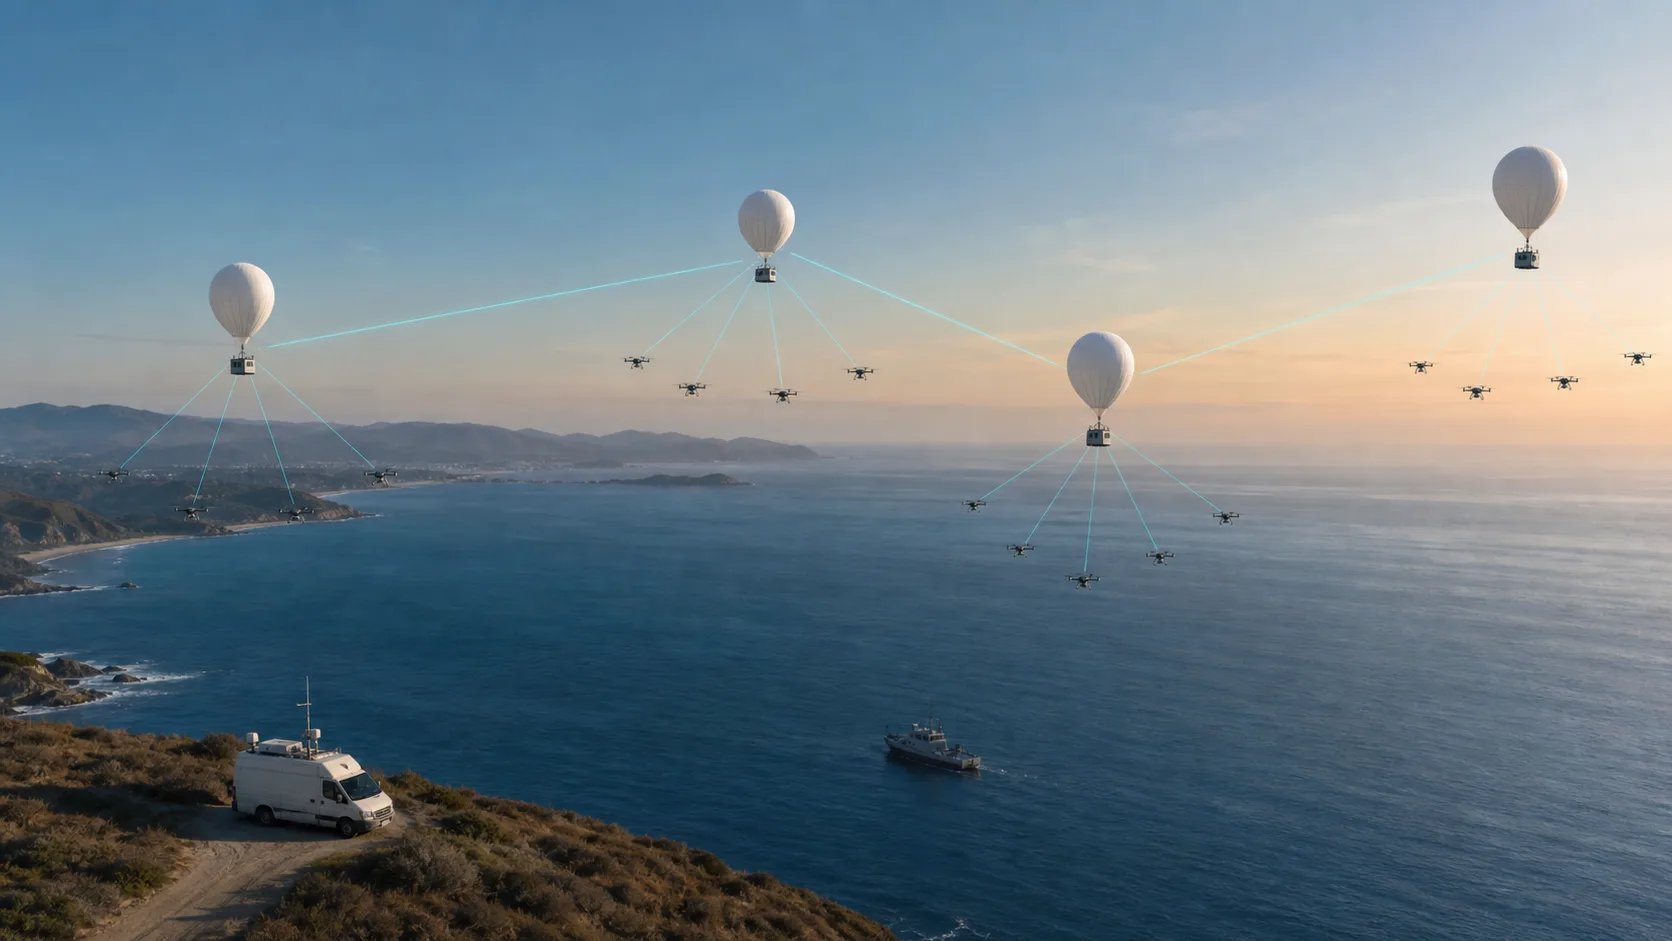
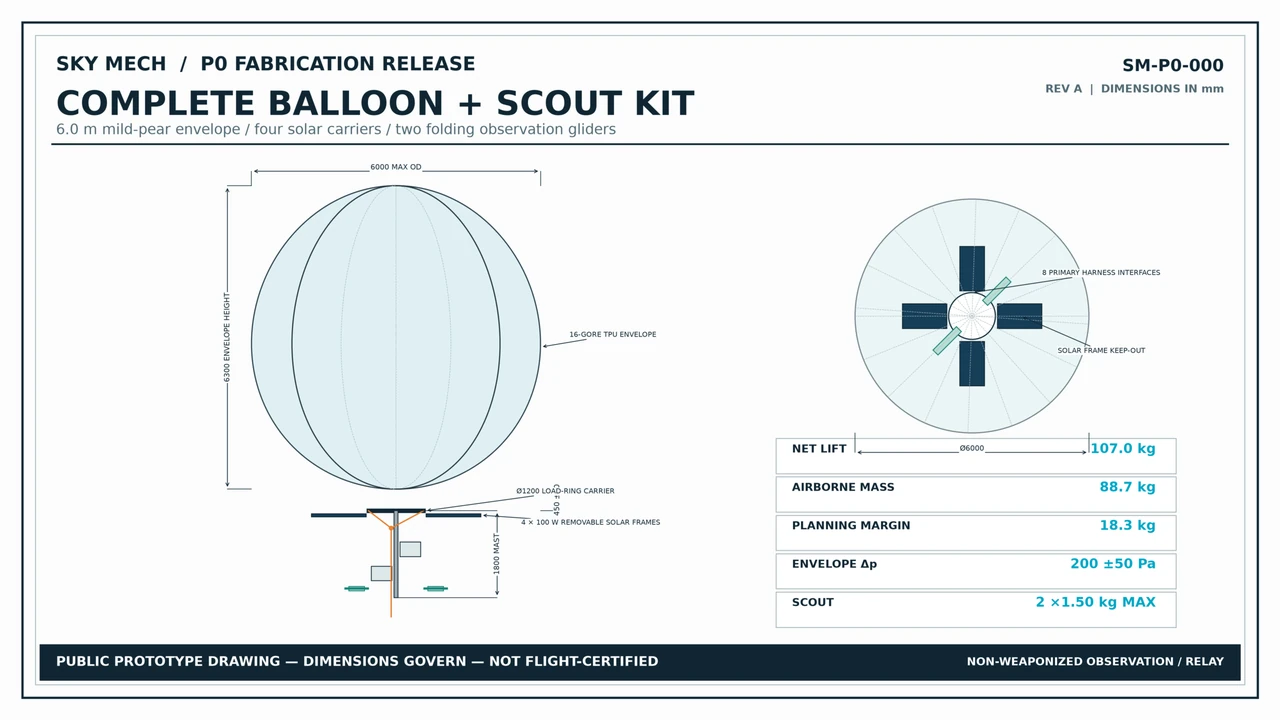
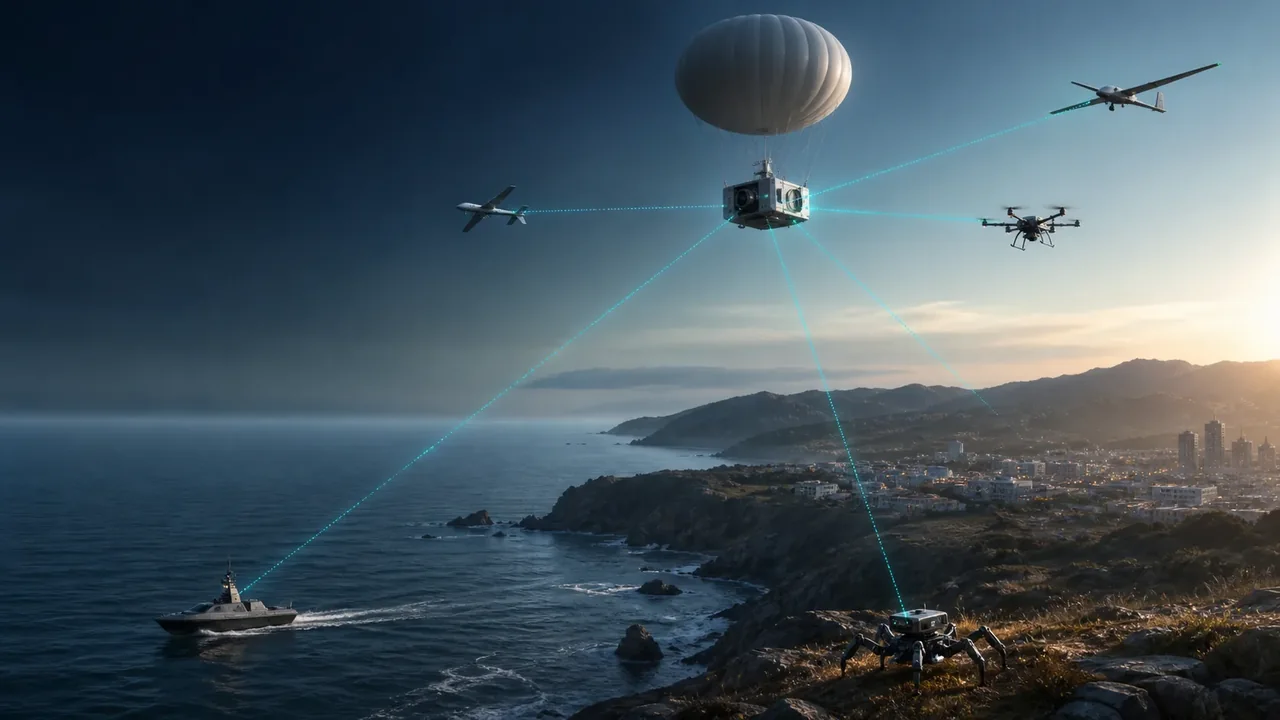
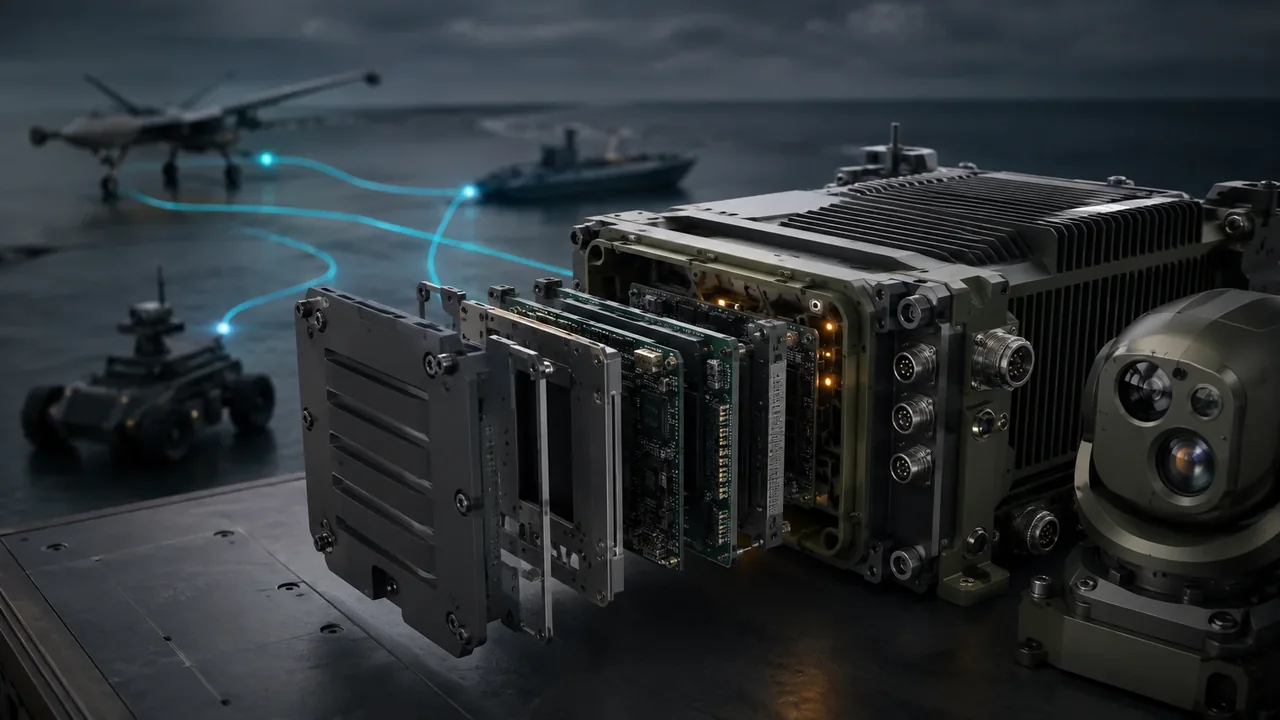
構想、設計図、研究を通じて、センシング、通信、エッジ AI、異種プラットフォームの関係を紹介します。
任務アーキテクチャ
構成設計から、協調行動へ。
ハードウェアの選択、戦術案、機体群の協調を、共通の任務視点で結びます。
任務要件を定義
利用可能な能力を構成
戦術案を探索
推演・編成・協調
↶ 結果を検討 · 仮説を更新 ↶
製品アーキテクチャ概念図 · 統合は検証記録に基づき段階的に進めます。
技術とアーキテクチャ
任務を支えるシステムを知る。
構想、設計図、研究を通じて、センシング、通信、エッジ AI、異種プラットフォームの関係を紹介します。
開発と検証
各段階に、対応する検証記録を。
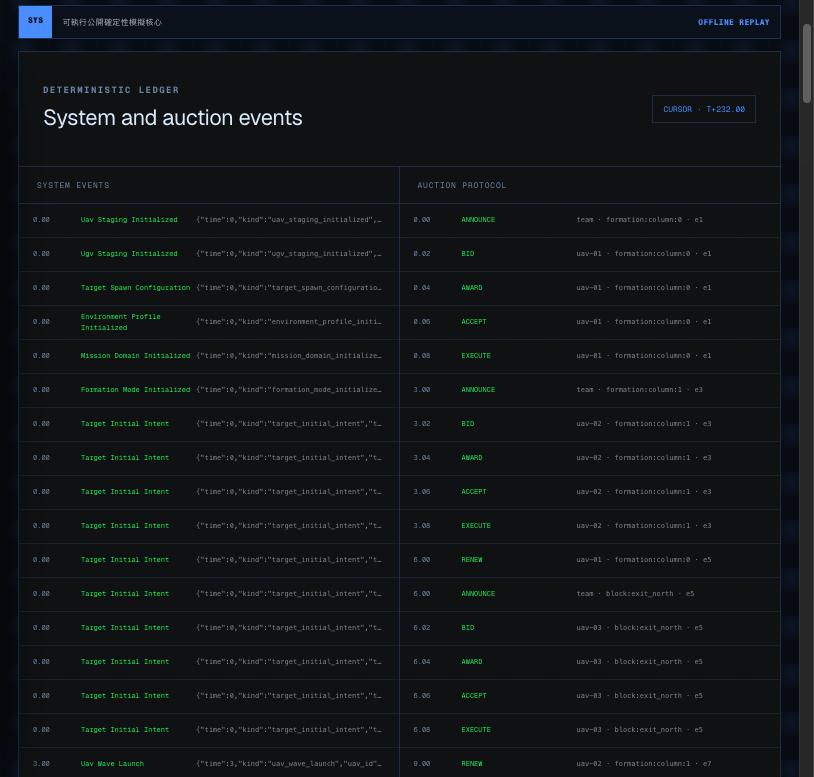
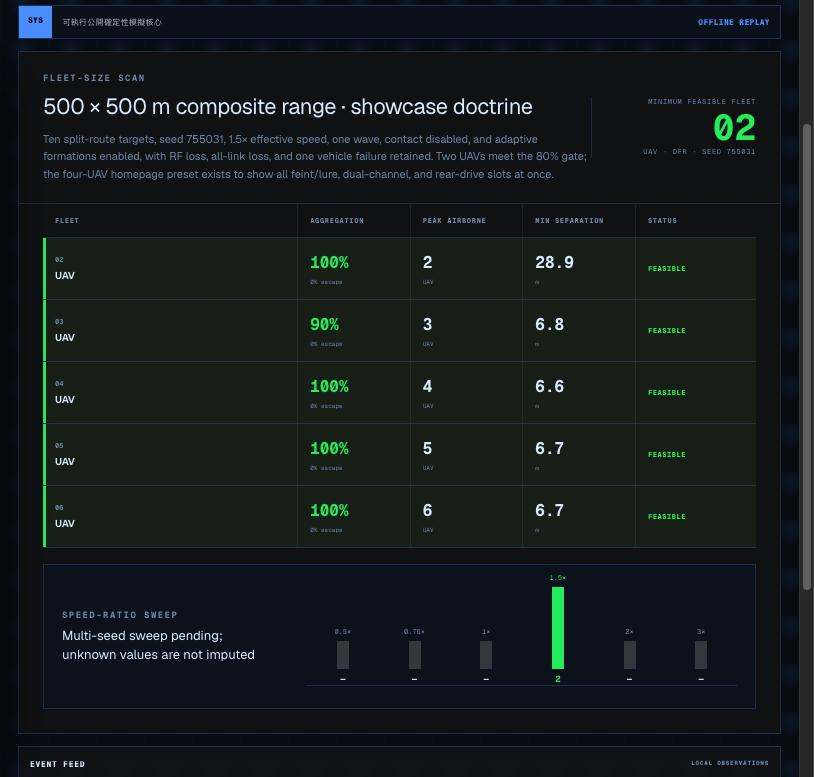
各デモに検証段階を明示。シミュレーションと実機検証は、それぞれ異なる問いに答えます。
現在公開している内容 システム画面とシミュレーションデモ
シミュレーション仮想環境
ベンチ試験管理された実験環境
統合試験システム接続環境
実地試験実機の運用環境
技術資料
技術・研究アーカイブ。
原文の英語研究記録と技術資料。過去の名称と日付を記録とともに保持しています。
BAOQI SMART
任務について、お聞かせください。
任務の背景、利用可能な機体、統合の目標をご相談ください。