日本語
無人車両母艦による負傷者後送|4機が捜索、4機が甲板で充電、交代で途切れない
無人システムの意思決定レイヤー
飛ばす前に、推演する。
BAOQi は、ばらばらの任務要求・情報・機体能力を、評価でき、実行でき、根拠をたどれる行動方針に整理します。部隊がすでに持つ機体から最大の戦力を引き出します。出動の前に、機体編成と戦い方は実地形の上で何百回も戦い終えています。
任務を入れれば、最適な編成と戦術が出る。
六つの段階、一つのループ。意思決定・推演・整備の三つのシステムがそれぞれの役割を担い、出動のたびに次の推演の精度が上がります。
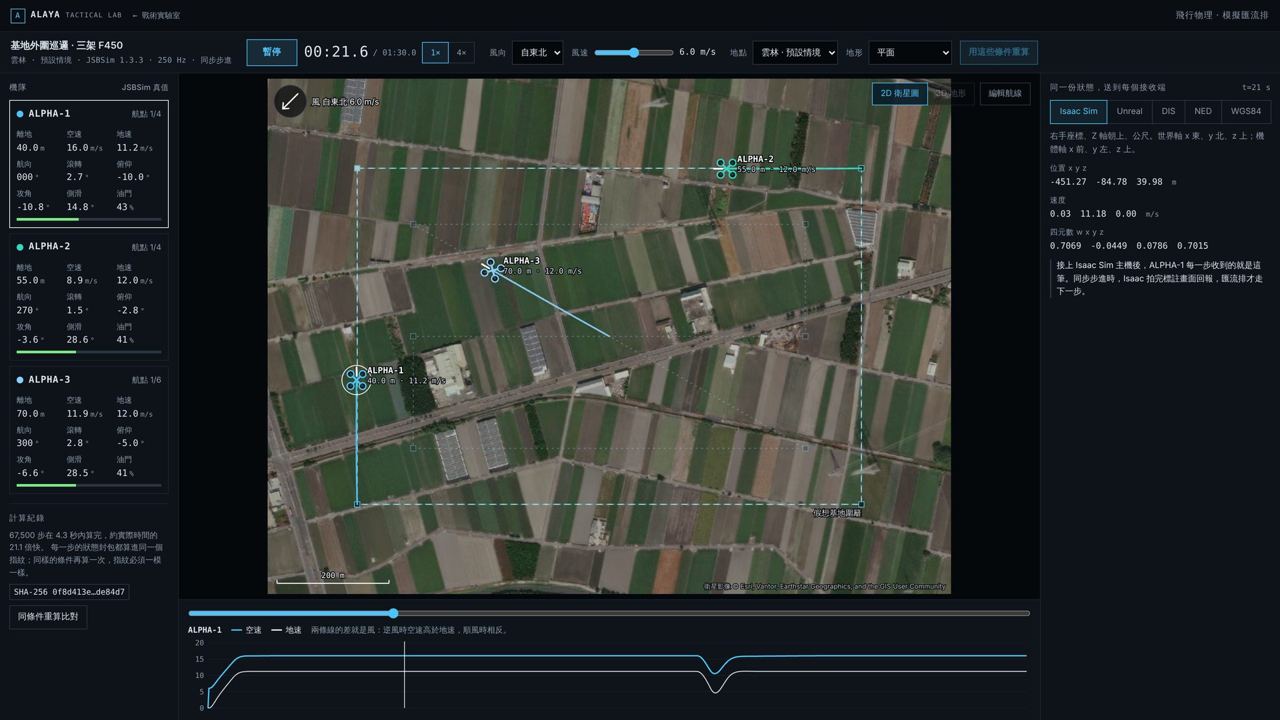
任務を設定
地点・敵情・天候・期限・予算を、地図上で直接指示します。
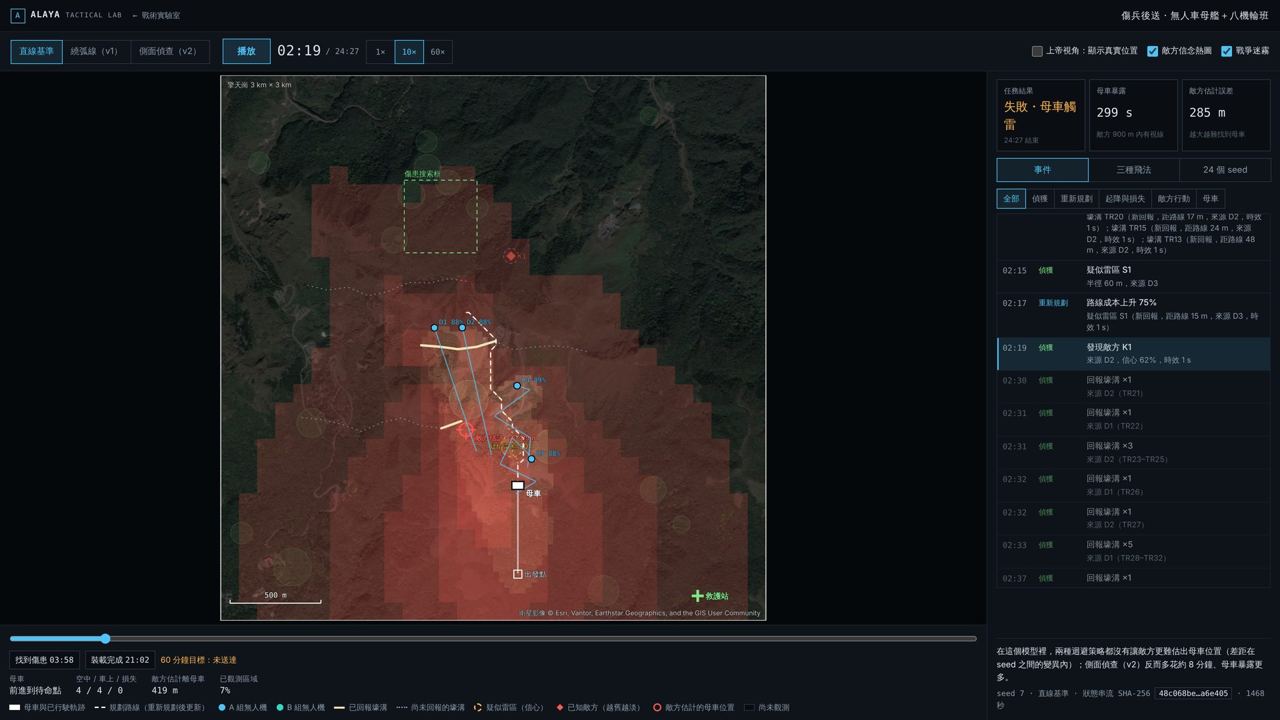
無人車両母艦による負傷者後送:空中での交代
無人車両が 8 機のドローンを載せて前進します。4 機が負傷者の捜索と敵情の監視にあたり、4 機は甲板で充電。電池が減った機体は帰投して着艦し、準備のできた機体が離陸して引き継ぐため、空中には常に 4 機がいます。右側は各機の一人称映像です。
ZERO が判断し、ALAYA が推演して実行し、BABYLON が整備する。
任務意思決定支援システムが中核です。推演と整備の二つのシステムが能力を提供し、承認された任務パッケージは各機のエッジ AI が実行します。
任務意思決定支援システム
意思決定 AI、あなたの参謀。
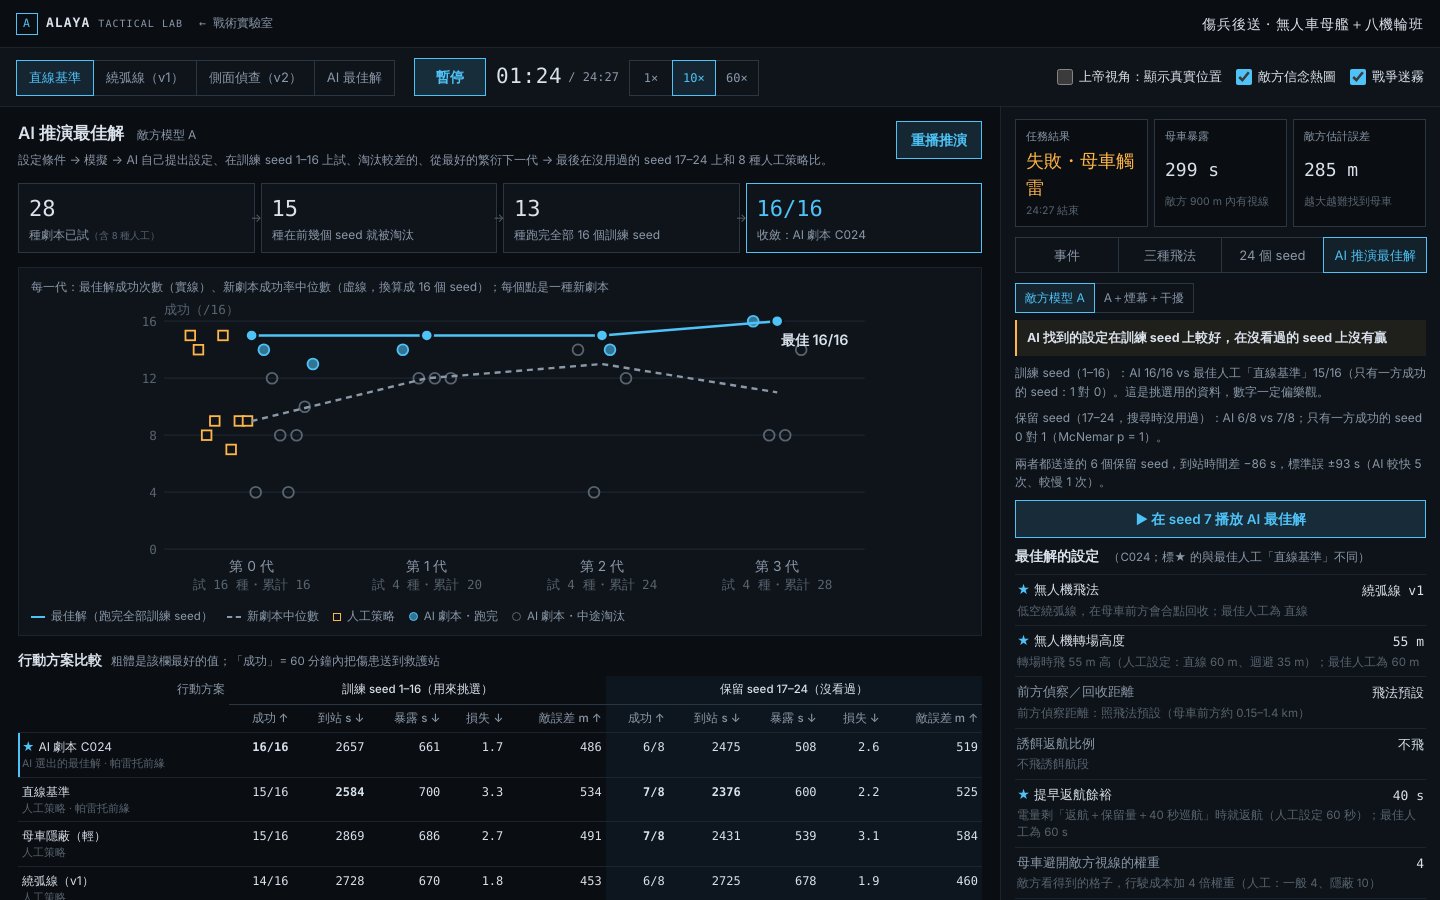
情報が一件入ると、ZERO は地形・見通し線・レーダー見通し・弾道の各エンジンを呼び出し、各行動方針を勝敗が決まるまで推演し、成功率・時間・露出・損耗で順位を付けて、人の承認に回します。モデルは自前で配備でき、専門家チームの判断はモジュールとして組み込め、すべての判断は根拠までたどれます。
- モデル
- 中国由来ではなく、ライセンスが明確なオープンウェイト。防衛ドクトリン・弾道・戦術で調整
- 配備
- 部隊が自前で配備:台湾の計算資源または自前のサーバー、完全オフライン運用も可能
- モジュール
- 専門家チームのスキルを任務意思決定モジュールライブラリに同一の契約で接続
- 根拠
- すべての判断でリプレイと状態ハッシュを開ける
- 権限
- 人が承認するまで、どの任務も配信しない
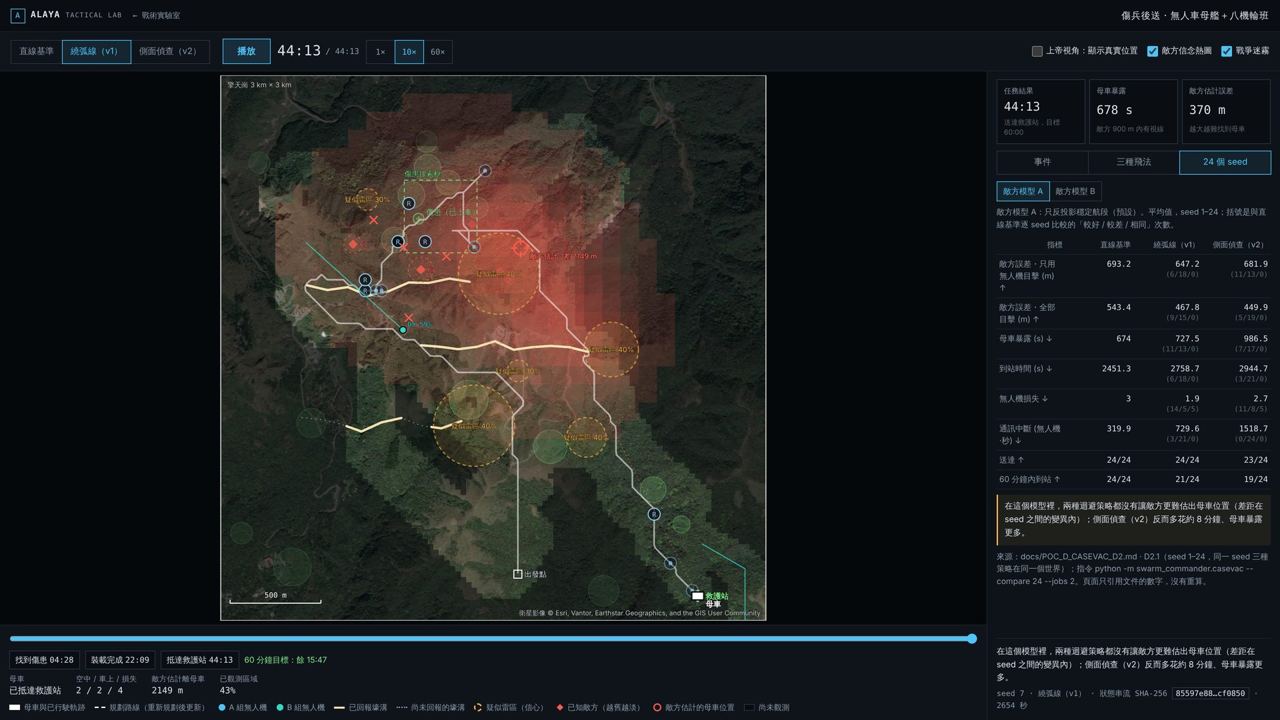
行動方針の比較:無人車母艦による負傷者後送
| 評価基準 | COA 1直線基準 | COA 2強い秘匿 | COA 3軽い秘匿 推奨 | COA 4秘匿+側方偵察 1 km | COA 5秘匿+側方偵察 2 km | COA 6側方偵察 2 km+囮 |
|---|---|---|---|---|---|---|
| 60 分以内に到達高いほど良い | 22/24 | 16/24 | 22/24 | 12/24 | 15/24 | 14/24 |
| 救護所までの平均時間分、短いほど良い | 40.3 | 43.7 | 44.0 | 50.5 | 46.1 | 46.3 |
| 母車が敵の視界にさらされる時間秒、短いほど良い | 667 | 629 | 637 | 558 | 732 | 557 |
| 無人機の損失機、少ないほど良い | 3.0 | 2.5 | 2.8 | 1.8 | 1.6 | 1.3 |
| 敵が推定する母車位置の誤差メートル、大きいほど安全 | 681 | 736 | 697 | 782 | 865 | 815 |
推奨:COA 3 軽い秘匿。到達率は直線基準と同じ 22/24 で、母車の露出が少なく、敵が母車の位置を推定しにくくなります。代わりに平均 3.7 分遅れます。
異種無人機協同作戦推演システム
まず推演で戦い、それから機体に任せる。
無人機・無人車・無人艇が同じ実地形の上で分担し、引き継ぎ、計画を立て直します。相手は戦い方を変えてくる赤軍です。推演で得た最適な方針は、承認後に任務パッケージとして各機のエッジ AI に配信され、実行されます。
複数機協同突破作戦推演システム
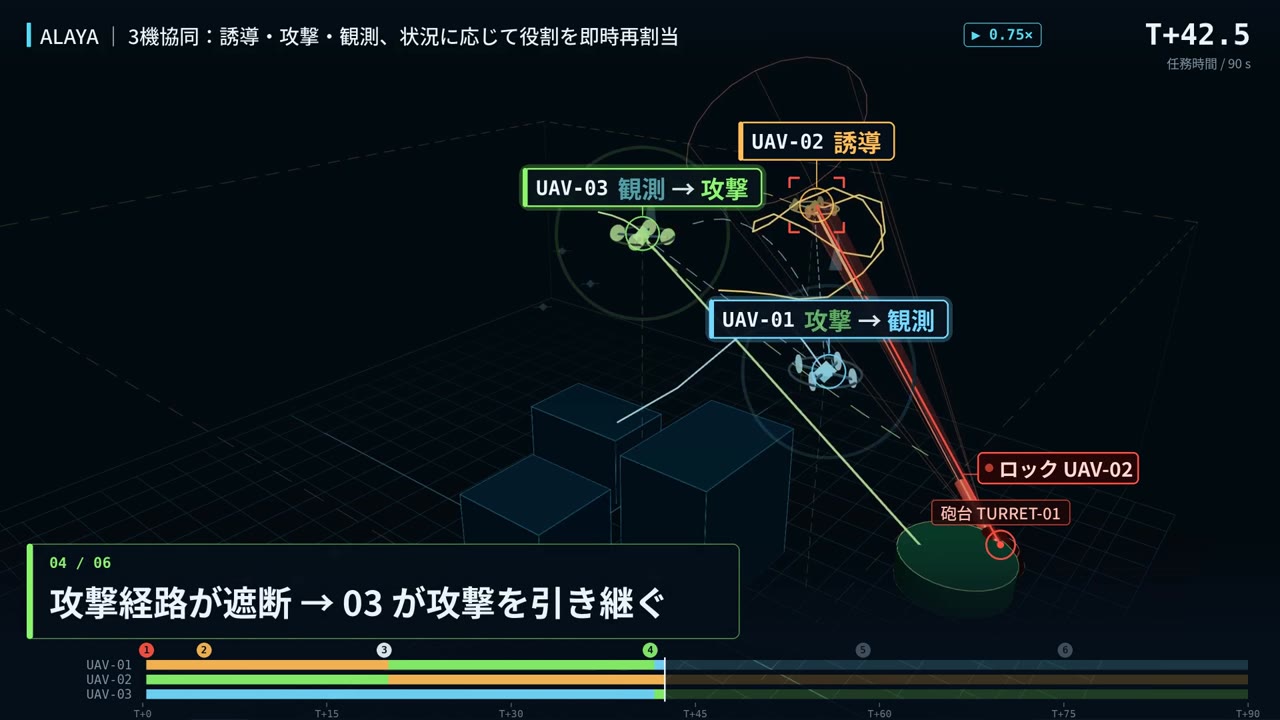
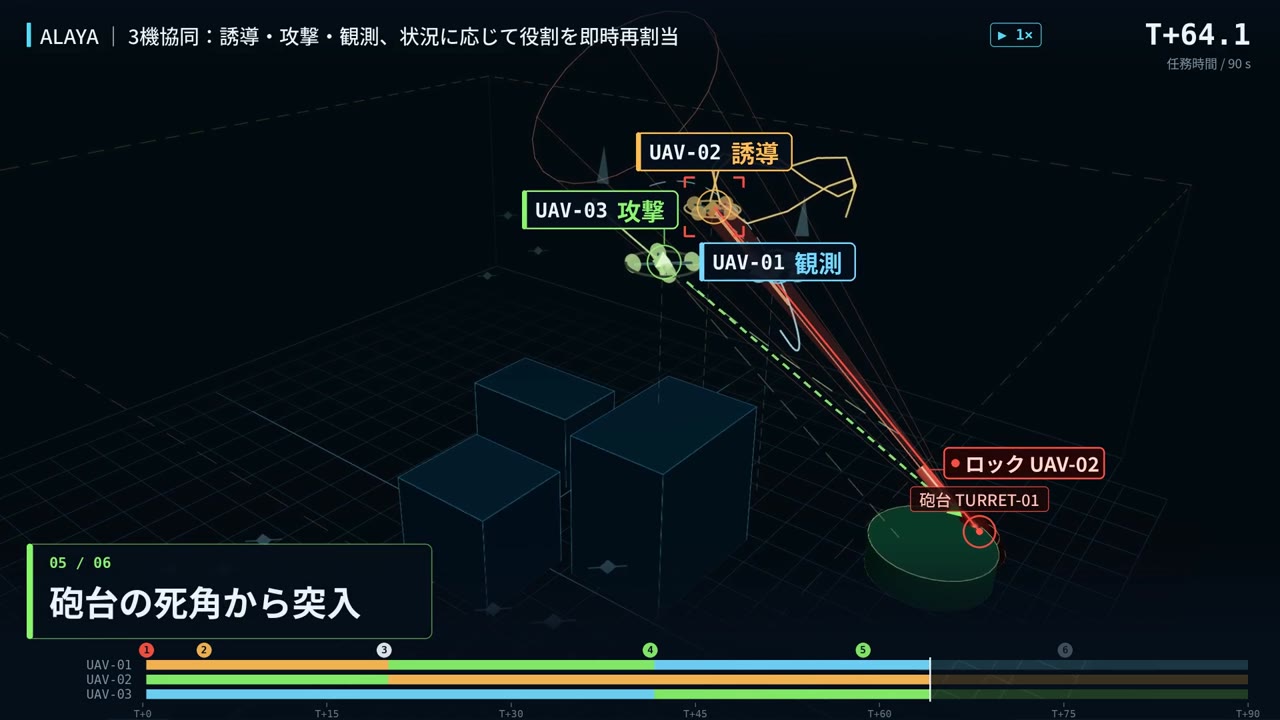
3 機による立体的な誘導と動的な役割の再割り当て。1 機が高速で接近して圧力をかけ、対ドローン砲台を旋回させます。観測機は唯一の攻撃機を指揮し、砲台が戻る際の死角から突入させます。砲台が誰を捕捉しても、どの航路が使えなくなっても、役割はその場で割り当て直されます。
- 1T+00初期の役割:01 誘導、02 攻撃、03 観測。砲台は 02 を捕捉
- 2T+20砲台がなお 02 を捕捉:01 と 02 が役割を交代
- 3T+4201 の攻撃経路が遮断:03 が攻撃を引き継ぎ、01 は観測へ
- 4~T+64攻撃機が砲台の死角から突入
- 5~T+75任務完了、意思決定ログを封印
MINOVSKY通信途絶下の複数機自律協同システム
見える僚機。通信が妨害されると、各機は広角カメラで僚機を見ながら、共通の戦術ルールで役割と隊形を保ち、互いの死角を補います。
- 後方から高速の迎撃機が迫ると、僚機が先に気づき、通信がなくても急旋回一つで警告を伝えます。
- 地上の射手に狙われた機体はすぐに回避機動を取り、僚機と役割を交代します。
無人機調達・整備プラットフォーム
任務のために編成を組む。
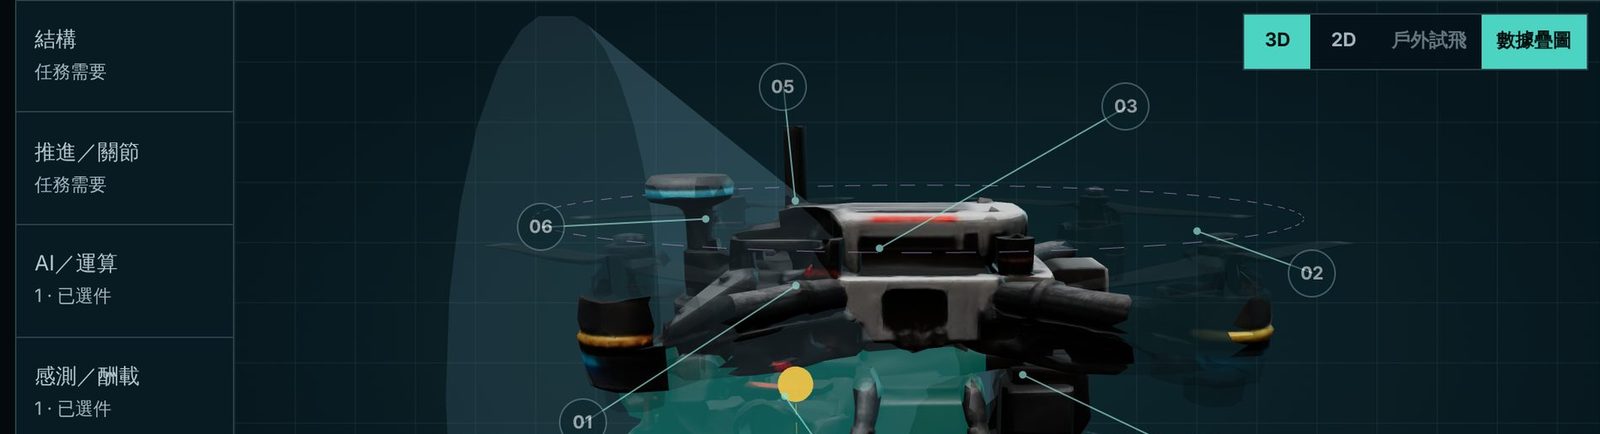
Market の在庫品、またはモジュール式の機体、交換できるペイロード、前進基地で 3D プリントする構造部品から、任務に必要な編成を組み立てます。重心・センサー視野・通信範囲は部品を選ぶたびに更新され、構成はそのまま ALAYA の推演に入ります。
RX無人機構成・整備履歴管理システム
信頼できるエンジニアリングデータ:配備中の各システムの部品・変更・能力の証拠・代替部品・整備記録を、権限管理とバージョン追跡付きで管理します。
任務意思決定モジュールライブラリ
一つの意思決定レイヤーに、任務モジュールをつなぐ。軍・警察・消防が同じ意思決定レイヤーを共用し、それぞれのモジュールを接続します。すべてのモジュールが同じ契約に従うため、つないだ瞬間から推演・順位付け・配信ができます。
- 任務入力地点・敵情・資源
- 推演エンジンALAYA
- 成否判定モジュールごとに設定
- 方針の順位付けZERO
- エッジ任務パッケージ署名して配信
基地対ドローン防衛配置意思決定システム
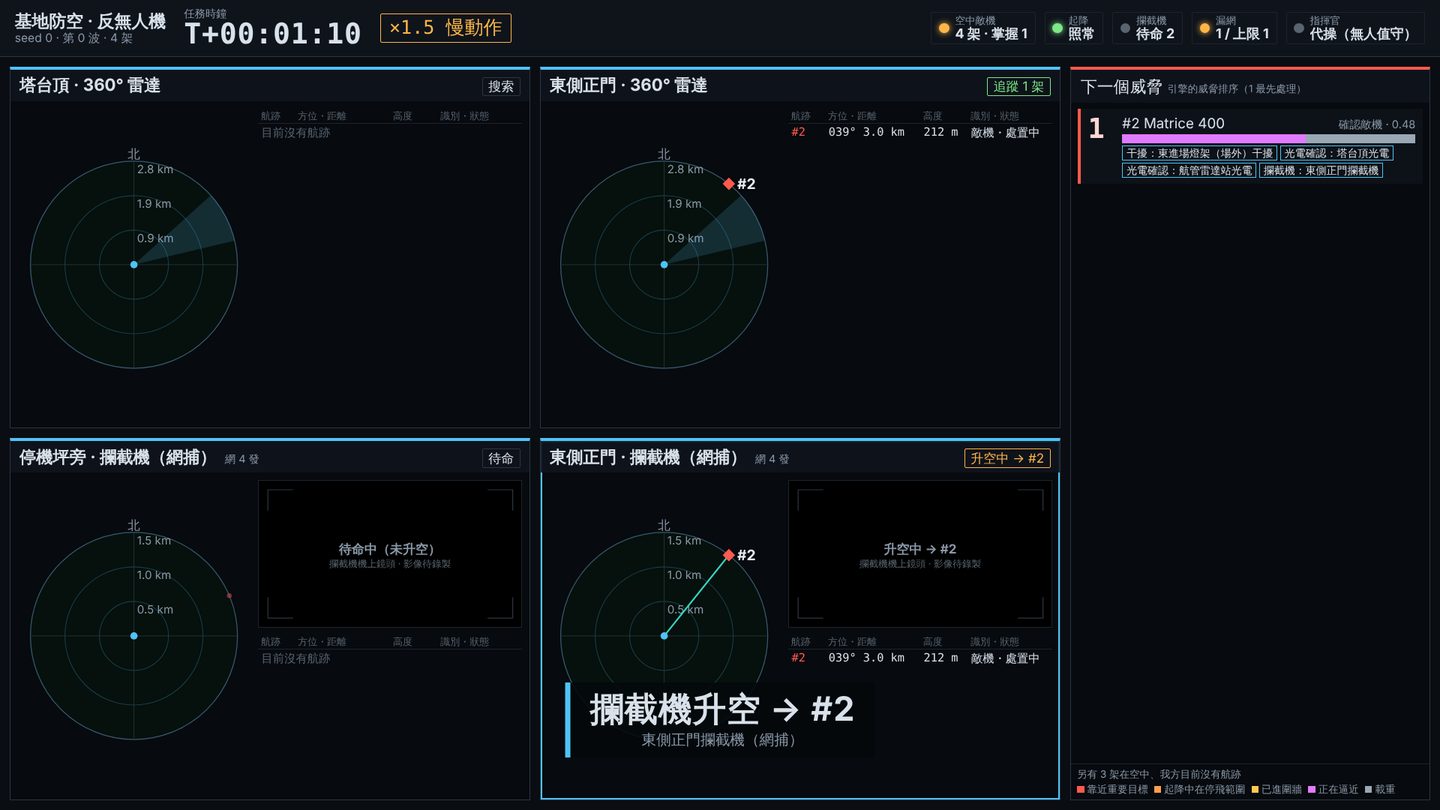
夜間、複数の小型無人機が異なる方向から低空・静音で接近します。陣地にはレーダー、電光、妨害、ネット捕獲、機関砲、迎撃ドローンがすでにあり、当直は 1~2 名だけです。システムはオフラインのエッジコンピューター上で全航跡を融合し、対処の順番を決め、目標ごとに最適な既存手段を理由とともに推奨します。動作するのはオペレーターの確認後です。
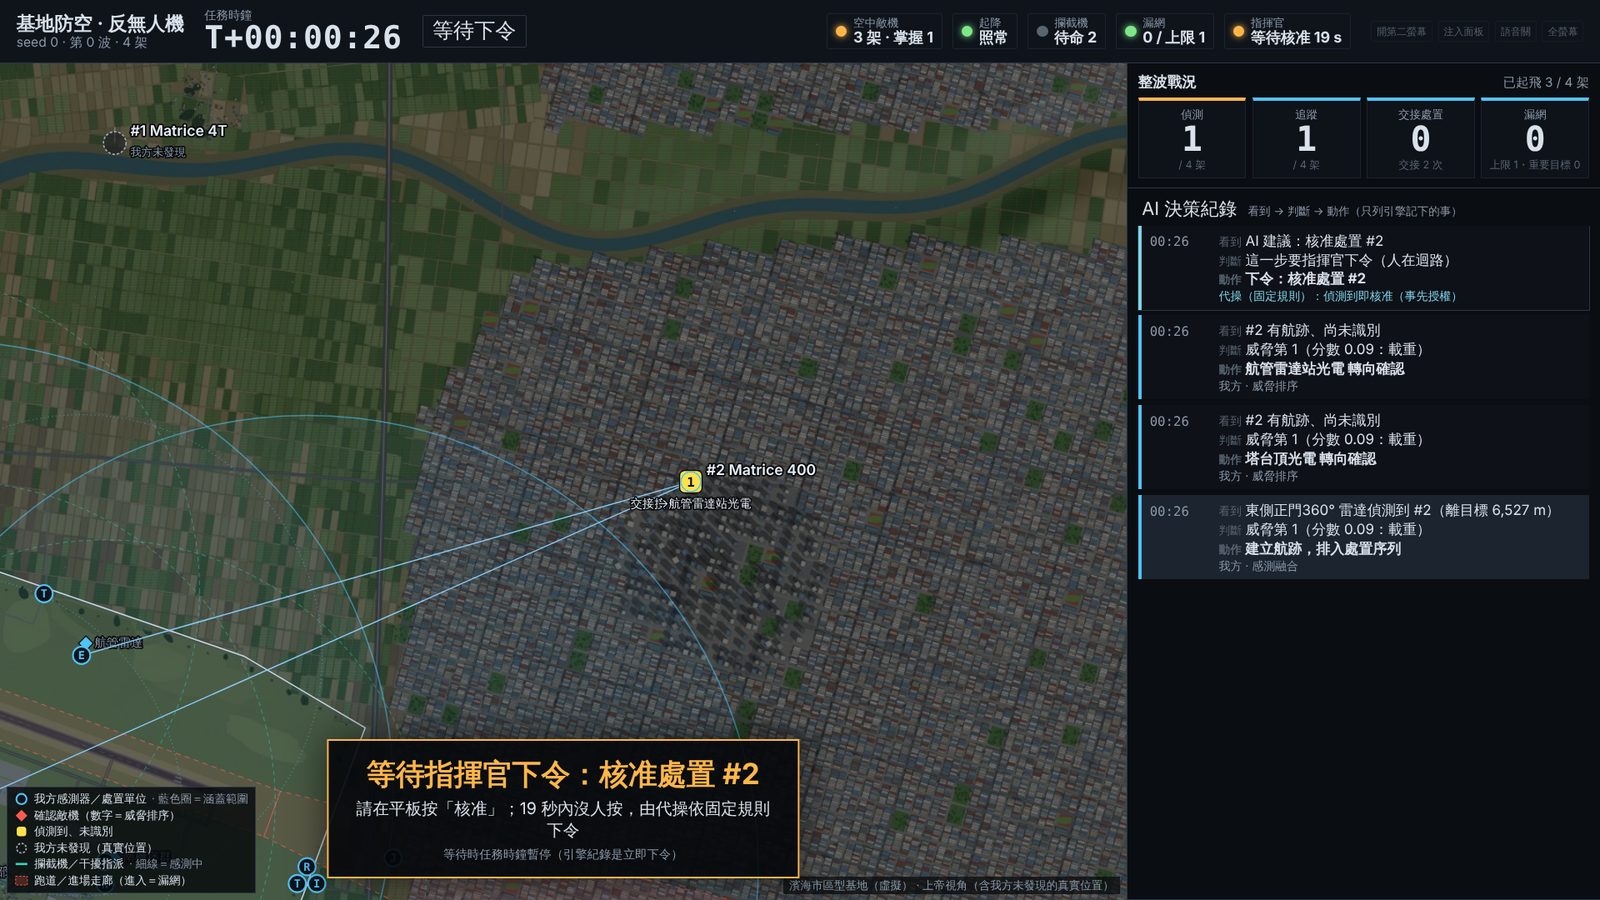
検知から推奨まで 1 秒未満。残りの時間はすべて人のために。
基地被害判定・復旧意思決定支援システム
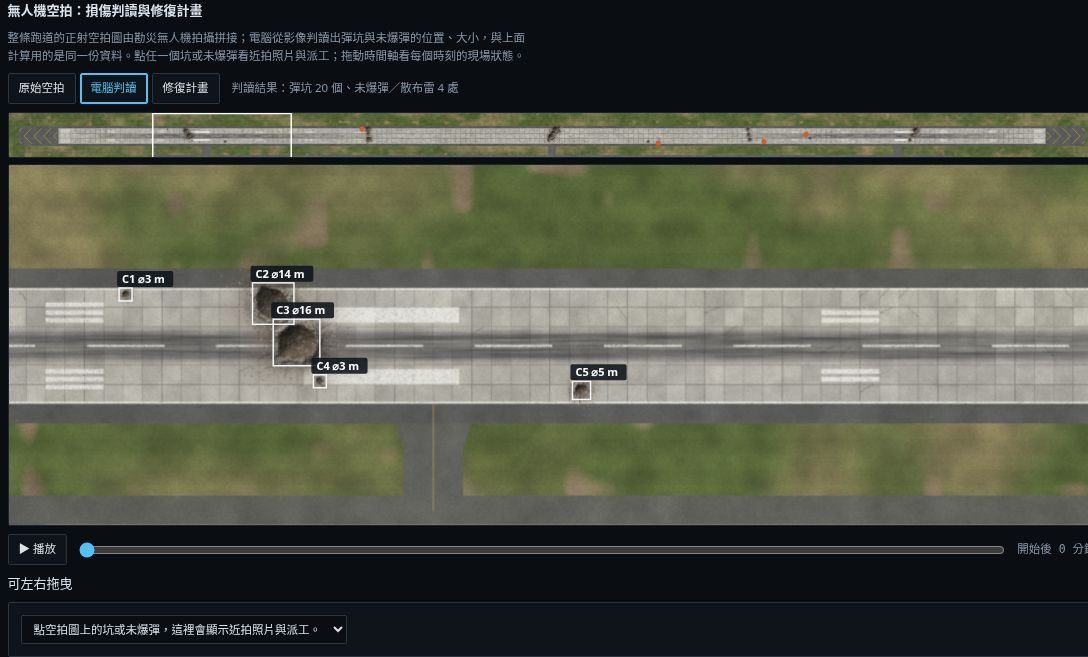
解を求めるのはオペレーションズ・リサーチ。AI は口頭報告や不完全な現場データを解ける制約式に変換し、条件が変わればすぐに計画を立て直します。
| 比較指標 | 従来の OR+人手によるモデル化 | BALL |
|---|---|---|
| モデル化の時間 | データを人手で整理してからモデル化 | 口頭報告をそのまま制約式に |
| 再計画の時間 | 条件が変わるとモデルを作り直す | 条件が変われば自動で再計画 |
| 制約違反 | 人手で確認 | 一条ずつ検証 |
| 解の品質 | モデル作成者の経験次第 | 同じソルバー、根拠付き |
すべてのモジュール
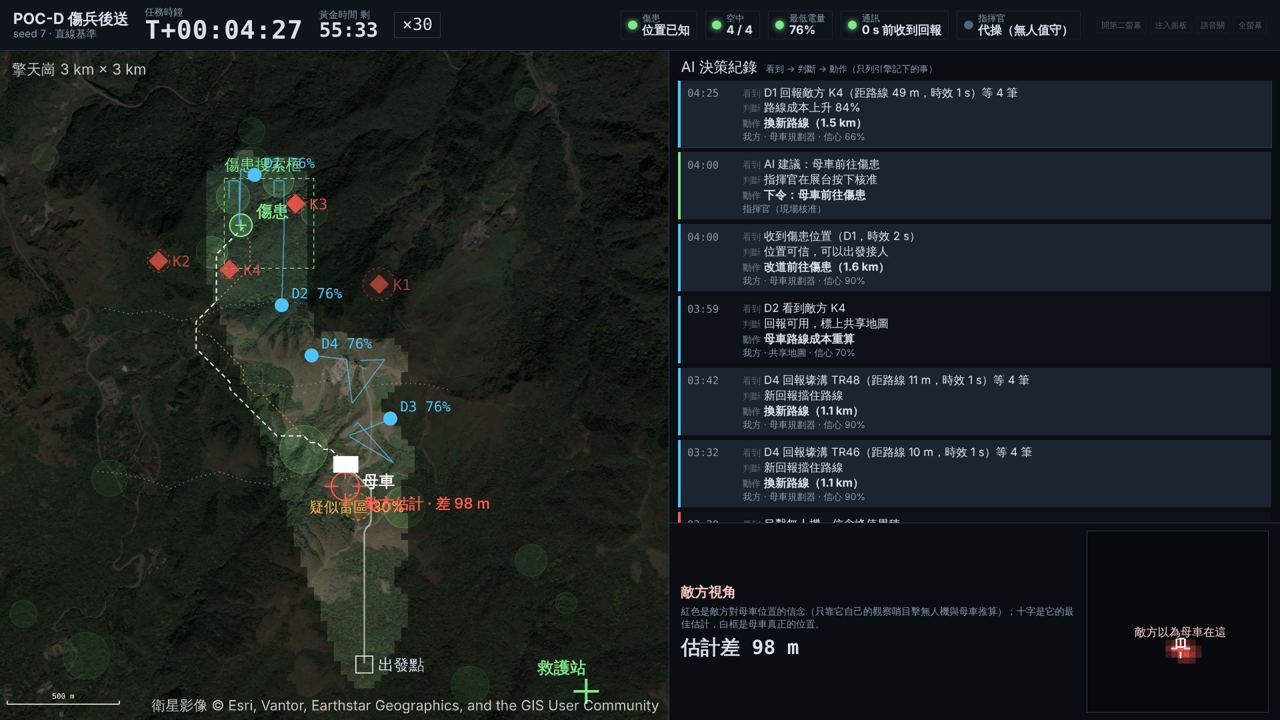 無人機による負傷者後送意思決定支援システム無人車母艦と交代制の 8 機で負傷者を見つけ、救護所まで送り届けます。成否60 分以内に到達。触雷・時間切れ・通信全断は失敗FUNNEL陸
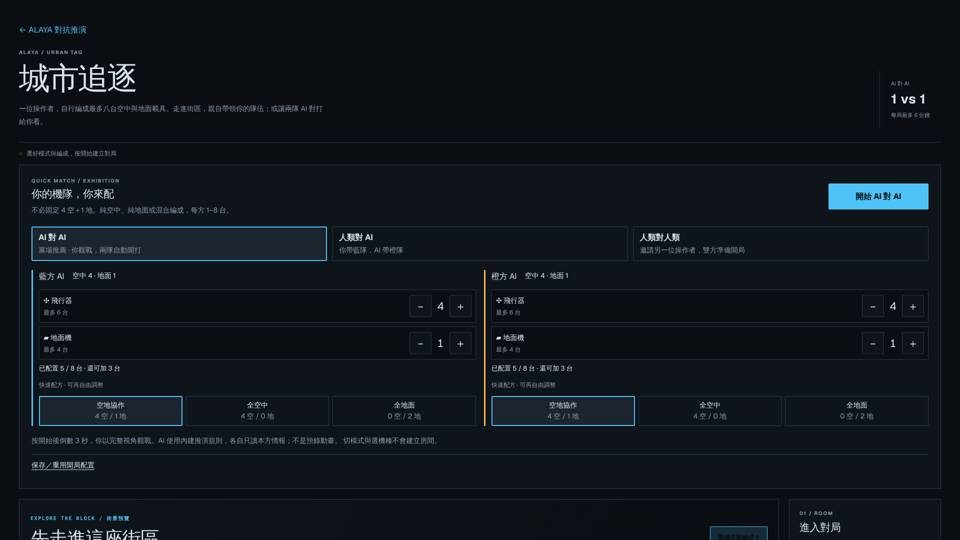 市街地ドローン追跡・封鎖意思決定システム空と地上の混成チームが市街地で目標を追跡し、封鎖します。成否制限時間内に目標を封鎖・捕獲。街区から逃せば失敗MAGELLAN海
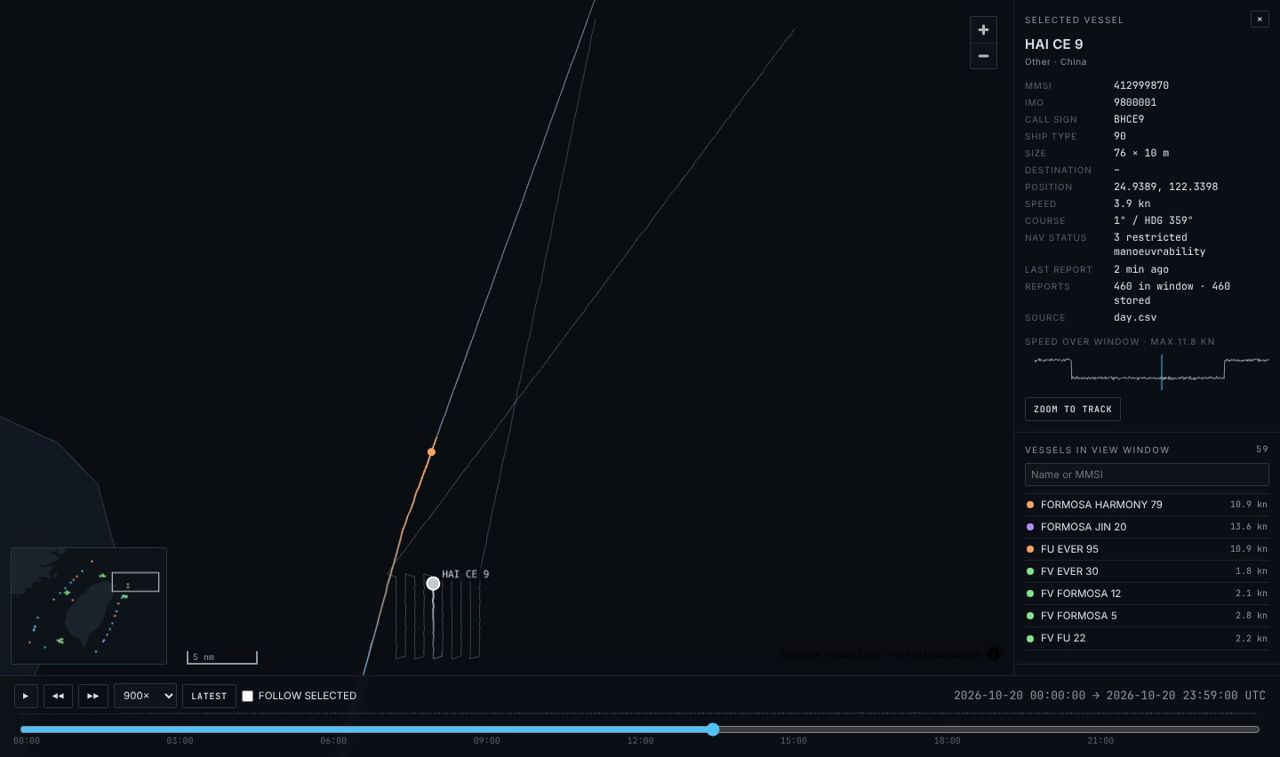 海域不審船舶航跡判定システムAIS の航跡から海底測量、信号停止、滞留を見抜きます。成否不審船が敏感海域を離れる前に、理由付きで標識JET STREAM空
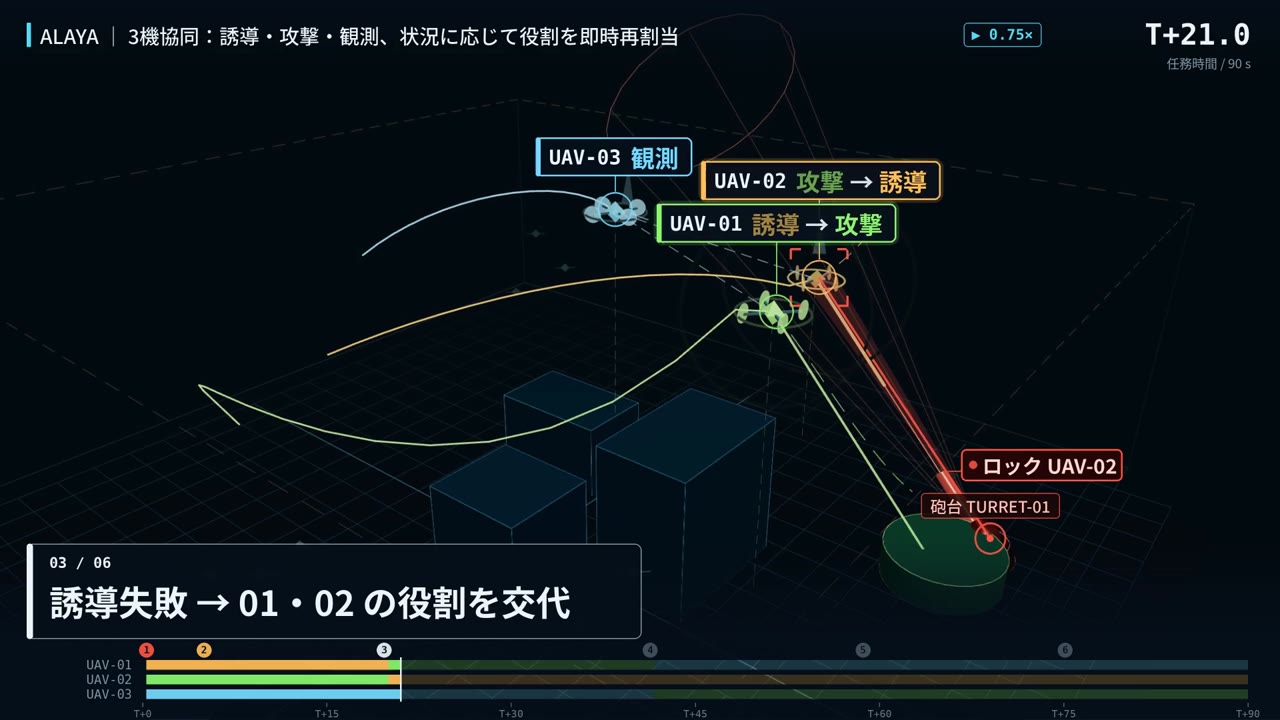 複数機協同突破作戦推演システム誘導・観測・攻撃の 3 機が砲台の捕捉に応じて役割を交代します。成否任務時間内に突入を完了し、証拠チェーンを封印MINOVSKY空通信途絶下の複数機自律協同システム通信が途絶えると、広角カメラで僚機を見合い、役割と隊形を保ちます。成否通信途絶下で任務を完了し、編隊が生存JABURO基地
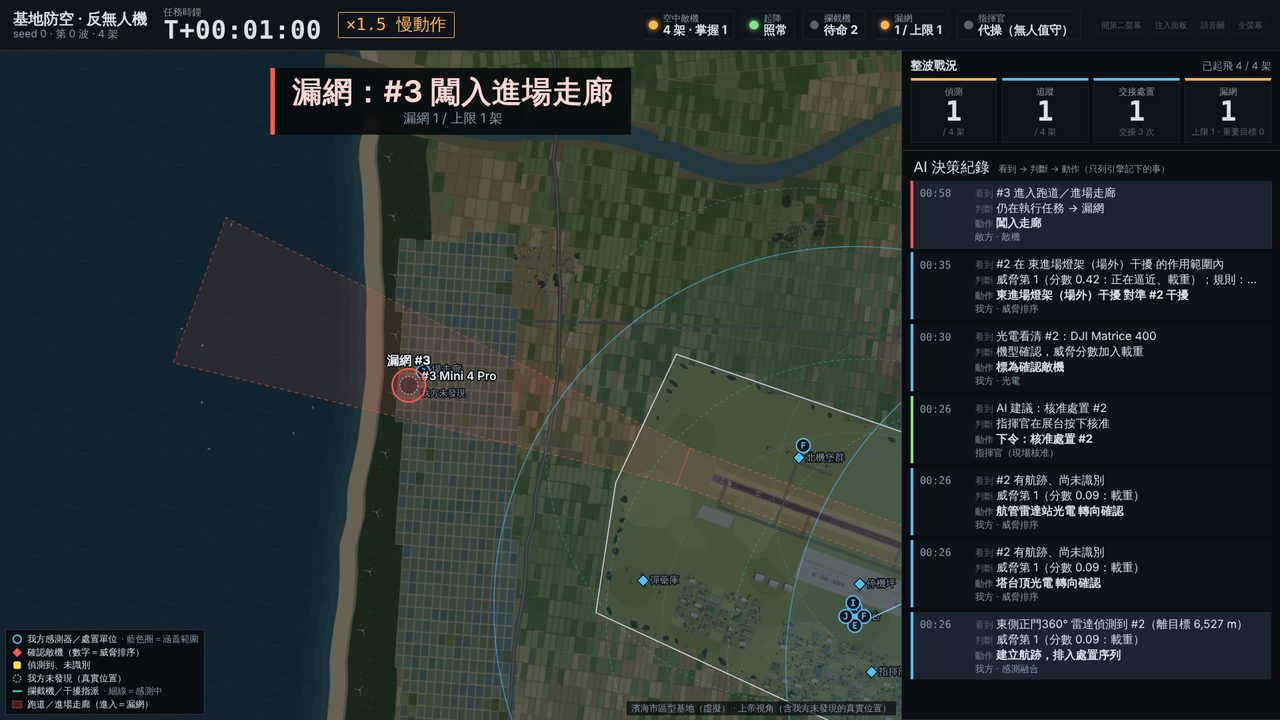 基地対ドローン防衛配置意思決定システム夜間の多方向からの来襲に、対処の順番と最適な手段を出します。成否波状攻撃の撃ち漏らしが上限以下BALL基地基地被害判定・復旧意思決定支援システム被害報告を復旧スケジュールに変え、条件が変われば組み直します。成否最初の 1 機が離陸できるまでの時間が最短MEDEA災害対応
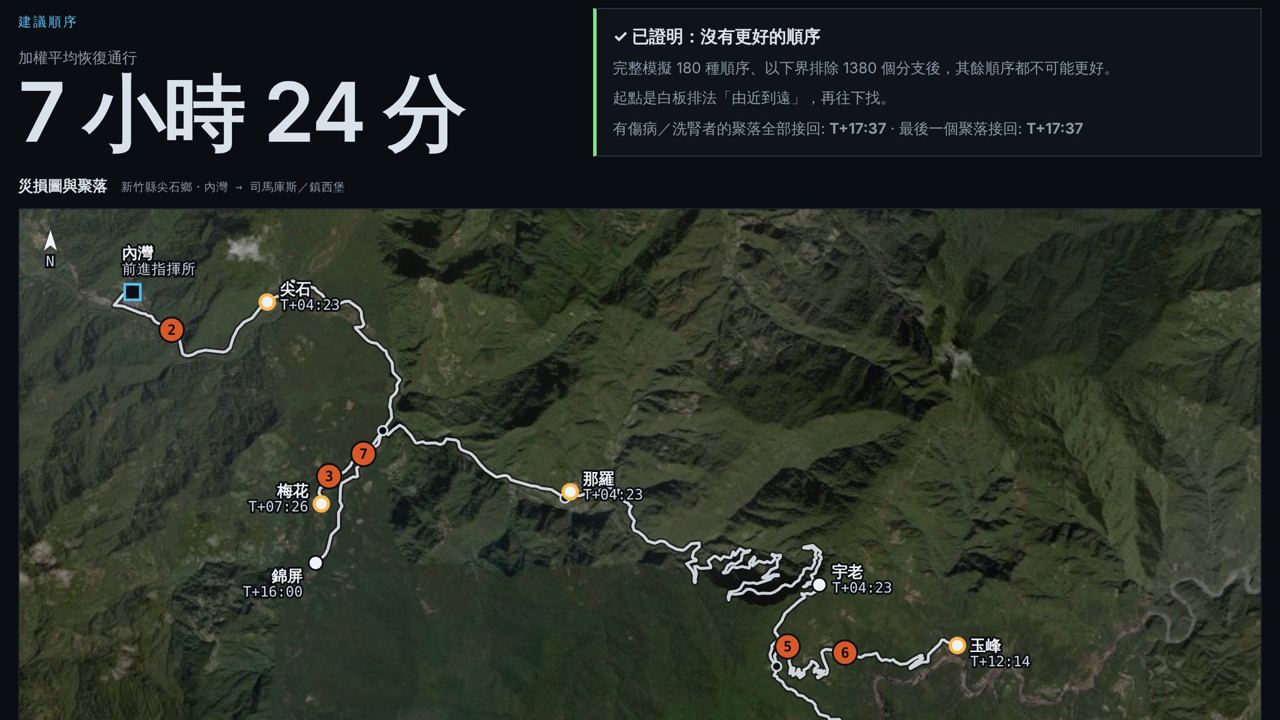 災害後道路啓開順序意思決定システム尖石・五峰の土砂崩れの後、どの区間から啓開するかを決めます。成否加重平均の復旧時間が最短で、より良い順序がないことを証明CORE災害対応
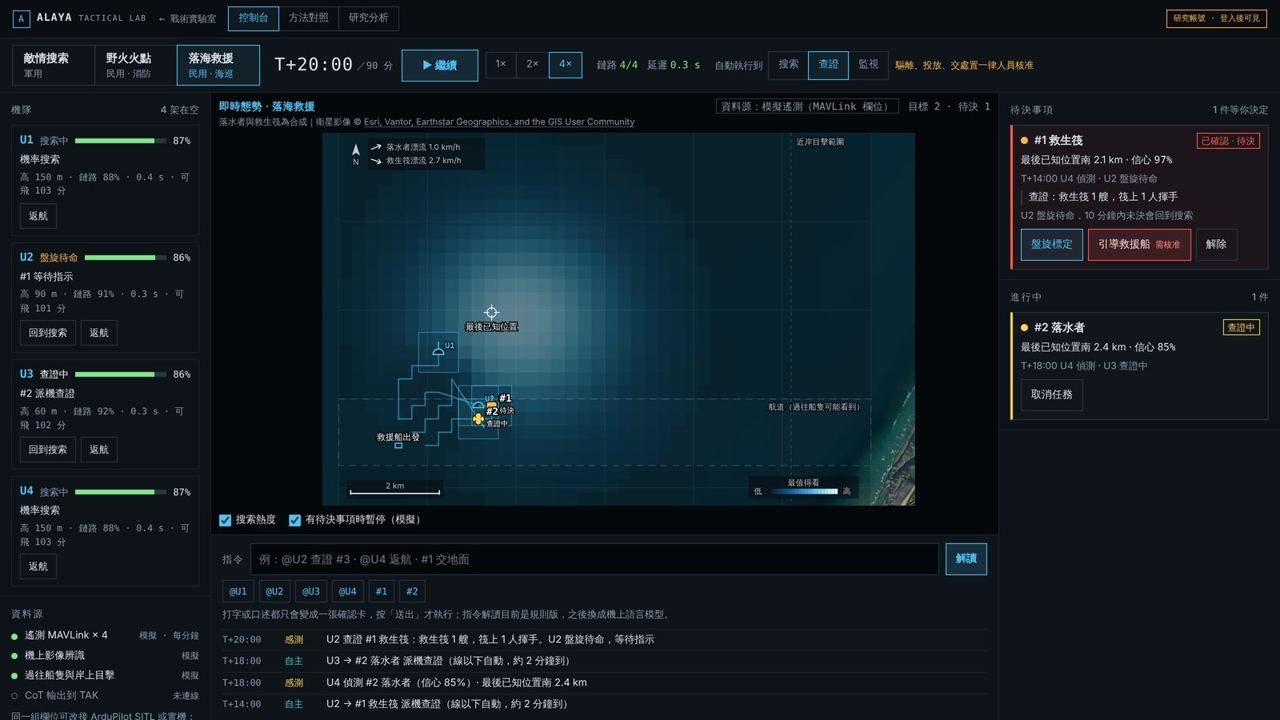 複数機協同捜索救助意思決定システム海上・山岳・市街地での確率捜索。1 機の発見で全機を再配置します。成否生存可能時間内に要救助者を発見
パートナーや第三者が同じ契約で任務モジュールを開発し、Skill SDK で意思決定レイヤーに接続します。ハードウェアは BABYLON Market に、スキルはモジュールライブラリに。
信頼できるパートナー、明確なインターフェース。
BAOQi は利用者の課題をつかみ、問題を定義し、全体の解決策を設計して納入を主導します。機体・装備・専門業務は、信頼できるパートナーがインターフェースに沿って提供し、全工程で非レッドのサプライチェーンを守ります。
任務を持ってきてください。
任務の課題を一つください。推演結果をお返しします:最適な編成、最適な戦い方、そして各局のリプレイ。