ALAYA/多機異質協同
ALAYA
ALAYA|陣型、協同套路與任務協調
Project SHEEPDOG 現已整合為 ALAYA Wargame;早期研究與展示紀錄保留 SHEEPDOG 名稱。探索目前的任務模擬。
ALAYA Wargame 以多機、異質載具協同為核心,在軍事任務場景中比較 ZERO 的 Formation 與 Kata、角色轉換、任務效果與機隊成本,評估低成本載具如何透過能力互補共同完成任務。同一套協調核心支援不同載具組合與任務,搜索與搜救是其中一種應用。
從異質搭配思考編組:高空氣球搭配 FPV、FPV 搭配 UGV,或空中載具搭配 USV。依續航、感測、機動、酬載與成本互補,讓團隊配置對應任務需求。
Formation|陣型 · 定義團隊的相對配置,以及每架載具在共同任務中的角色。
Kata|協同套路 · 累積可重複運用的戰術合作模式,串起角色、配合方式與任務轉換。
ALAYA/45 秒看懂
看 ALAYA 怎麼讓不同載具像一個團隊。
真實模擬器畫面:三機誘餌—觀測—打擊分工、通訊中斷即自主重派、以烏克蘭實戰經驗為起點的 AI 對 AI 日夜對戰,以及每一個決策都能回放稽核。
系統分工 / 戰術決策
寶淇在系統中的位置
寶淇根據任務目標、載具能力與情勢變化,決定團隊如何分工與應對;合作夥伴系統負責實際控制與執行。
01 / 任務與指揮
任務/指揮
任務目標、指揮官意圖、限制條件與授權,由人員及既有指揮體系提出。
02 / 寶淇
寶淇 — 戰術決策層
評估行動方案、分配角色與任務、設定優先序,並在情勢變化後重新規劃。
ZERO
行為預判與候選行動方案生成。
ALAYA
戰術方案評估、任務與角色分配、情勢變化後的調整。
向下:任務、角色、優先序與限制條件
向上:狀態、觀測與執行結果
03 / 合作夥伴系統
合作夥伴的執行與控制系統
將任務轉成可執行的動作,並向戰術決策層回報狀態。
- 飛控/自動駕駛
- 載具控制
- 導航
- 局部避碰
- 編隊運動控制
- 通訊
04 / 載具與感測設備
異質載具與感測設備
- UAV空中
- UGV地面
- USV水面
- UUV水下
- 感測器觀測
ALAYA/任務成果
從各自執行,走向全隊完成。
同一個任務,讓不同平台承擔最合適的角色;把變化交給全隊共同處理,讓協同一路延續到結果。
機體各有所長,任務由全隊完成;每一次結算,都讓下一輪戰術更強。
ALAYA / PLATFORM ASSETS
讓戰術知識成為下一個任務的起點。
能力模型、任務模式與模擬成果,為下一輪任務規劃提供共同基礎。
跨平台能力與任務介面
把不同載具的能力、狀態與角色接進同一個任務框架,拓展可編組的隊伍。
可重用協同任務
保留編組、角色交換與接手方式,讓新任務從已有的協同經驗出發。
任務效益與學習循環
將成效、消耗、時間、預備與後續選項接回決策,累積下一輪可用的任務知識。
一個任務,串起三種核心能力
從認識身體,到選擇動作與協同。
從任務與混合編隊的能力出發:BABYLON 描述身體,ZERO 發展候選 Kata(協同行動模式)與 Formation(隊形及角色配置),ALAYA 在模擬中比較協同效果。自我對抗、成果回顧與夥伴平台測試,構成逐步開發及驗證的路徑。
定義目標與資源
組出任務配置
產生可選戰術
編組全隊協同
↶ 結算任務價值 · 累積策略與經驗 ↶
ALAYA / MISSION TEAM
同一套協同核心,對應不同任務。
從異質載具分工、角色換手與任務成果開始,再看偵察、設施防護、海事監控、搜索與搜救,如何運用同一套協同核心。
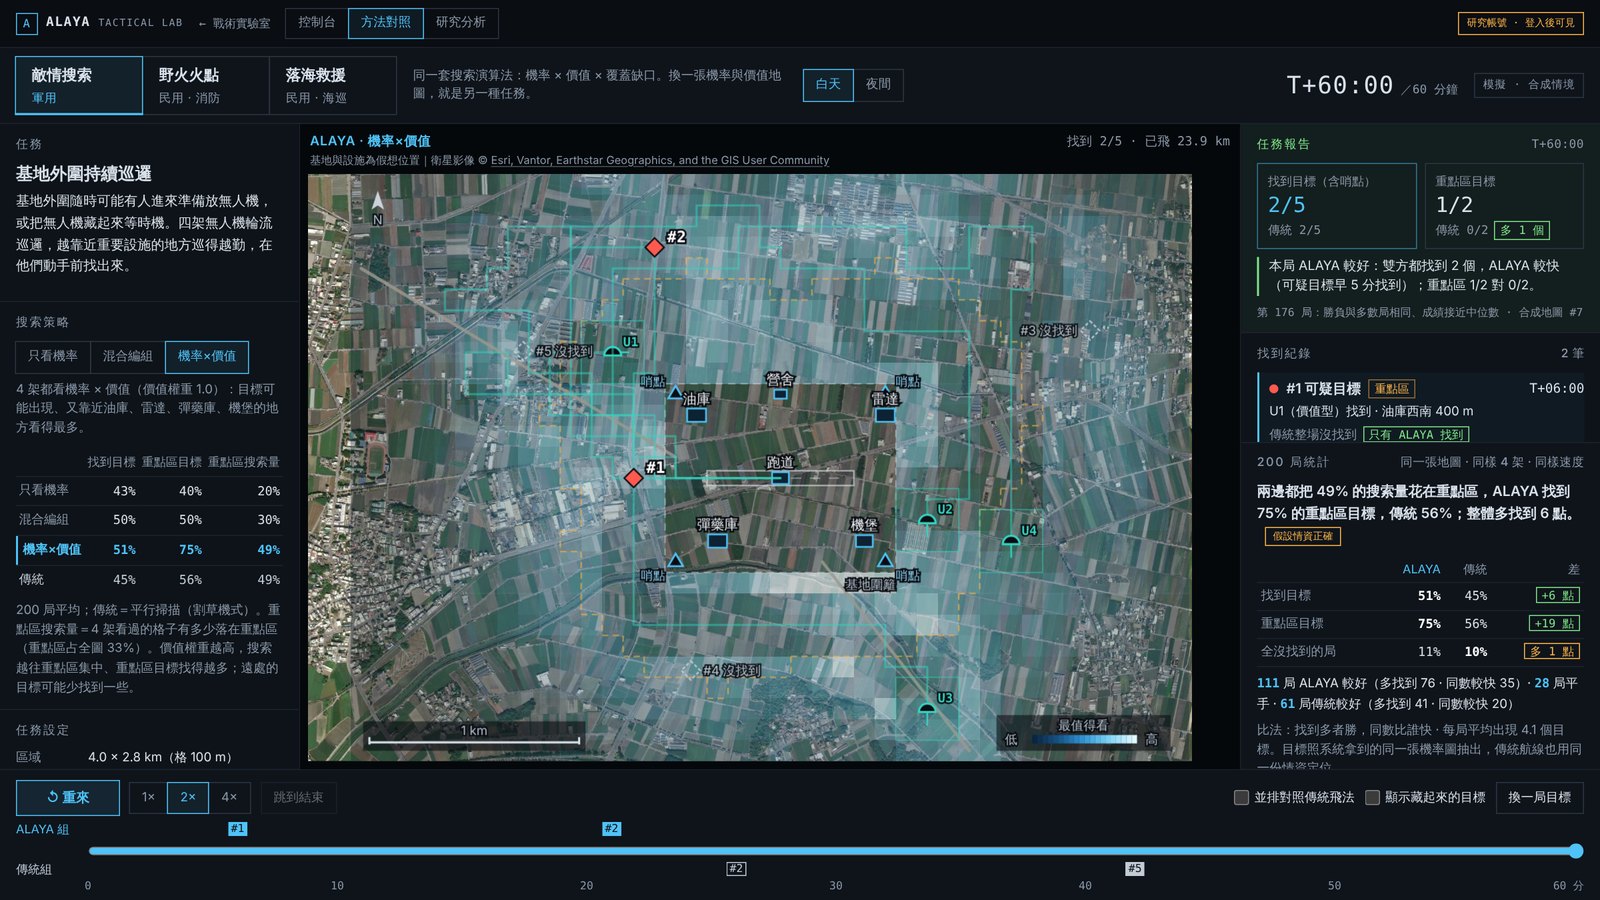
任務應用:權重搜索對照傳統掃描
ALAYA/任務學習循環
每一次結算,都讓下一輪戰術更強。
把每一輪對抗的成效、消耗、時間與預備一起結算,找出影響結果的關鍵選擇,再把經驗回饋到策略、編組與資源配置。
投入與結果放在一起,讓任務價值直接看得見。
技術資源
工程與研究資料庫。
保留原始英文研究紀錄與工程資料,歷史名稱與日期隨證據保留。
常見問題 / 功能分工
寶淇負責決策;合作夥伴負責控制與執行。
- ALAYA 如何銜接任務規劃與載具執行?
- ALAYA 評估戰術選項並分配任務角色;夥伴系統負責飛控、導航、通訊與載具執行。
- ALAYA 如何規劃多載具團隊?
- 任務目標、載具能力、觀測結果與可用資源,共同引導角色分配及協調規劃。團隊可在模擬環境中比較編組,檢視決策結果。
編成團隊、驗證任務,說清楚每一筆投入。
ZERO
任務與候選方案
BABYLON
資源與能力選配
ALAYA
協同模擬與方案比較
探索完整能力
點選展開完整說明01不同載具,接續同一個任務
以能力分配角色,模擬視野交接、能源輪替、通訊中斷與故障重派。用 Formation 與 Kata 比較整隊協作帶來的任務效益。
查看流程 ↗02讓人與 AI 在同一個情境中比較決策
自由編成空中與地面隊伍,選擇 AI 對 AI 或玩家參與,回放每一局的角色、行動與結果。
查看流程 ↗03把基地、設備與資源放進同一張沙盤
匯入場區圖資,比較設備配置、地形遮蔽、資源分配、預備量與任務延誤,讓防護規劃成為可討論、可重跑的方案。
查看流程 ↗04讓飛機更早起飛,讓修復預算有所依據
同時納入搶修機具、清除作業、材料等待、平行施工與可用起飛區段。比較第一架起飛、全部恢復、等待時間與整備成本。
查看流程 ↗05搶通哪條路,先把哪些人送出來
在真實路網上配置機具、人員、空運與撤離車輛,將機具到場、道路依賴、傷患期限與受困者等待一起納入方案比較。
查看流程 ↗06花多少錢,多快恢復多少任務
用同一組情境比較不同整備等級,列出派工單、成本明細與資源缺口。讓下一輛車、下一組機具與下一筆預算,都對應可比較的任務成果。
查看流程 ↗07從任務模擬接到飛控與視覺環境
以 JSBSim 物理與共用時間、座標、狀態交換串接 ArduPilot、PX4、Isaac Sim、Unreal Engine、ROS 2、DIS 與 HLA 的工程流程。
查看流程 ↗08換一個地點,重跑同一個問題
切換地理位置、編輯多機航線,以衛星底圖與 Cesium 3D 檢視空間關係,讓場景、資源與任務計畫一起比較。
查看流程 ↗09每一次重跑,都留下可以追溯的差異
用決策紀錄、事件時間線、AAR、來源版本與雜湊串起方案。搭配感測 CSV 比較與空間回放,把研究結果整理成可重算的交付物。
查看流程 ↗下一個任務,從這裡擴展
產品藍圖01從模擬中的分工,走向現場的協同
持續擴展多飛控同步、邊緣戰術卡、跨平台介面、實際感測校準與多載具測試,讓同一條任務證據鏈延伸到現場。
02把感測跑道納入整備投資比較
下一版將把跑道自身感測與無人機確認納入同一個評估入口,比較勘查時間、恢復起飛與建置投資。
寶淇
帶入你的任務,組出下一套方案。
提供任務目標、可用載具與既有控制系統資訊,一起討論戰術決策、角色分工及後續執行所需的整合步驟。