防衛ミッション
すべての任務を実地形上で演習し、敵味方を標準の部隊符号で示し、成否判定で締めくくる。
行動方針の比較:無人車両母艦による負傷者後送
| 評価基準 | COA 1直進基準 | COA 2強い秘匿 | COA 3軽い秘匿 推奨方針 | COA 4秘匿+側方偵察 1 km | COA 5秘匿+側方偵察 2 km | COA 6側方偵察 2 km+囮 |
|---|---|---|---|---|---|---|
| 60 分以内の到達高いほど良い | 22/24 | 16/24 | 22/24 | 12/24 | 15/24 | 14/24 |
| 救護所までの平均到達時間分、短いほど良い | 40.3 | 43.7 | 44.0 | 50.5 | 46.1 | 46.3 |
| 母車の敵視線への暴露秒、短いほど良い | 667 | 629 | 637 | 558 | 732 | 557 |
| 無人機の損失機、少ないほど良い | 3.0 | 2.5 | 2.8 | 1.8 | 1.6 | 1.3 |
| 敵による母車位置推定の誤差m、大きいほど安全 | 681 | 736 | 697 | 782 | 865 | 815 |
COA 3(軽い秘匿)を推奨。到達率は直進基準と同じ 22/24。母車の暴露が少なく、敵は母車の位置を推定しにくい。代償は平均 3.7 分の遅れ。側方偵察の距離を広げるほど母車は守られるが、到達率は半分前後まで落ちる。
失敗判定:実在の地雷原への進入による触雷、60 分のゴールデンタイム超過、または負傷者発見前の無人機と通信の全損。各数値から、その回の演習リプレイと状態ストリームのハッシュを確認できる。
ALAYA / 任務ループ
一つの任務から、最適な機体編成と戦い方を導き出す。
- 01任務設定場所、敵情、気象、制限時間、予算
- 02機体編成BABYLON Market の既製品、またはモジュール部品と 3D プリントで任務に合わせた機体
- 03対抗演習実地形。赤軍も学習する
- 04AI が最適解を探索機体編成と戦術を同時に探索
- 05任務パッケージ配信署名済みパッケージを各機体のエッジ AI へ。通信が途絶しても指揮官の意図どおりに実行
- 06実任務フィードバック毎回の任務データでシミュレーションを補正
コストと成功率のトレードオフを一枚の図で。任意の点をクリックすると、機体リスト、行動方針、演習全体のリプレイを表示。
任務ブリーフィング
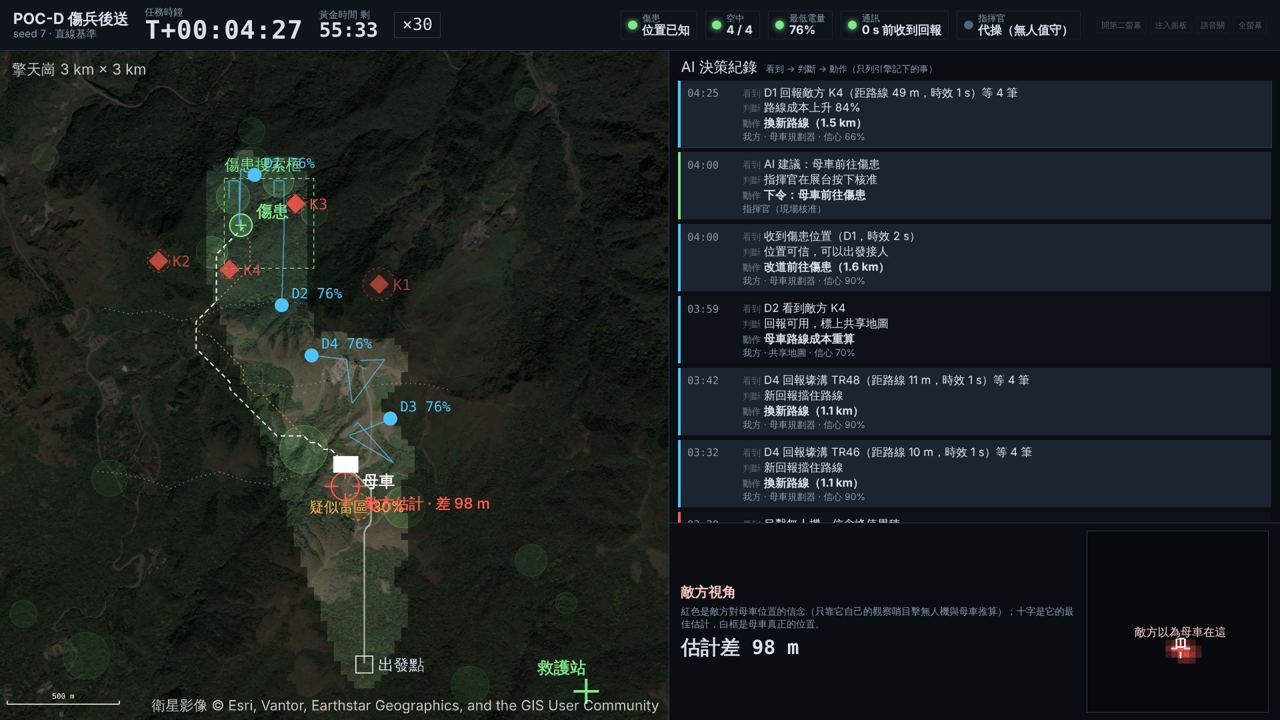
任務コード POC-D・擎天崗 51R UH 562 841
負傷者後送:無人車両母艦+8 機の交代運用
- 状況
- 負傷者の位置は不明。区域内に塹壕、地雷原、移動する敵の監視哨と巡察隊。
- 任務
- 60 分以内に負傷者を発見し、救護所へ搬送する。
- 実施
- 4 機が偵察し、4 機は母車上で充電して交代。無人機は弧を描いて飛び、母車の位置を秘匿。報告のたびに母車が即座に再計画。
- 成否判定
- 触雷、時間超過、または無人機と通信の全損で失敗。
味方敵不明
22/24最適方針の到達率
4+4交代編成
1 Hz意思決定周期
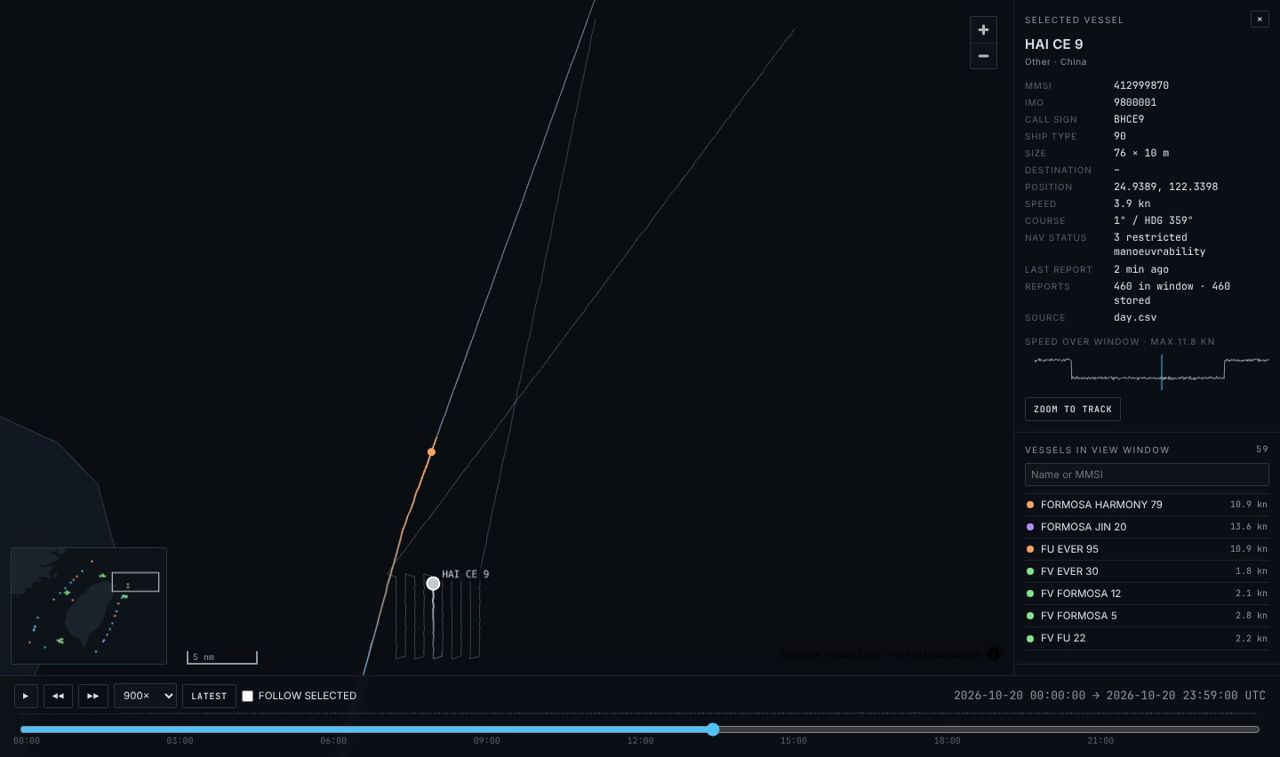
ZERO ツール・AIS 船舶行動
海上監視:航跡から意図を読む
- 状況
- 台湾周辺では毎日数万件の AIS 報告があり、不審な行動は通常の航行に埋もれる。
- 任務
- 海底測量の疑い、AIS 停止による消失、敏感海域での長時間滞留を自動で抽出する。
- 実施
- 低速、ジグザグの測量航跡、曳航の宣言、操縦性能制限などの行動をそれぞれ採点し、各フラグに理由と別の可能性を付記。
- 成否判定
- 臨検の判断は当直員が下し、ZERO は判断の根拠を示す。
4行動ルール
24 h連続監視
全件判断理由付き
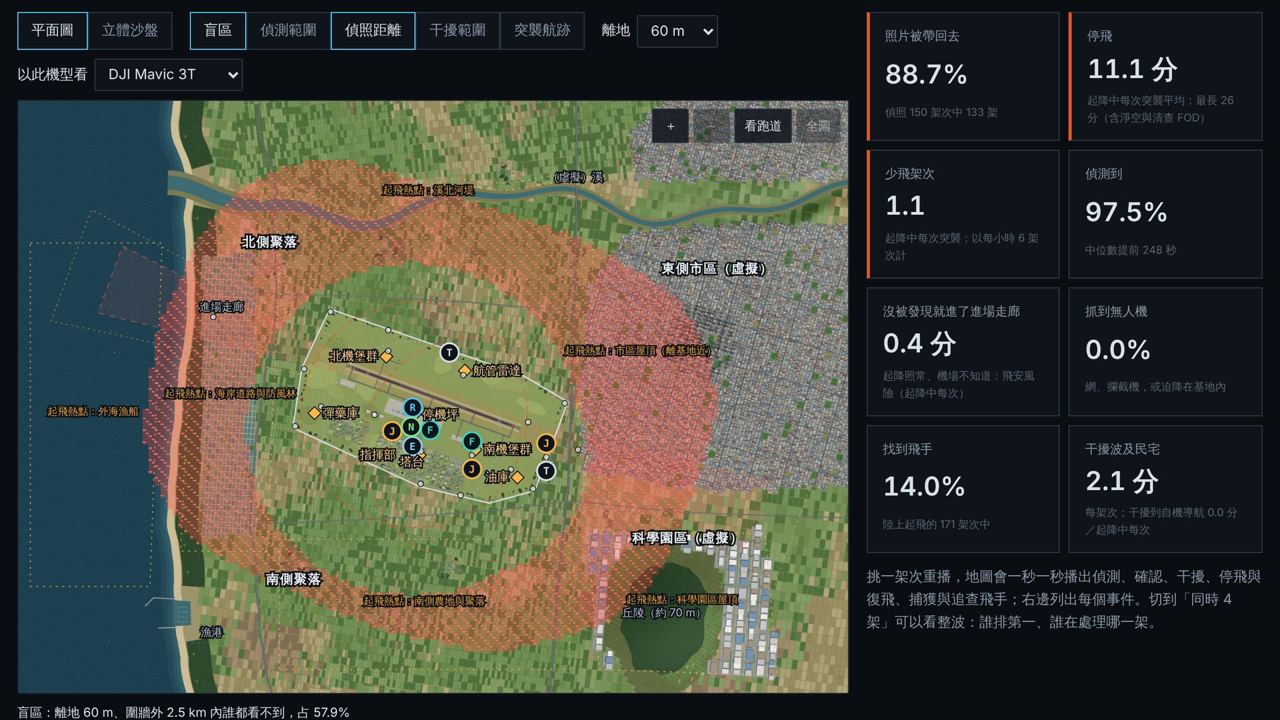
基地防護・対無人機
基地防空:何機来襲し、何機を阻止できるか
- 状況
- 民生用無人機が群れで来襲し、経路も機数も不定。地形と建物がセンサーの視線を遮る。
- 任務
- 予算内で最も効果的な探知・追尾・迎撃の配置を組む。
- 実施
- 複数センサーによるリレー追尾、即時の脅威順位付けと迎撃割当。200 機の波状攻撃を通しで演習し、取りこぼす箇所を洗い出す。
- 成否判定
- 波全体での取りこぼし機数と反応時間で採点。
200機の波状攻撃を演習
88.7%例示配置の探知率
3D地形・建物の遮蔽
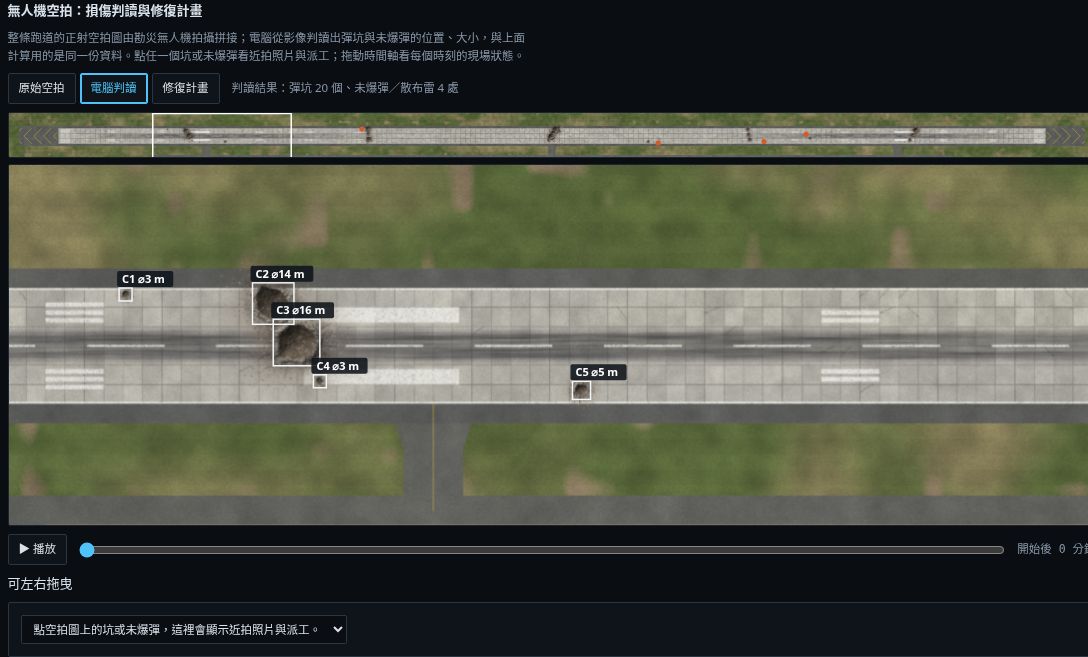
基地防護・空軍の要求
滑走路復旧の優先順位:航空機をより早く離陸させる
- 状況
- 攻撃後、滑走路に多数の弾痕と不発弾。復旧要員と機材は限られる。
- 任務
- 最短時間で離着陸可能な最小運用帯を確保する。
- 実施
- 無人機群が区画ごとに弾痕を走査し、ZERO が大きさ・位置・機材から復旧順序を組む。
- 成否判定
- 1 機目が離陸できるまでの時間で採点。
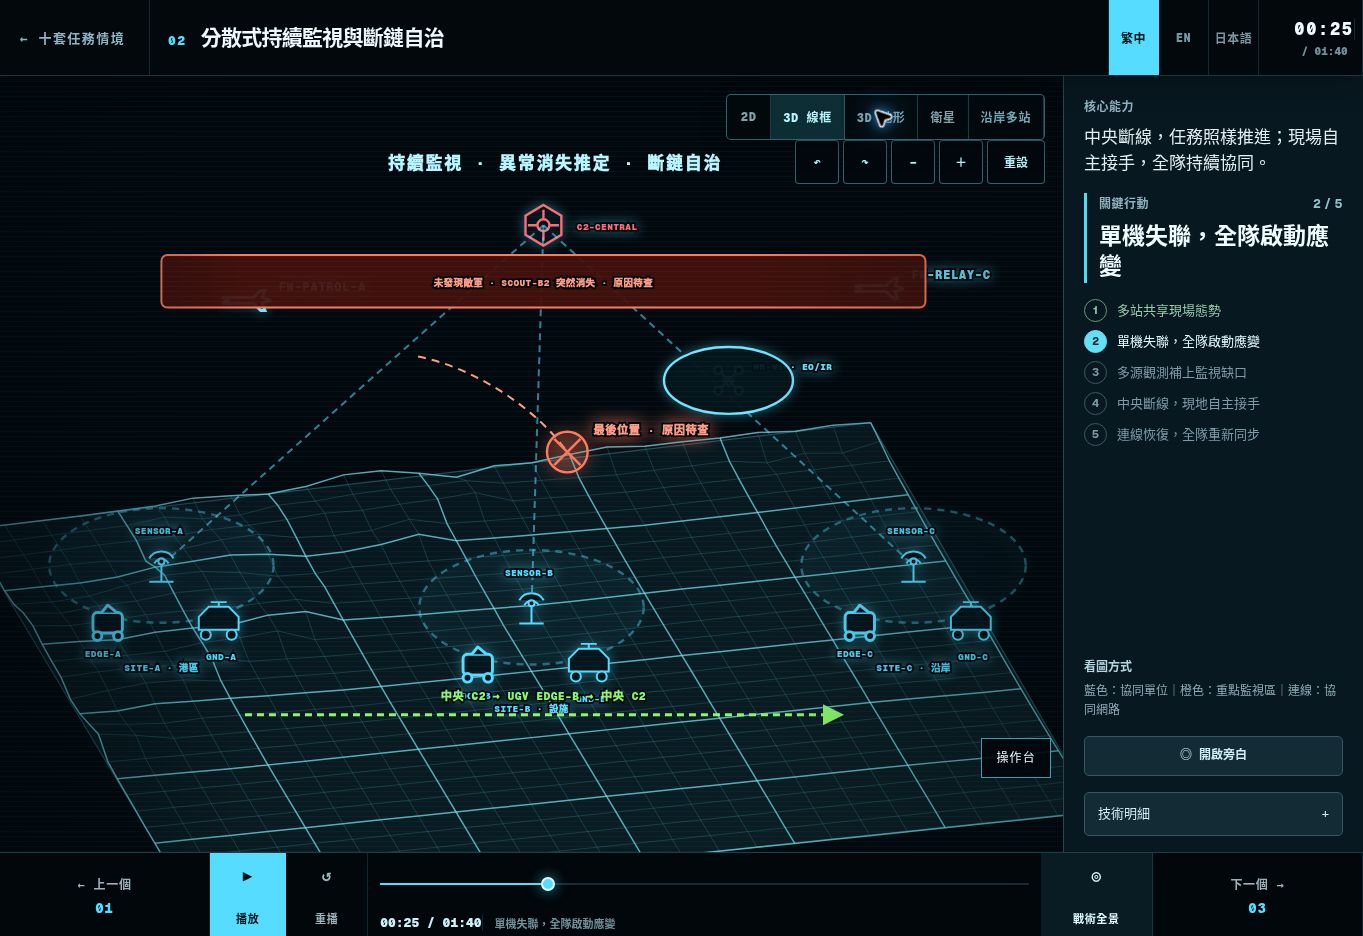
ALAYA・異種編成
異種機体の協同:手元にあるものを使う
- 状況
- 各部隊の無人機・無人車両・無人艇は型式がばらばらで、平時はそれぞれ単独で運用。
- 任務
- 異なる機体を、互いに引き継げる一つの任務編成にまとめる。
- 実施
- 能力に応じて役割を自動で割り当て、いずれかの機体が途絶・損失しても他の機体が任務を継続。
- 成否判定
- 任務の完遂で採点し、単機の生存は問わない。
任務条件をお持ちください。
場所、敵情、手元の機体を教えていただければ、実地形上で演習してお見せします。