技術とアーキテクチャ
技術・構成
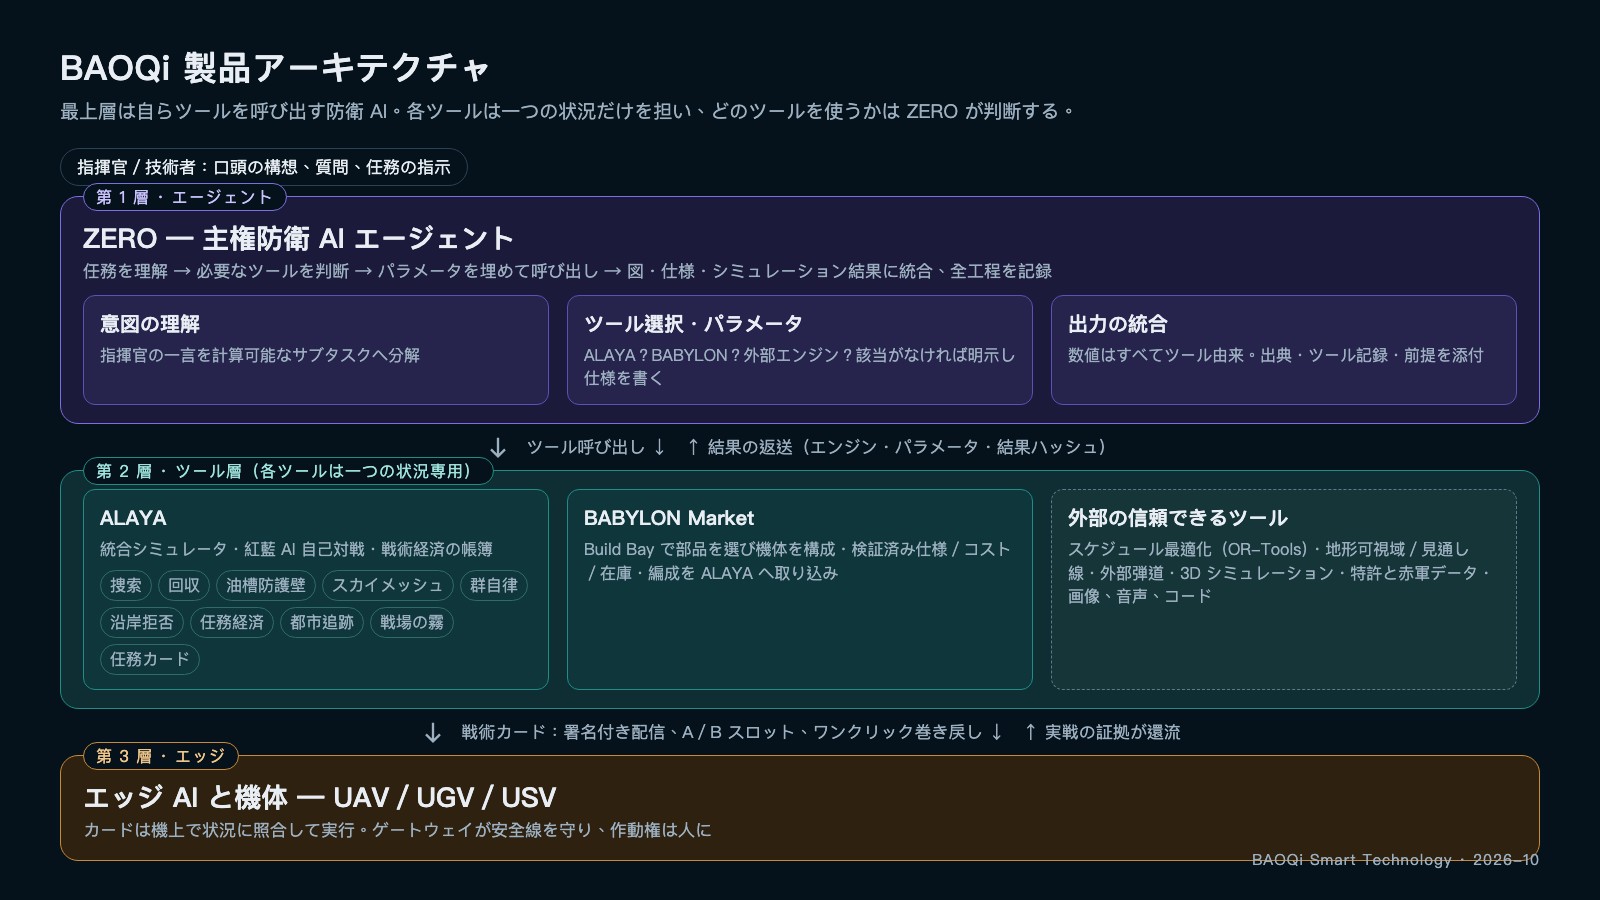
ZERO が判断し、ALAYA が実行し、人が承認する。
戦術意思決定と機体制御の役割を明確にする。
任務・指揮からBaoqi Smartの戦術意思決定、パートナーの実行システム、異種機体まで、役割分担と情報の流れを示します。既存のC2/GCSは複数の機能にまたがる場合があります。
アーキテクチャ · 全体像
システム全体を、ひと目で。
システムの役割分担 / 戦術意思決定
Baoqiの役割
Baoqi Smartは、異種無人システムのチームがどう役割を分担し、状況の変化に対応するかを判断します。各機体の制御と実行は、連携するパートナーシステムが担います。
01 / 任務・指揮
任務/指揮
任務目標、指揮官の意図、制約条件、承認は、人員と既存の指揮系統から与えられます。
02 / Baoqi Smart
Baoqi Smart — 戦術意思決定レイヤー
行動案の評価、役割・任務の割り当て、優先順位の設定を行い、状況の変化に応じて計画を見直します。
ZERO
行動予測と候補となる行動案の生成。
ALAYA
戦術案の評価、任務と役割の割り当て、状況の変化に応じた調整。
下り:任務、役割、優先順位、制約条件
上り:状態、観測情報、実行結果
03 / パートナーシステム
パートナーの実行・制御システム
割り当てられた任務を実行可能な動作に変換し、状態を報告します。Baoqiはこれらのシステムを置き換えません。
- オートパイロット/飛行制御
- 機体制御
- ナビゲーション
- 局所的な衝突回避
- 編隊運動制御
- 通信
04 / 機体とセンサー
異種機体とセンサー
- UAV空中
- UGV地上
- USV水上
- UUV水中
- センサー観測
任務と状態の受け渡し
戦術意思決定レイヤーは、承認された任務と既存システムから報告される状態を受け取り、任務分担や調整案を示します。
一つの任務を、三つの中核能力で
構成設計から、協調行動へ。
まず遂行する任務を定め、資源構成、戦術の選択、全隊協調を一つにつなぐ。成果を次のサイクルへ返し、戦略、チーム、構成をともに育てます。
目標と資源を定義
任務構成を組む
選べる戦術を生成
全隊を編成し協調
↶ 任務価値を評価 · 戦略と知見を蓄積 ↶
技術とアーキテクチャ
任務を支えるシステムを知る。
構想、設計図、研究を通じて、センシング、通信、エッジ AI、異種プラットフォームの関係を紹介します。
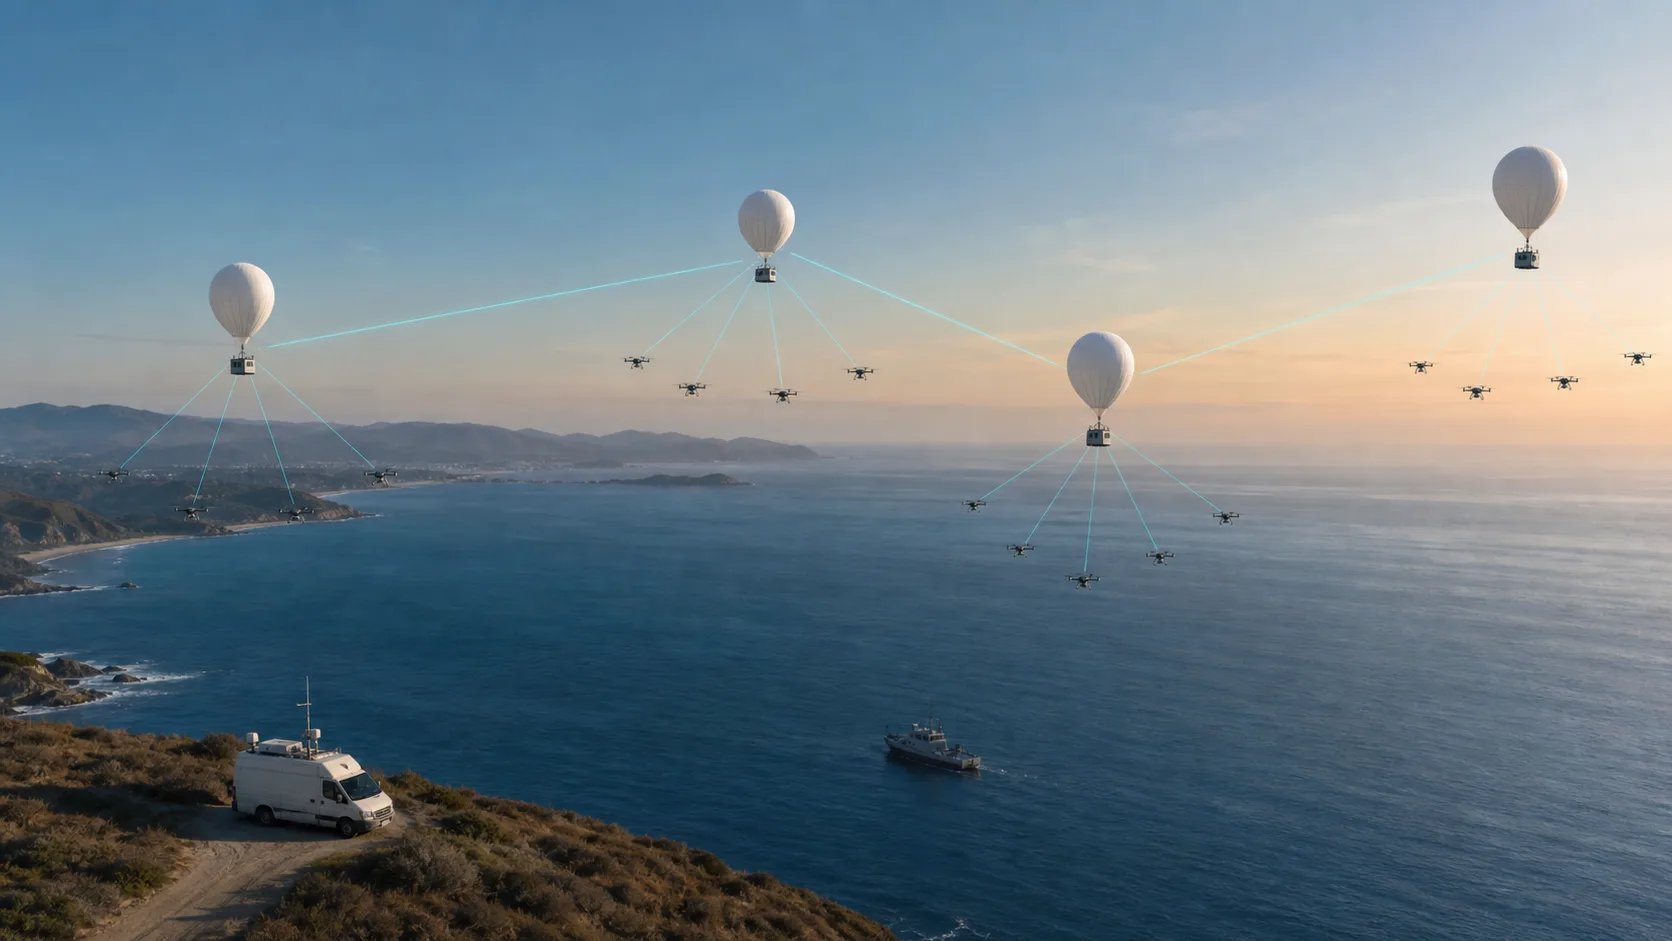
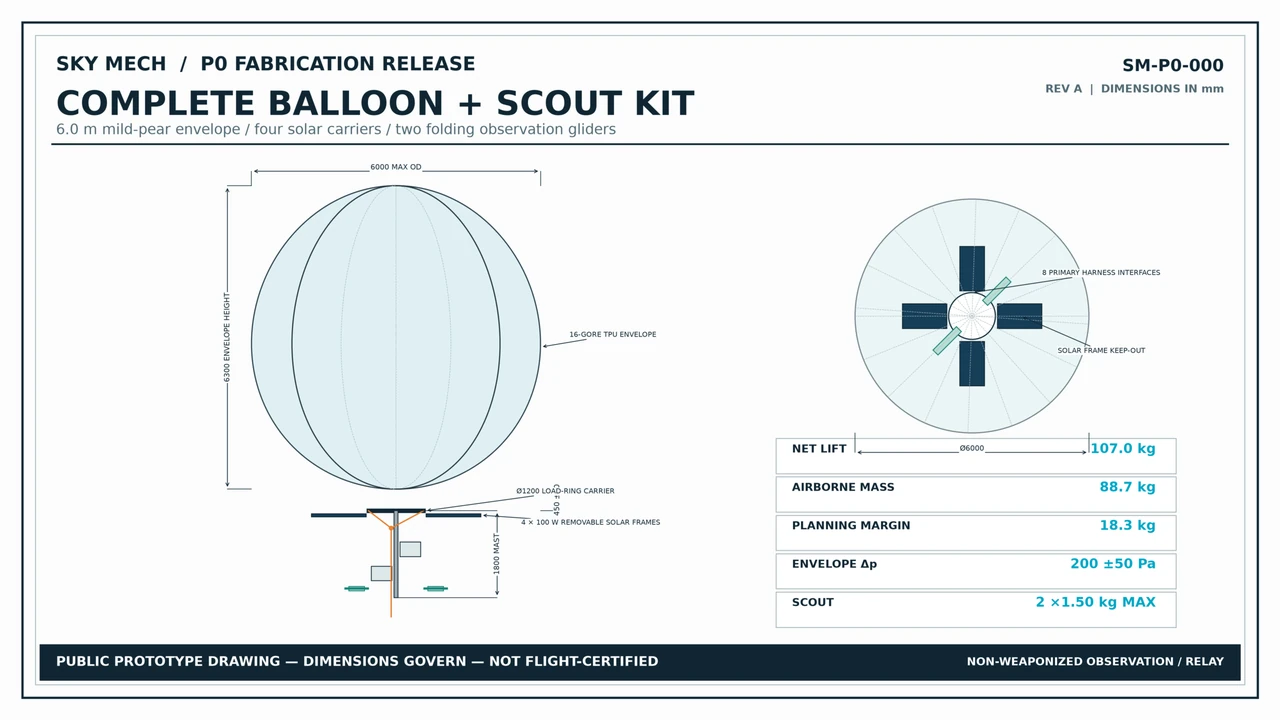
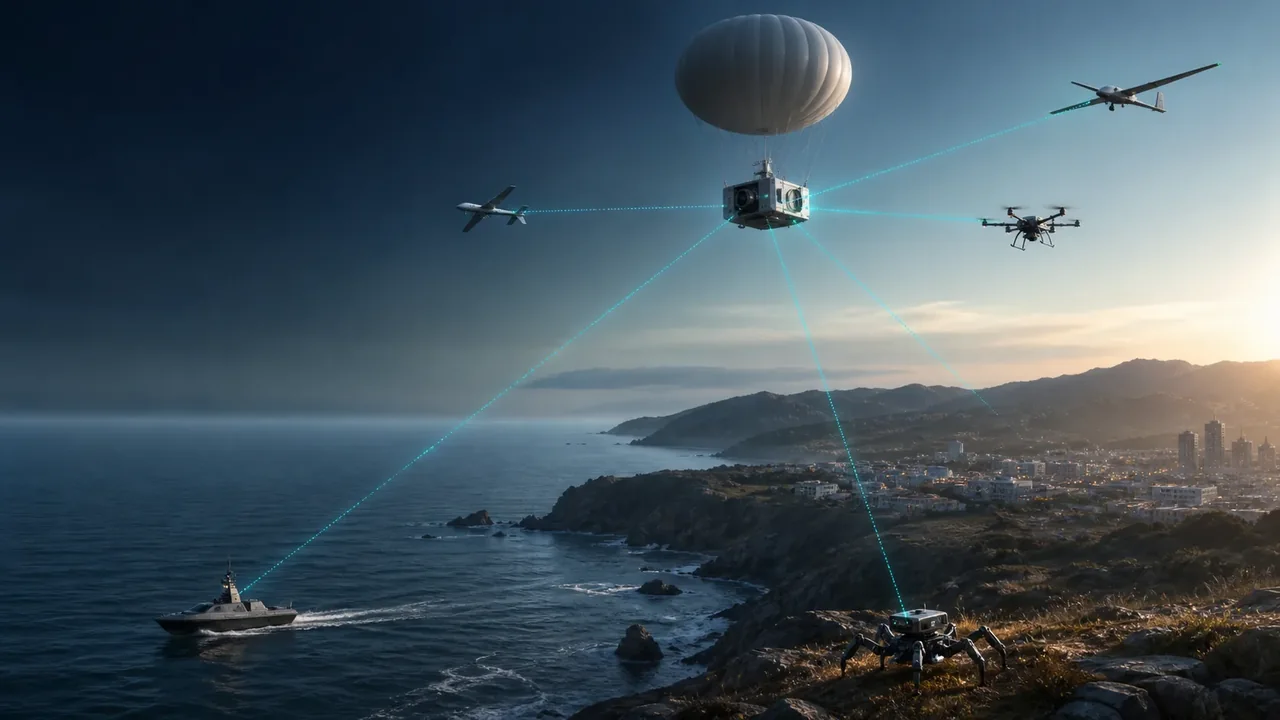
MISSION PERFORMANCE
チームの任務成果で、システムの価値を測る。
任務達成、継続性、資源消耗、次の任務に残る能力を共に比較します。
技術資料
技術・研究アーカイブ。
原文の英語研究記録と技術資料。過去の名称と日付を記録とともに保持しています。
任務サイクルを支えるエンジニアリング
ZERO
任務と候補計画
BABYLON
資源・能力の構成
ALAYA
連携とシナリオ比較
すべての能力をご覧いただけます
各項目から詳しい説明をご覧いただけます01資料・画像・ブリーフィングを、次の判断へ
文書検索、音声文字起こし、画像理解、専用計算ツールを連携させます。質問から出典、分析、選択肢、作業記録までを一つにつなぎます。
02対話から任務の引き継ぎへ
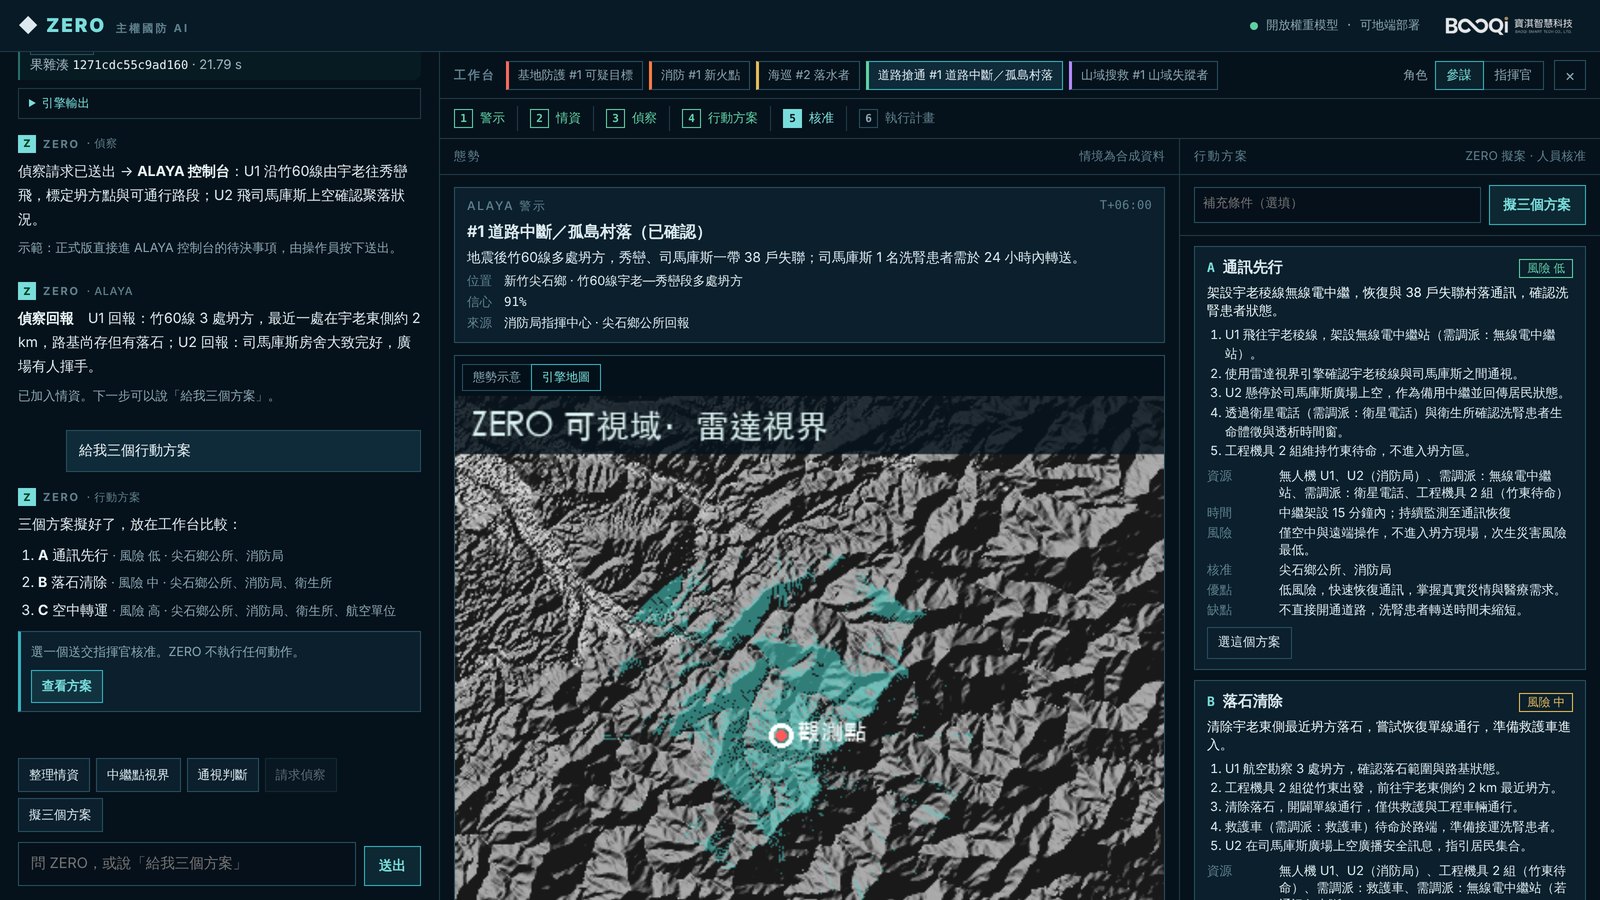
ZERO が偵察要求と実行計画を作成し、ALAYA の運用担当者が同じ任務カードで受付、報告、差し戻し、完了を管理します。
ワークフローを見る ↗03任務シミュレーションを、飛行制御と可視化環境へ
JSBSim の物理計算を共通時刻・座標・状態交換でつなぎ、ArduPilot、PX4、Isaac Sim、Unreal Engine、ROS 2、DIS、HLA とのエンジニアリングを進めます。
ワークフローを見る ↗04場所を変えて、同じ課題を再評価する
地点を切り替え、複数機の経路を編集し、衛星地図と Cesium 3D で空間関係を確認します。環境、資源、任務計画を併せて比較します。
ワークフローを見る ↗05再実行のたびに、違いの理由をたどる
判断ログ、イベント時系列、AAR、出典バージョン、ハッシュをつなぎます。センサー CSV 比較と空間再生により、研究結果を再計算可能な成果物にまとめます。
ワークフローを見る ↗06異なる機体で、一つの任務をつなぐ
能力に応じて役割を割り当て、観測の引き継ぎ、電力交代、通信途絶、故障時の再割り当てをシミュレーションします。Formation と Kata を通じてチーム全体の任務価値を比較します。
ワークフローを見る ↗次の任務へ、能力を広げる
製品ロードマップ01次の任務に経験を蓄積する戦略パイプライン
既存の Red–Blue 評価と候補選定を、大規模モデルの継続的な自己対戦、シナリオ横断比較、Formation・Kata の知識蓄積、エッジ方策への蒸留へ発展させます。
02シミュレーション上の役割を、現場の連携へ
複数飛行制御の同期、エッジ戦術カード、プラットフォーム接続、センサー校正、複数機体試験を拡充し、任務の証拠連鎖を現場へ延ばします。
03議論を、次のエンジニアリング反復へ
会議の構想をシナリオ、仕様、作業項目に整理し、コード変更、試験、レビュー、バージョン管理された納品までをつなげます。
BAOQI SMART
あなたの任務から、次の構成案を。
目標、機体、資源から出発し、戦術の選択肢、協調する編成、任務構成を検討します。