繁體中文(台灣)
RESEARCH · 研究資料
研究資料
方法、原型與早期構想,完整保留在這裡:任務迴圈的前一版、三個戰情室、協同知識庫、紅藍 AI 對練、任務展示與各項技術紀錄。
ALAYA / 任務閉環
一個任務,算出最好的機隊和打法
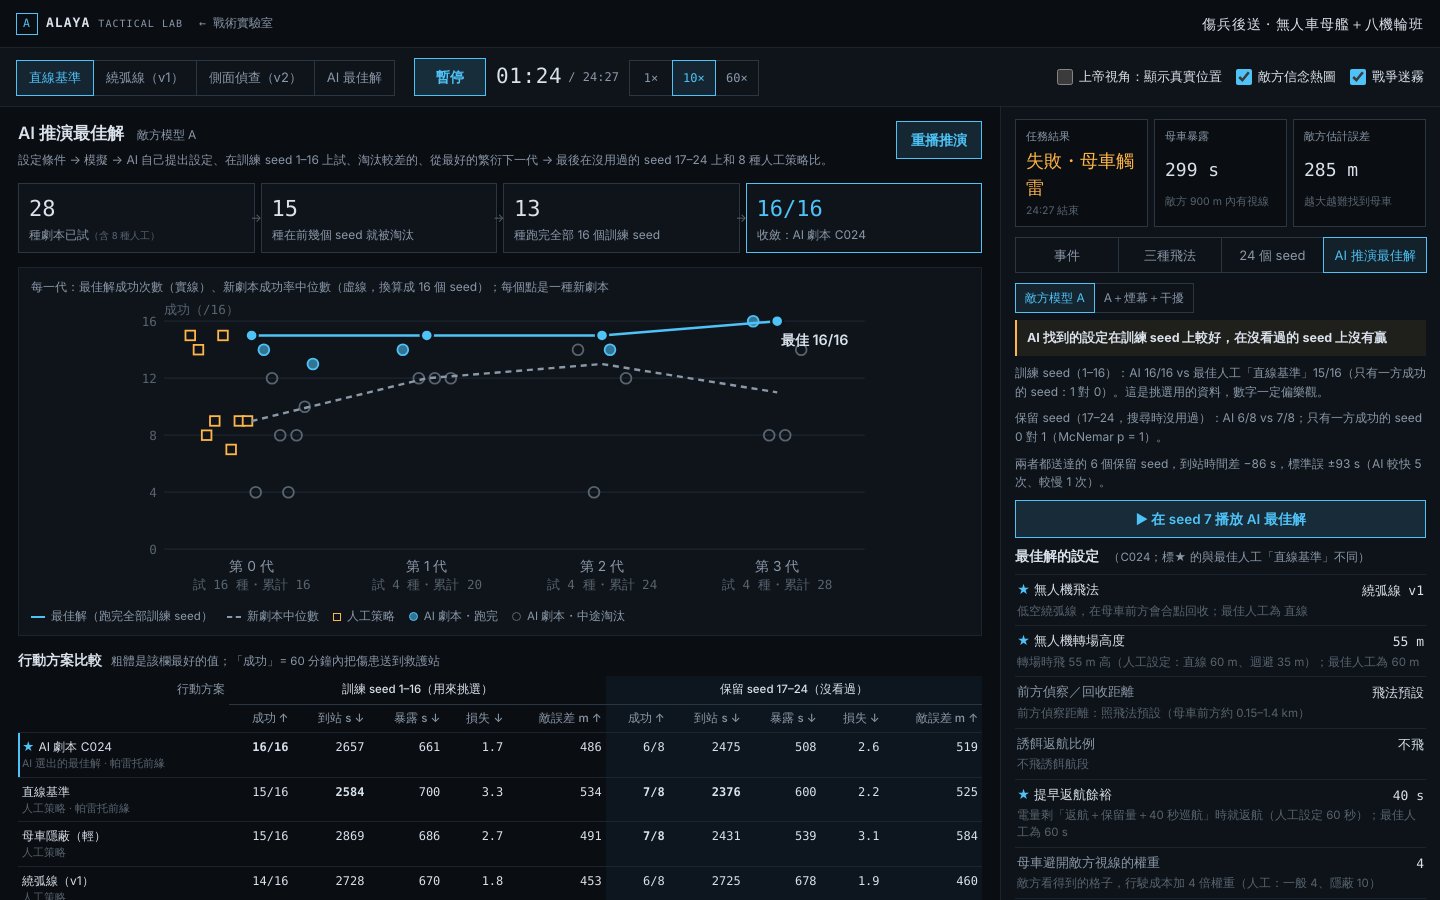
指揮官設定任務,ALAYA 從 BABYLON Market 組出候選機隊,在真實地形上與會調整打法的紅軍對戰,同時搜尋機隊組成與戰術,找出每一筆預算最好的組合。結果直接下發到每台載具,實戰數據回來讓下一次更準。
- 01設定任務地點、敵情、天候、時限、預算
- 02組機隊BABYLON Market 現貨,或用模組化元件與 3D 列印為任務客製載具
- 03模擬對戰真實地形,紅軍也會學
- 04AI 找最佳解機隊組成與戰術一起搜尋
- 05下發任務包簽章任務包送上每台載具的邊緣 AI,失聯也照指揮官意圖執行
- 06實戰回傳每次任務的數據回來校正模擬
- 手上的機隊→最佳打法出任務前
- 任務→最佳機隊建軍與採購
- 現有機隊→該補哪幾台每一萬元換多少成功率
- 一支機隊→多種任務防衛與救災兩用
參謀推演一整晚的事,ALAYA 幾分鐘跑完上百遍。
指揮官下達任務、地形與敵情。ALAYA 在真實地形上把每一個行動方案推演到成敗分曉,按勝率排好,交給人核准。
 步驟 1
下達任務條件
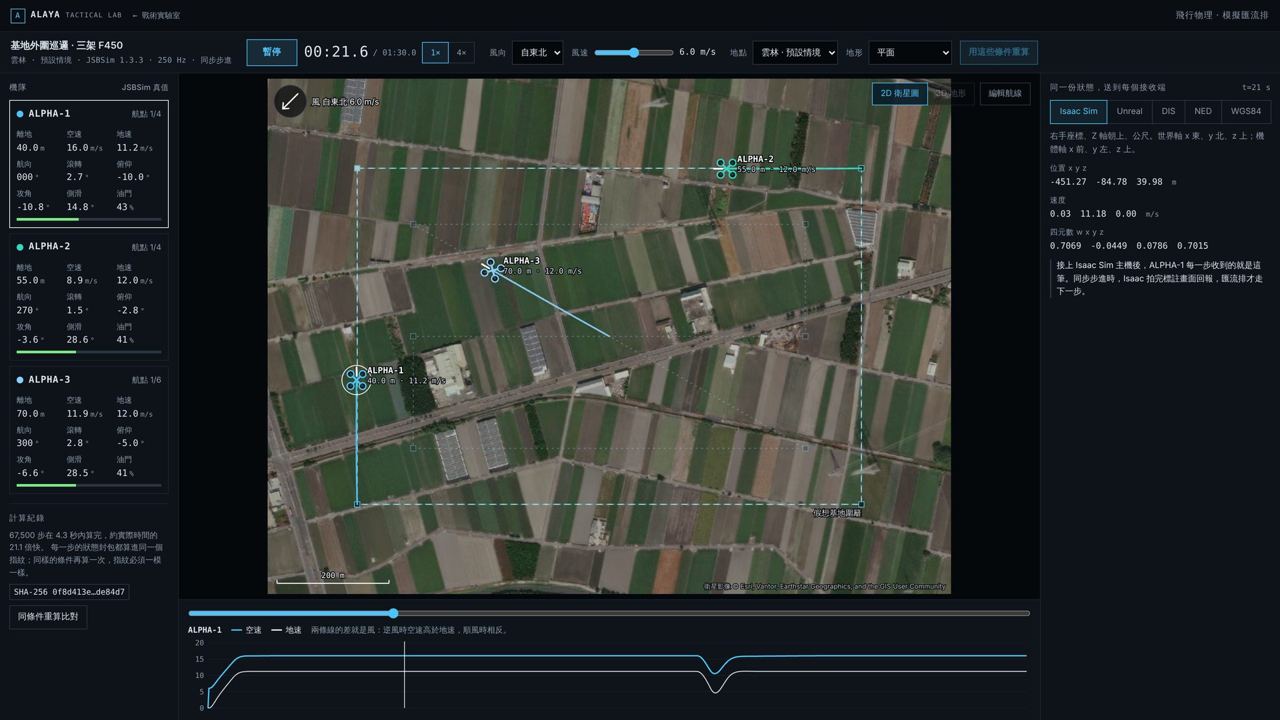
地點、風場、地形、敵情、載具與時限,直接在地圖上設定。
 步驟 2
實際模擬
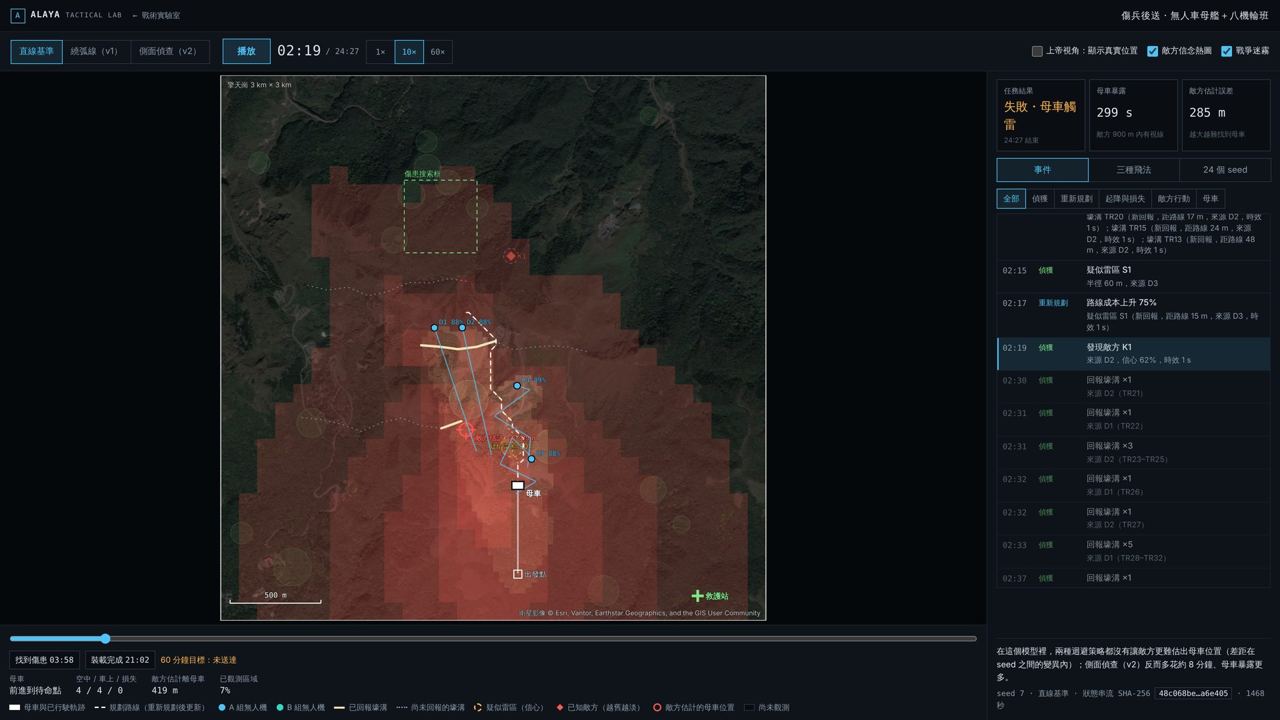
真實地形、會移動會推理的敵人、通訊與電量,每一秒都算。
 步驟 3
AI 兵棋推演
每個行動方案在數十種戰場配置下各打一遍,記下成敗與代價。
 步驟 4
最佳行動方案
按成功率、時間、暴露與損耗排序,附上每一次推演的完整回放。
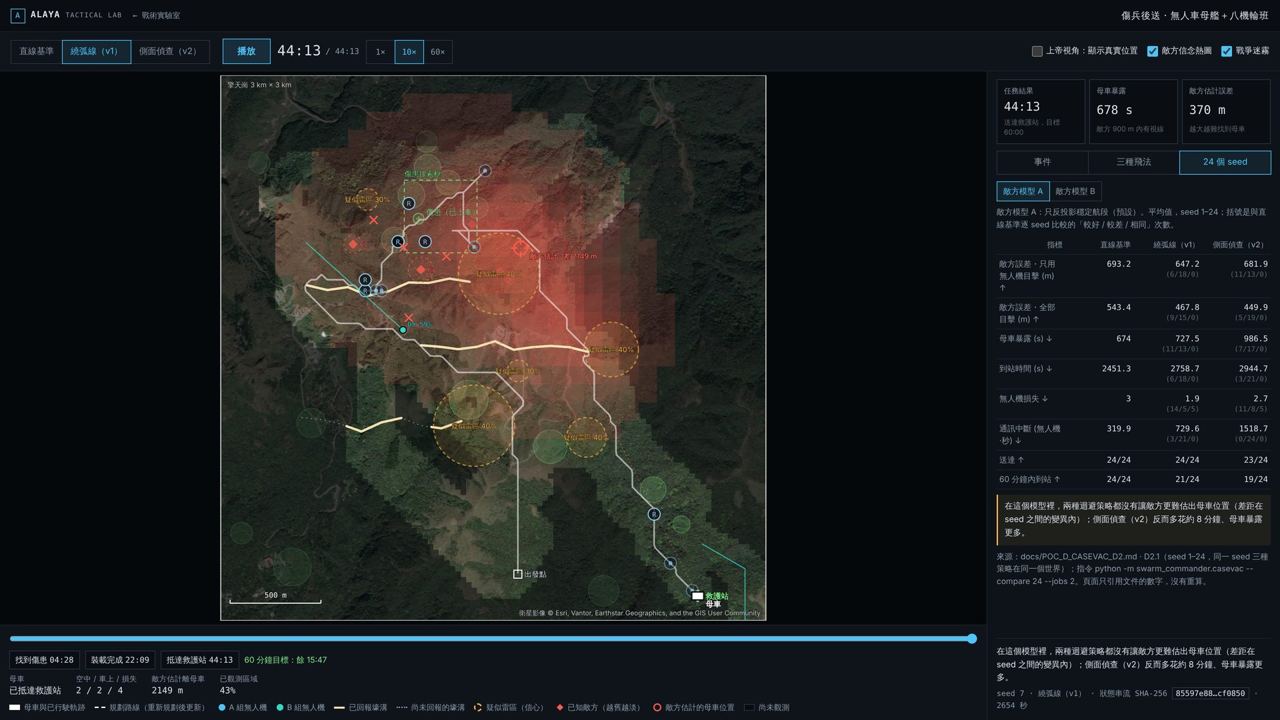
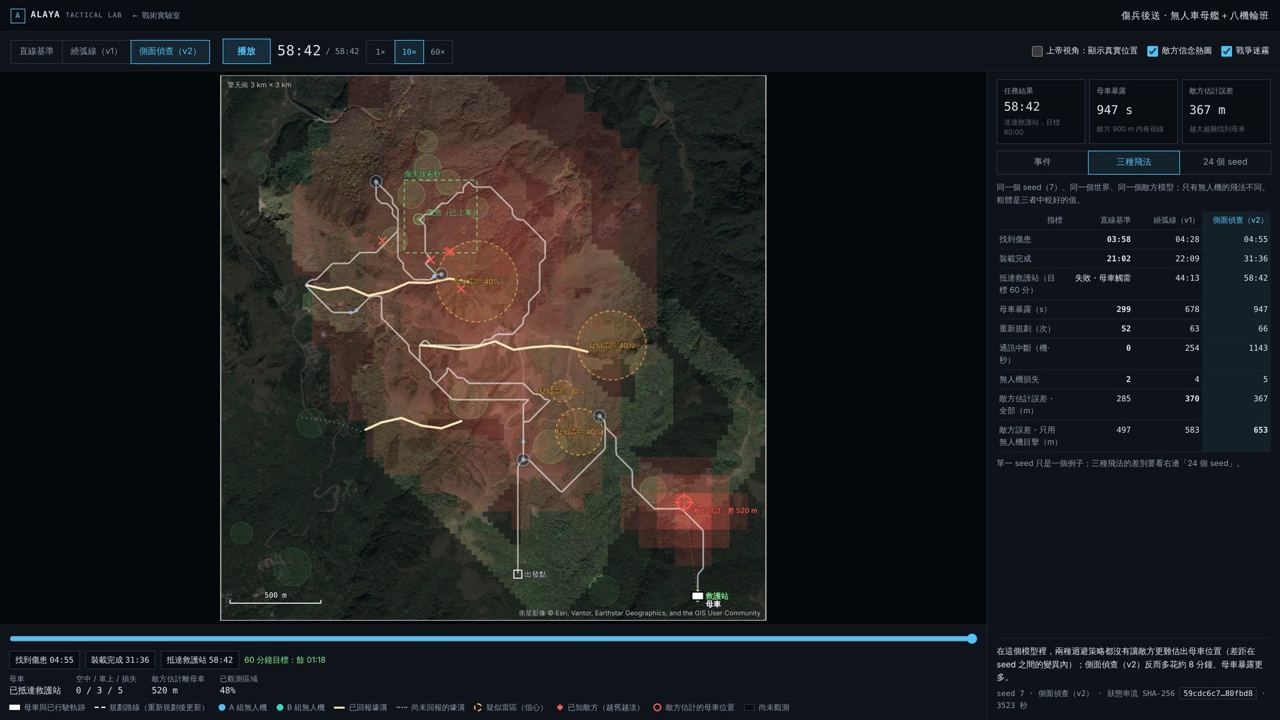
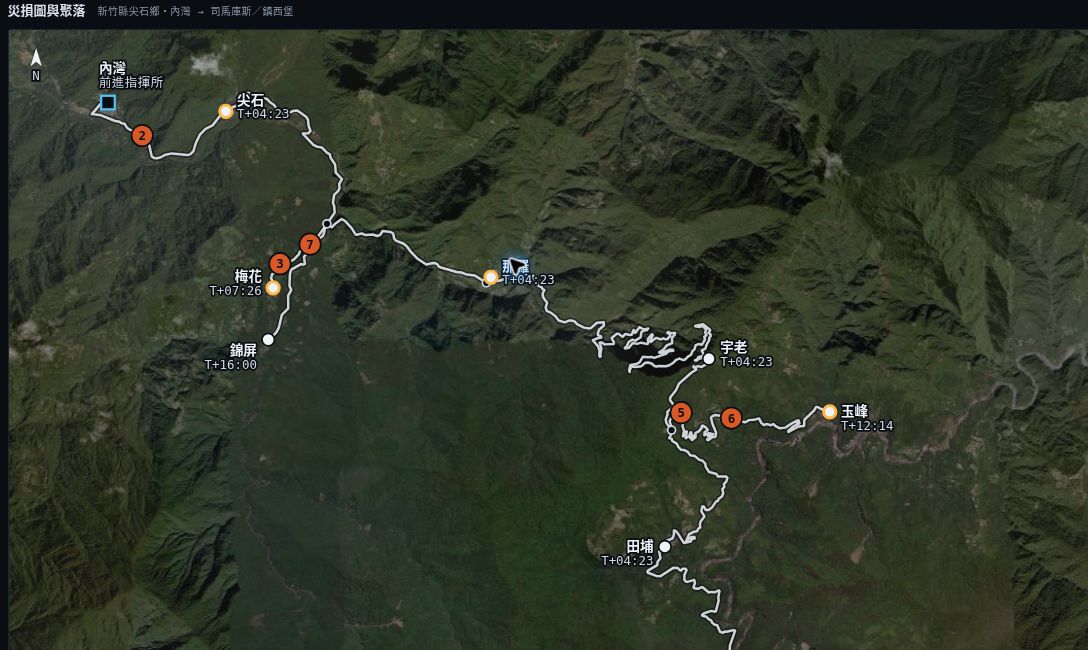
行動方案比較:無人車母艦傷兵後送
| 評估準則 | COA 1直線基準 | COA 2強隱蔽 | COA 3輕隱蔽 建議方案 | COA 4隱蔽+側偵 1 km | COA 5隱蔽+側偵 2 km | COA 6側偵 2 km+誘餌 |
|---|---|---|---|---|---|---|
| 60 分鐘內送達越高越好 | 22/24 | 16/24 | 22/24 | 12/24 | 15/24 | 14/24 |
| 平均到站時間分鐘,越短越好 | 40.3 | 43.7 | 44.0 | 50.5 | 46.1 | 46.3 |
| 母車暴露於敵視線秒,越短越好 | 667 | 629 | 637 | 558 | 732 | 557 |
| 無人機損失架,越少越好 | 3.0 | 2.5 | 2.8 | 1.8 | 1.6 | 1.3 |
| 敵方推估母車位置的誤差公尺,越大越安全 | 681 | 736 | 697 | 782 | 865 | 815 |
建議 COA 3 輕隱蔽。送達率與直線基準同為 22/24,母車暴露更少、敵方更難推估母車位置,代價是平均晚 3.7 分鐘。拉開側偵距離最能保護母車,但送達率掉到一半上下。
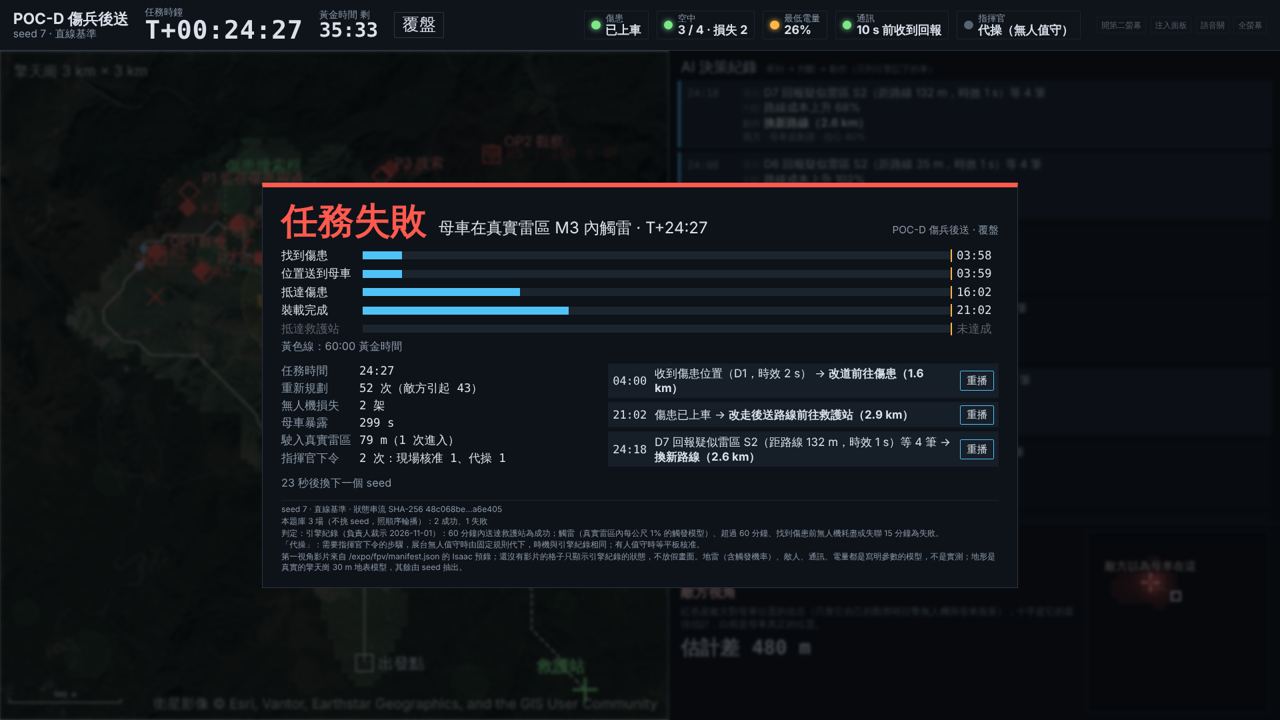
失敗判定:開進真實雷區觸雷、超過 60 分鐘黃金時間、或找到傷患前無人機與通訊全失。每一格數字都可點開該次推演的回放與狀態串流雜湊。
00 / ZERO · 主權國防決策 AI
服從你的政策的國防 AI,廠商政策管不到。
商用 AI 助理一遇到彈道、武器系統工程與戰術問題就拒答,因為那是國外廠商的內容政策說了算。ZERO 是寶淇的主權國防模型:非中國來源的開放權重、針對國防工作調校、在台灣算力上託管、可完全離網部署、全程稽核留痕,決策權在人。對話中由模型自己決定呼叫哪個引擎,行動由人決定。
ZERO
你的政策。你的算力。你的資料。
授權允許國防用途的開放權重模型,以彈道、武器系統工程與戰術準則調校;語言模型不該猜的數字,交給迴圈內的物理引擎。
24 小時不停煉出戰術
兩組 AI,24 小時、365 天自己跟自己下棋。
在 ALAYA 裡,兩組 AI 不間斷互相對弈,煉出成千上萬種戰術套路,再壓進邊緣 AI,讓前線載具有材料隨機應變。煉蠱場跑在 ZERO 上。
單位能自己擁有的基礎設施
建置案 · 年度授權 · 持續訓練
現在先在台灣的國家算力上先導,下一步部署到單位自己的伺服器。出資建置 ZERO 的單位,就擁有之後每一套戰術系統的地基。
指導單位:臺大無人載具研發設計中心。ZERO 拿掉的是廠商否決權,指揮鏈完整保留:模型能討論什麼,由部署它的權責機關決定。
00 / 軍警消共用 · 以國防為主體
三個戰情室,一套判斷層。
ZERO 判斷、ALAYA 執行、人員核准,先為國防建置;同一套引擎換成警政與消防的語言重跑一次,資料各自留在各單位地端。
為什麼是現在
網路接通了,判斷跟不上。
縣市骨幹網、通訊指揮車和無人機的即時影像,正一路接進戰情室。資訊湧入的速度,已經超過人一次看得完的量;派誰、去哪、先處理哪一件,多半還靠白板和經驗。ZERO 的第一件事是把資訊變少:合併重複、排出輕重、標明出處、算好地形與資源,最後只把待決事項和附依據的方案交給人核准。
- 30 處雲林縣通訊站台,2026 年 10 月啟用
- 81 輛消防通訊指揮車,2028 年底前布建
- 22 縣市消防局已配發搜救無人機與影像系統
三個實驗室都可直接操作;模型與資料可部署在各單位地端。
從一個任務問題,到值得投入的決策
選對編組、比較方案,把下一筆投入放在真正改變成果的地方。ZERO、ALAYA 與 BABYLON 串起決策輔助、任務協同與資源選配。
ZERO
任務與候選方案
BABYLON
資源與能力選配
ALAYA
協同模擬與方案比較
探索完整能力
點選展開完整說明
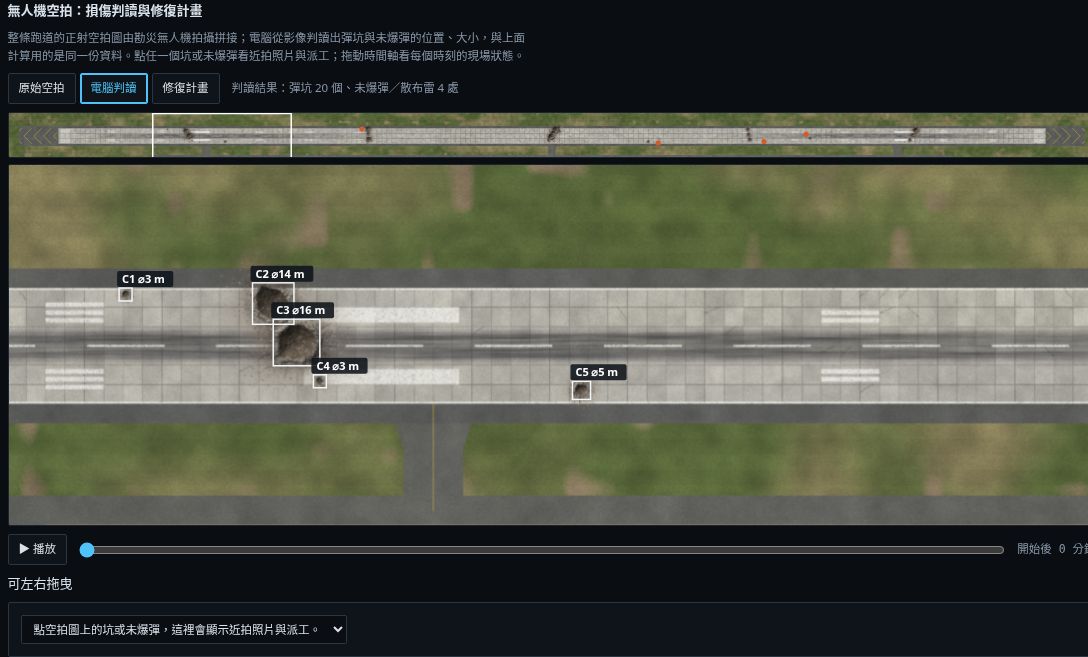
01讓飛機更早起飛,讓修復預算有所依據
同時納入搶修機具、清除作業、材料等待、平行施工與可用起飛區段。比較第一架起飛、全部恢復、等待時間與整備成本。
02搶通哪條路,先把哪些人送出來
在真實路網上配置機具、人員、空運與撤離車輛,將機具到場、道路依賴、傷患期限與受困者等待一起納入方案比較。
03花多少錢,多快恢復多少任務
用同一組情境比較不同整備等級,列出派工單、成本明細與資源缺口。讓下一輛車、下一組機具與下一筆預算,都對應可比較的任務成果。
04從對話走到任務交接
ZERO 建立偵察請求與執行計畫,ALAYA 操作台接手、回報、退回與結案。讓決策與現場回報共享同一張任務卡。
05先看手上有什麼,再決定還要買什麼
以視覺化 Build Bay 組合載具與模組,整理 BOM、缺件、能力限制、能源估算與報價工作表,再把配置帶進 ALAYA 比較任務成果。
下一個任務,從這裡擴展
產品藍圖
01單位專屬模型與地端部署
產品藍圖涵蓋領域調校、單位知識庫、模型評測、地端與離線部署,以及持續更新,讓機構掌握自己的模型、資料與使用政策。
02讓策略產線持續替下一個任務累積經驗
從現有 Red–Blue 評測與候選篩選,擴展到大型模型持續對練、跨情境比較、Formation/Kata 知識累積與邊緣策略蒸餾。
03從模擬中的分工,走向現場的協同
持續擴展多飛控同步、邊緣戰術卡、跨平台介面、實際感測校準與多載具測試,讓同一條任務證據鏈延伸到現場。
04把供應鏈資料,變成可持續重組的任務資產
擴展庫存依賴、料件來源、替代品、整機驗證、維修補充與供應商資料,連接選配、採購與全生命週期成本。
01 / THE OPPORTUNITY
以協同智慧,降低硬體門檻。
異質無人團隊的戰術協同
陣型、套路與角色配合,讓每架載具發揮所長。從較低單機性能、較低成本的機體中,組出符合任務需求的互補編隊。
- ZERO陣型、套路與協同知識
- BABYLON Market選配平價、能力互補的機隊
- ALAYA Wargame比較任務效果與編隊成本
查看市場挑戰與機隊架構比較
任務導向的載具編組,應該從既有元件快速組裝,而非每次採購全新機型。
全球防衛市場提供了前所未有的無人載具選擇,但許多系統仍建立在「單一平台、封閉生態」的思維上:一套硬體綁定一套軟體,一種任務對應一種機型。
成本持續上升
每新增一種任務需求,就可能需要採購新的專屬機型,機隊規模與後勤負擔同步膨脹。
可消耗性難以實現
昂貴的專屬硬體限制運用彈性,使高風險任務中的載具損耗更難承受。
庫存與後勤負擔
為每種任務維持獨立機隊,意味著重複的零組件、維修線與訓練成本。
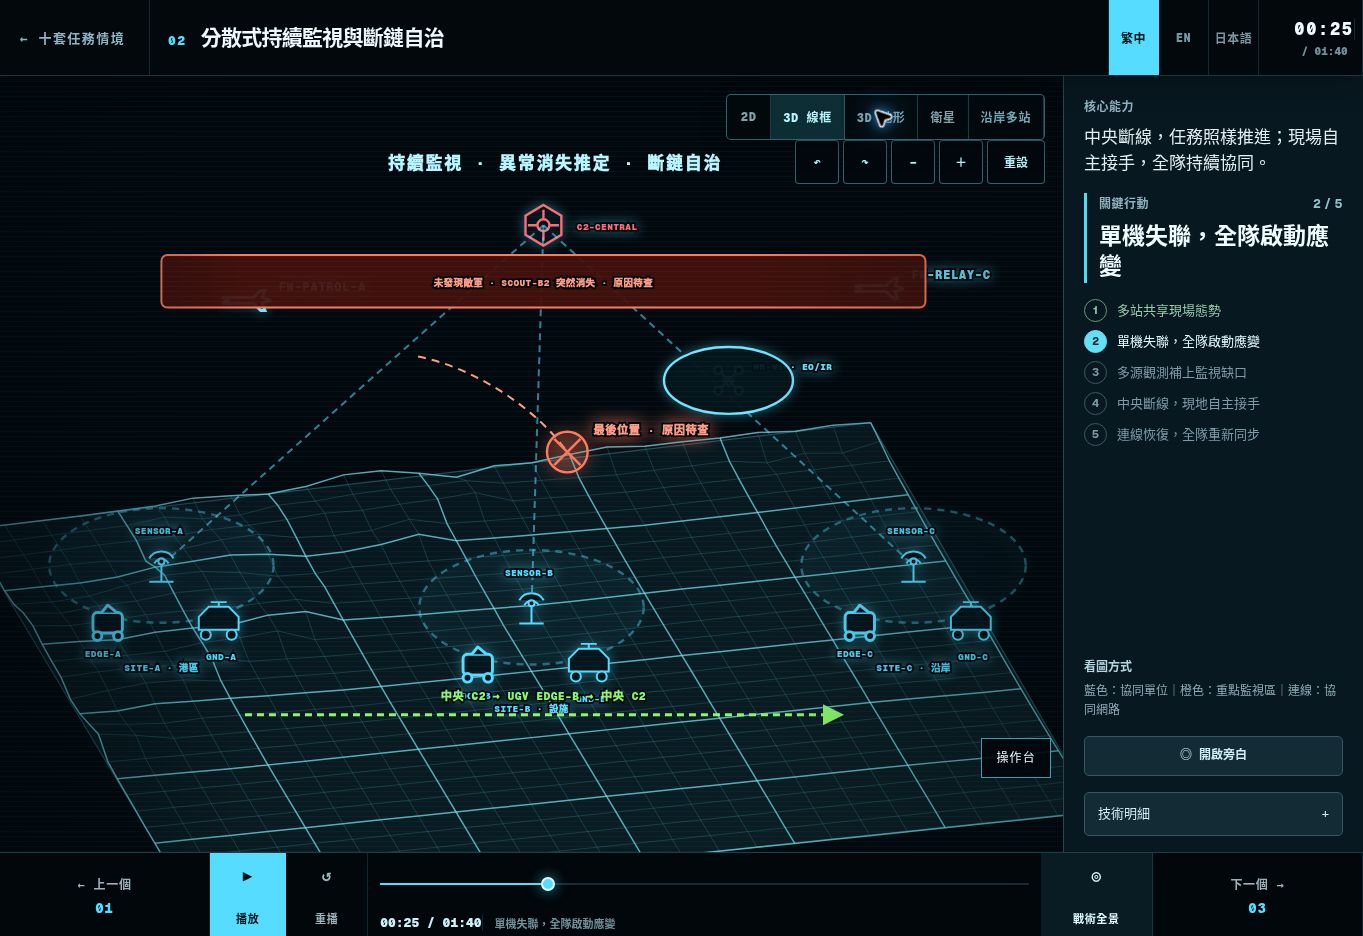
代價先反映在人身上。依陸軍現行編制,聯兵營監偵排的無人飛行載具組是一組 4 員:23 個營、92 名操作手(中時)。2026 年 8 月漢光 42 號,一部戰術二型無人機由不到 3 人操作就能掩護整個營,教召召員 10 到 15 分鐘就學會起飛(自由軍武、自由軍武)。瓶頸在人力:每多一架載具就多一組人;今天一支 10 機異質編隊要 30 到 40 名官兵。寶淇的目標是一名操作員監督一支任務編隊。
缺的很少是一架載具。多數單位手上已經有偵測、干擾、工程裝備與人員;沒有人能很快說出的是:什麼狀況該用哪一項,而它失效時換什麼。今天這些知識在指揮官腦子裡和白板上。寶淇的決策層就是為了承接它:盤點、選項、備案,以及每個選項所需的核准層級。
寶淇填補的是「載具數量成長」與「協同智慧成熟」之間的缺口。我們提供獨立於硬體廠商的戰術決策軟體層,讓不同領域、不同廠牌的載具在同一個任務邏輯下進行角色分配與動態調度。
02 / ONE PLATFORM, ONE LOOP
從組裝到執行:一個閉環平台
配置編組、驗證任務,再銜接既有的執行系統。
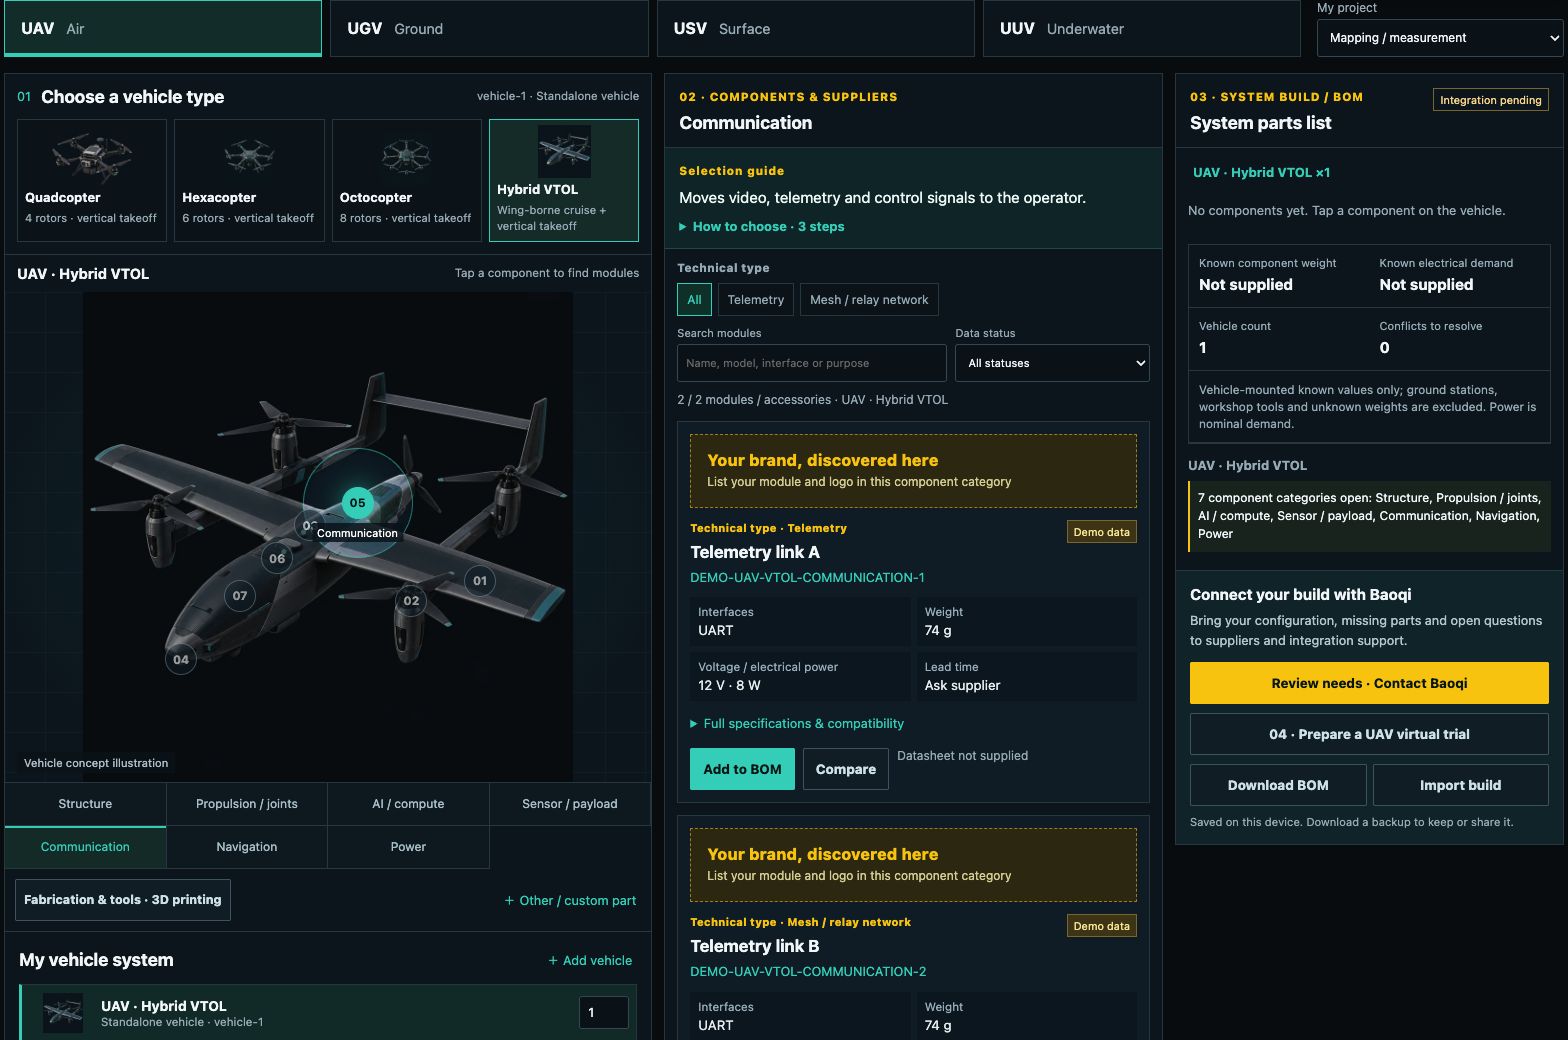
BABYLON Build Bay
模組化機隊組裝
依任務與協同角色選配機身、酬載、動力、通訊、感測與能源,從既有庫存及平價元件組出互補機隊。
查看 Build Bay 實際畫面
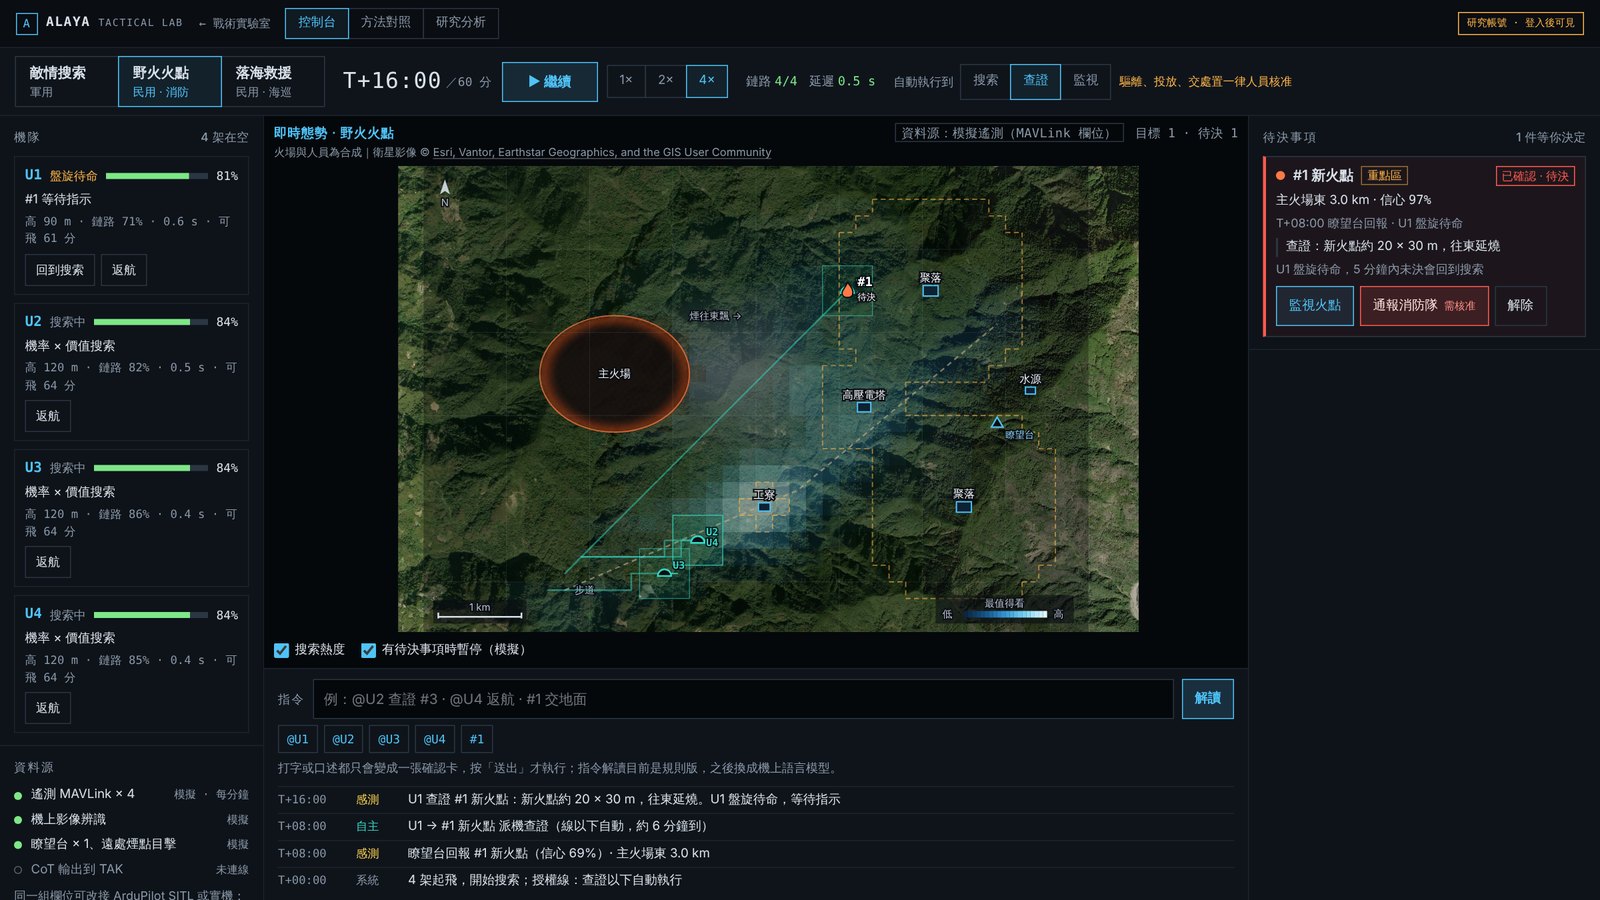
ALAYA Wargame
任務編組驗證
將異質載具編隊帶入 ALAYA Wargame,比較不同配置的陣型、協同套路、角色轉換與任務成果。
查看 ALAYA 任務畫面
Partner Execution
跨廠牌協同執行
以任務與角色配置銜接既有飛控、地面站及 C2 的整合工作,由夥伴系統承接載具執行。
查看異質機隊協同圖
寶淇提供戰術決策、任務規劃與角色分配,夥伴系統負責飛控、導航與通訊。向下傳遞任務與角色,向上接收狀態與觀測結果。
03 / BABYLON MARKET · BUILD BAY
Build Bay 是 BABYLON Market 內的機隊配置工作區。
讓平價機體,組成高價值編隊。
視覺化載具組裝與任務機隊配置
以 ZERO 的陣型與協同套路為配置思路,在 BABYLON Market 選配能力互補的機體與元件,再於 ALAYA Wargame 比較任務效果與編隊成本。
全螢幕開啟 Build Bay,即可配置你的任務機隊。桌面版也可直接在此啟動操作。
查看元件配置功能與採購效益
傳統做法是:任務 A 買機型 A,任務 B 買機型 B,機隊越來越龐大,後勤越來越重。BABYLON Build Bay 把載具拆解為可配置的元件模組,讓每個任務編組,都能從手上的庫存開始。
- 01
模組化元件庫
機身、酬載、動力、通訊、感測、能源。每一項都是可獨立管理的庫存單元,對應不同廠商的能力與規格。
- 02
視覺化組裝
在 Build Bay 視覺化介面中配置元件,對照供應商或使用者提供的航程、續航、通訊、載重與成本資料,並檢查相容性。
- 03
從 Build Bay 匯入 ALAYA Wargame
在下方 Build Bay 中組裝你的任務機隊,然後匯入 ALAYA Wargame 進行模擬驗證。
- 04
相依盤點 · 開發中
不只載具模組,單位既有的每一項裝備都登錄「依賴什麼才能運作」(鏈路、電力、GPS、耗材、人員)、「什麼會讓它失效」,以及經驗證的替代運用。Build Bay 從這份盤點出發,備案在任務前就排好,不必臨場再想。
降低機隊採購壓力
管理模組庫存,先評估既有資源的跨任務運用,再決定是否需要新增專屬機隊。
提升可消耗性設計彈性
以低成本模組組合探索任務取捨,同時明確檢查元件與整合限制。
整合台灣本土供應鏈
在同一套配置模型中評估本土廠商元件,形成任務導向的國產機隊規劃。
04 / ALAYA WARGAME
異質多載具,一個協同團隊。
陣型 · 協同套路 · 動態角色
異構分工與適應性協同是核心。ALAYA Wargame 將 ZERO 的 Formation 與 Kata 帶入軍事任務模擬,評估不同配置如何分工、調整角色,以及情境變化對任務成果與整體機隊成本的影響。
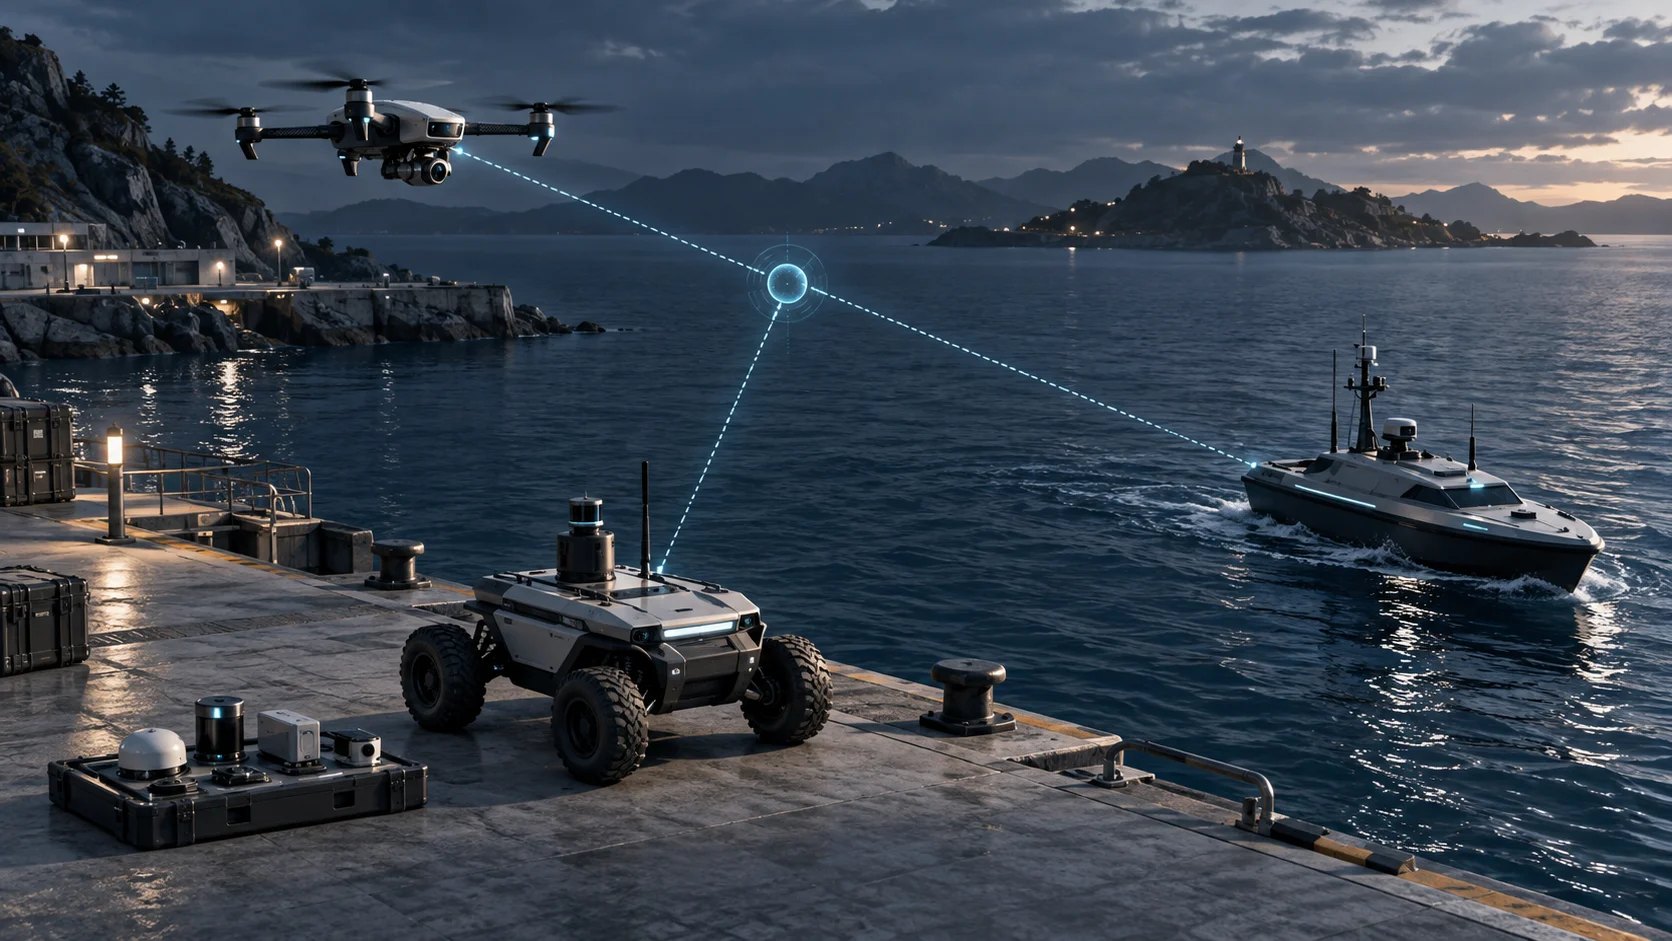
從異質搭配思考編組:高空氣球搭配 FPV、FPV 搭配 UGV,或空中載具搭配 USV。依續航、感測、機動、酬載與成本互補,讓團隊配置對應任務需求。
- Formation|陣型
- 依任務條件調整團隊配置與角色關係,組合不同載具的互補能力。
- Kata|協同套路
- 累積可依情境選擇、調整與重組的協同模式,連結角色分工與任務變化。
- 動態角色|異質協同
- 比較不同載具如何分工、互補,並隨任務變化調整角色。
查看協同架構與城市搜索案例
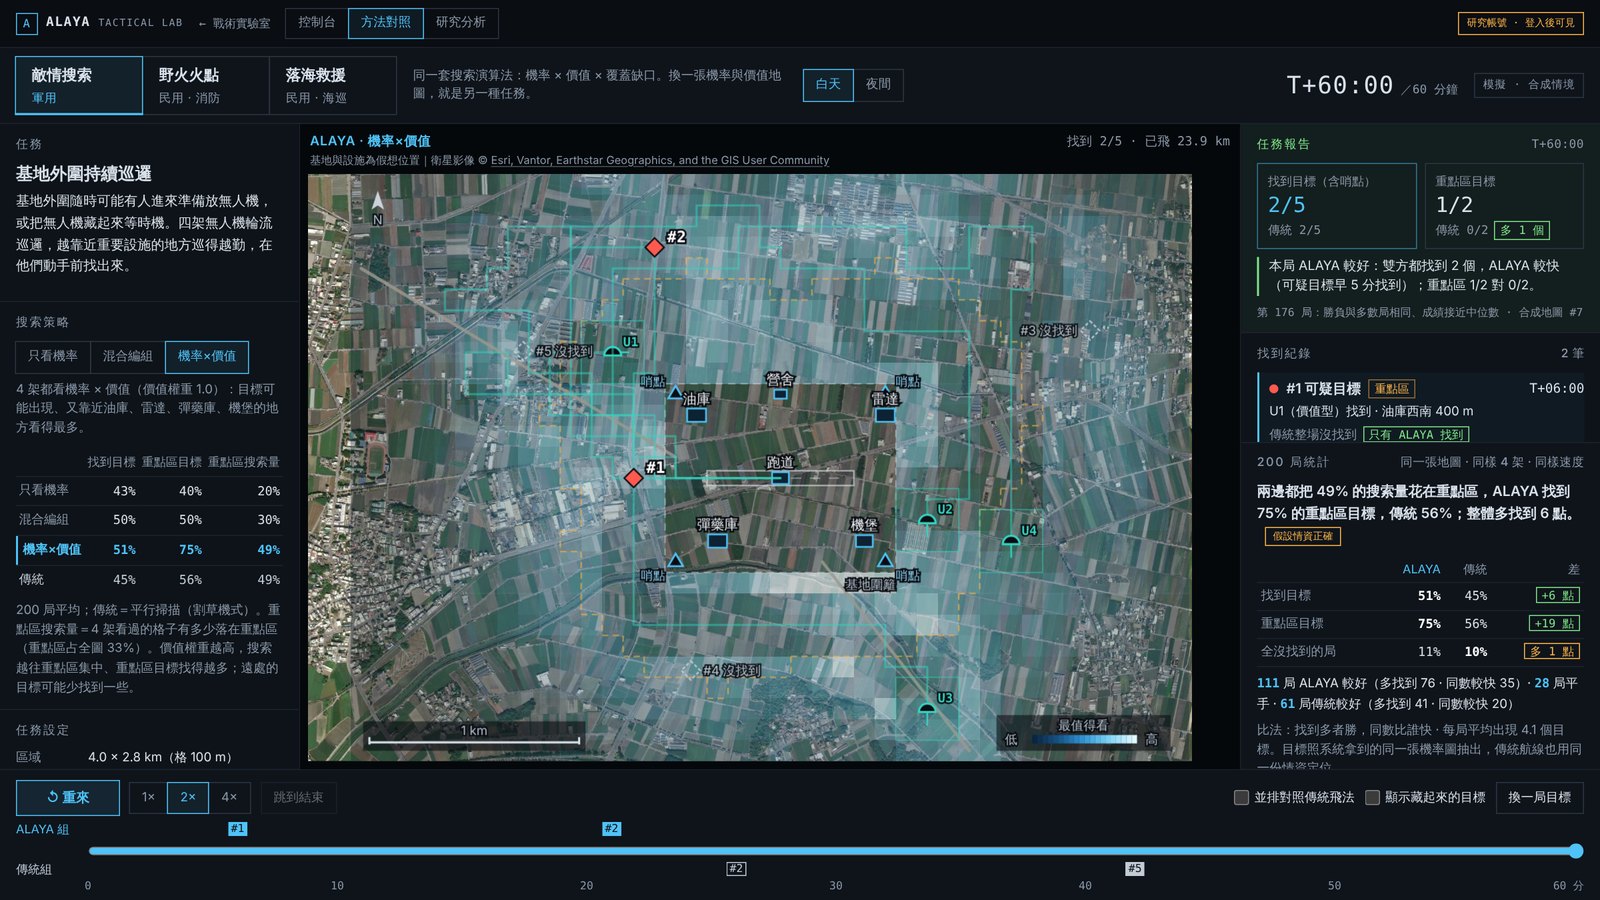
Project SHEEPDOG 已演進為 ALAYA Wargame。 探索目前的任務模擬環境。
- 01
自動角色分配
依據載具能力與情境狀態,評估每個平台的任務角色,並在條件改變時動態調整。
- 02
跨域協調
空中、地面、水面載具在同一個戰術邏輯下建模與協同,減少各自為政的獨立配置。
- 03
任務模擬與整合流程
在 ALAYA 評估戰術邏輯與團隊協調,再以模擬結果規劃與夥伴的載具整合及測試。
ZERO 是寶淇內建於 ALAYA 的協同知識引擎。Formation 描述可調整的任務編組與角色關係;Kata 組織可依情境選擇、調整與重組的協同模式,供 ALAYA 比較不同團隊配置與任務結果。
寶淇創辦人預計於 2027 年 4 月赴烏克蘭交流,學習無人團隊的編隊運用、協同套路與任務經驗,作為 ZERO Formation 與 Kata 研究的後續輸入。
深入 ZERO 與通訊中斷下的協同研究 ↗
MISSION-LED COMPOSITION
異構編隊,任務導向
不同載具,互補能力。以 Formation 陣型與 Kata 協同套路,依任務動態分工、靈活重組。
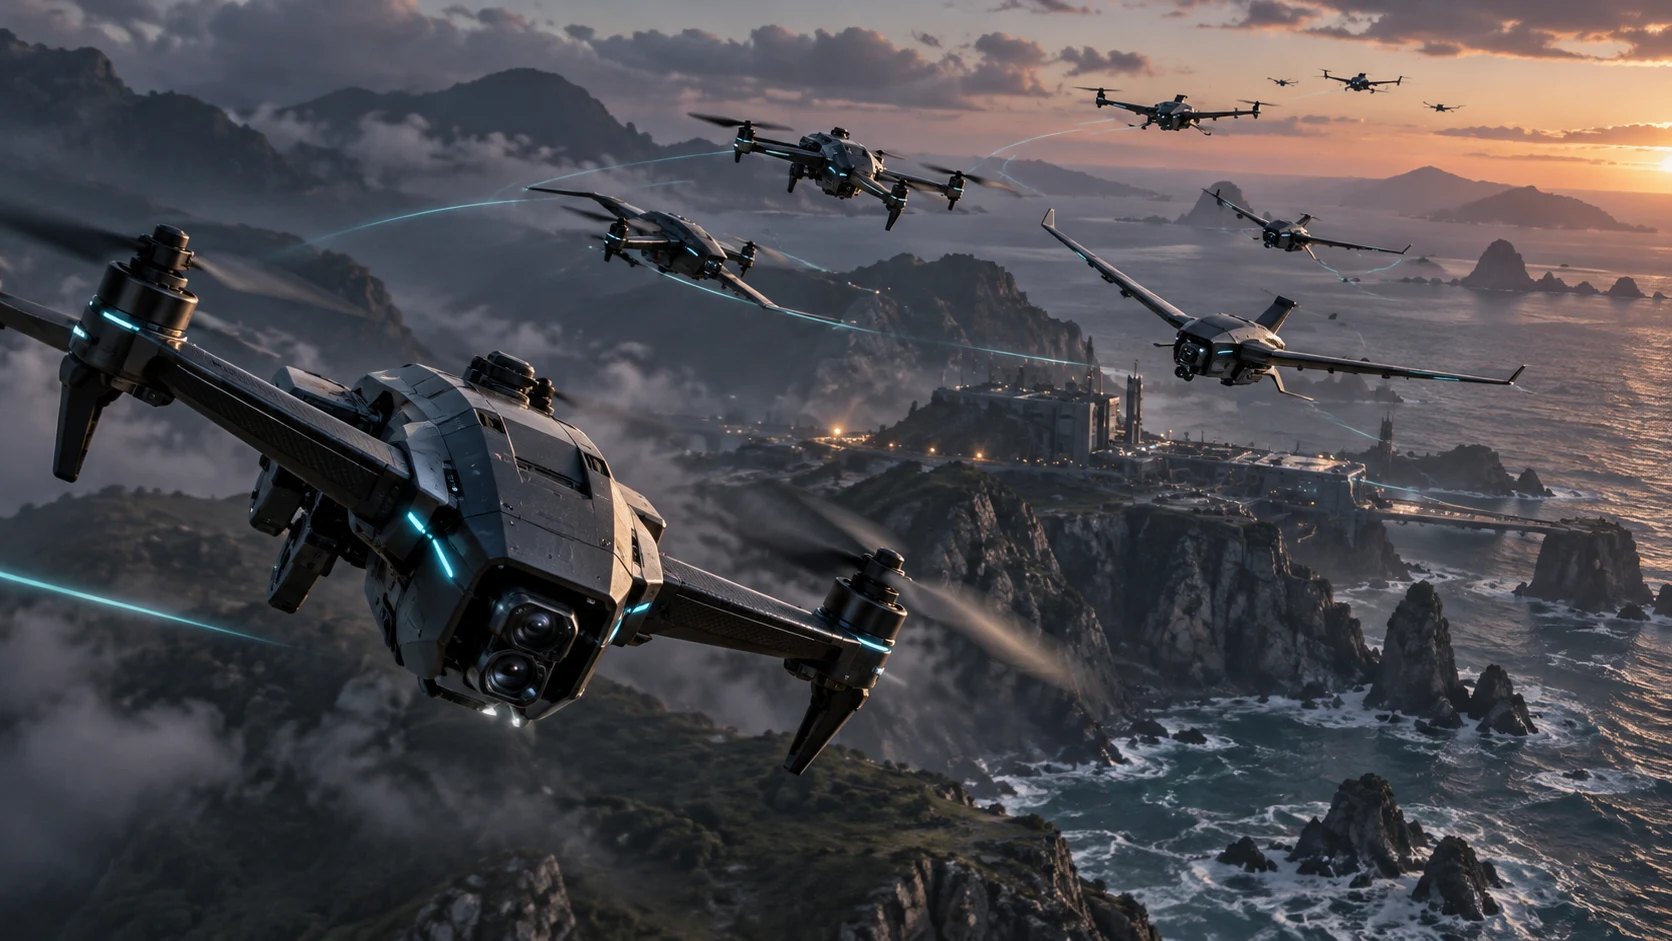
高空滯空載具
持續觀測
以長時間滯空與廣域觀測提供持續情境資訊,支援整體編隊的任務規劃。
FPV
機動觀測
以靈活機動與即時影像補充近距離觀測,依任務需求與其他平台協同作業。
UGV
地面支援
承接地面感測、物資運送與酬載支援,與空中載具互補,擴展任務配置選擇。
依任務選配數量與能力,讓每一筆預算發揮更大效益。
ZERO 提供 Formation 與 Kata 協同知識;BABYLON Market 依任務選配載具組合;ALAYA Wargame 比較角色分工、協同效果與整體成本,再銜接既有飛控、GCS 與 C2。
MISSION LIBRARY
多機異質協同,對應多種任務。
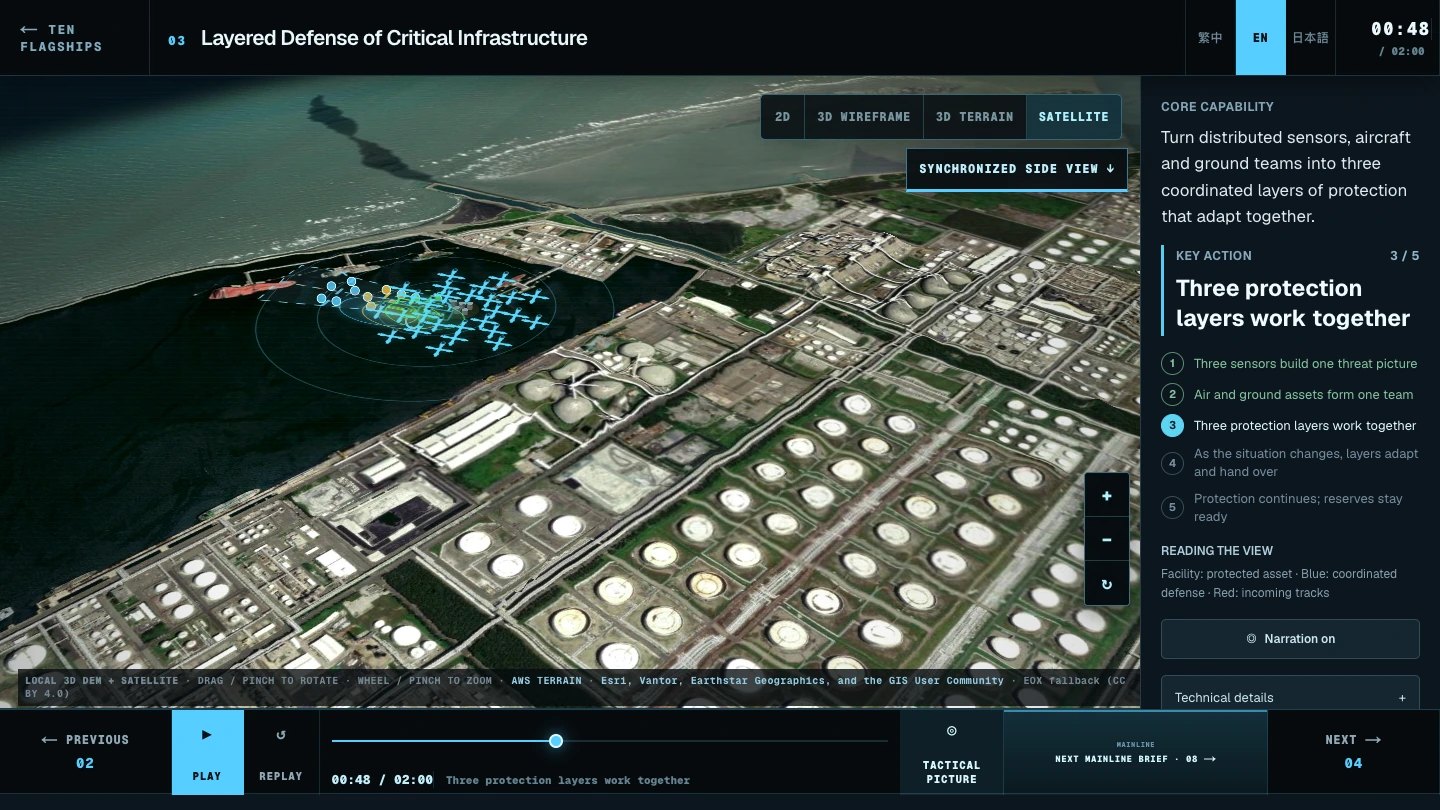
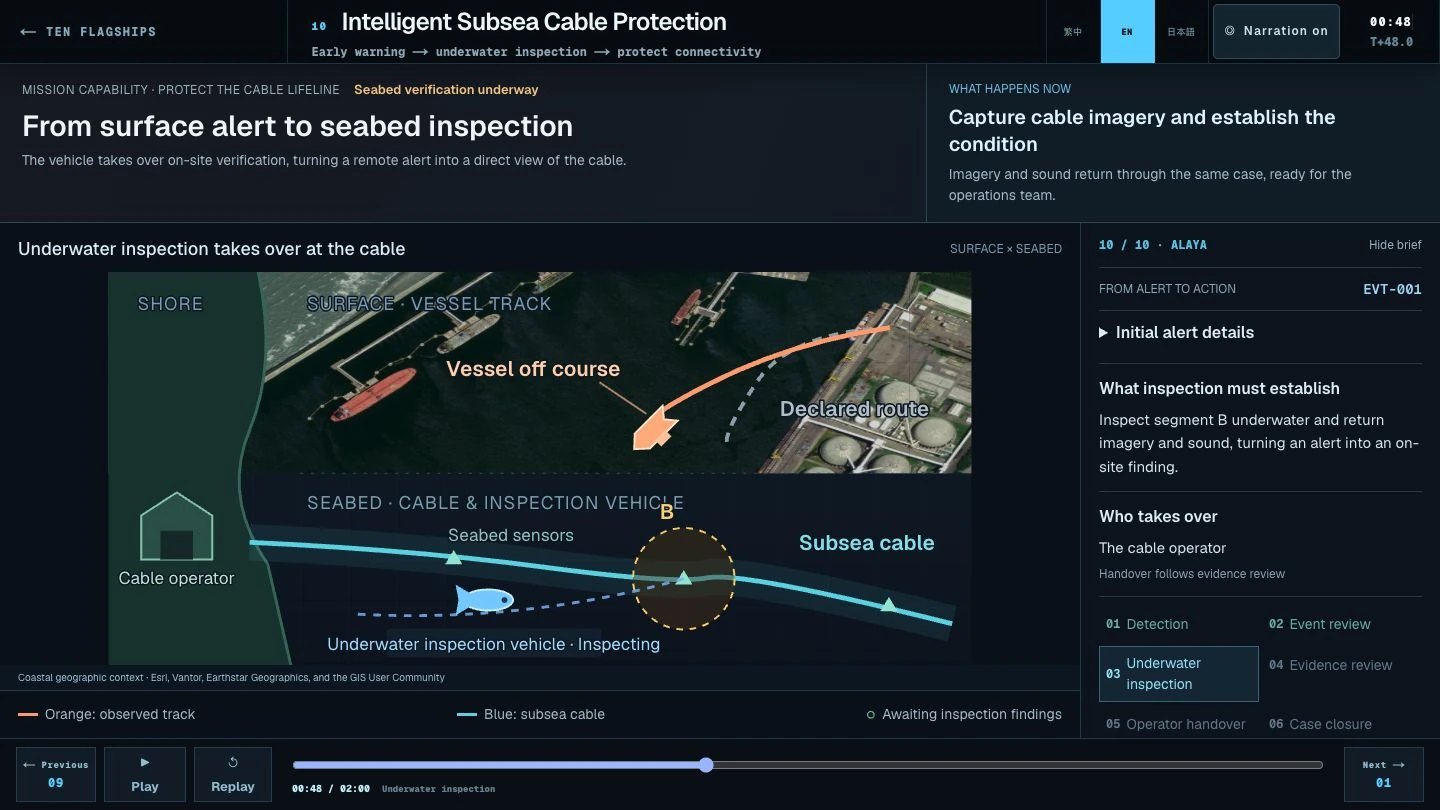
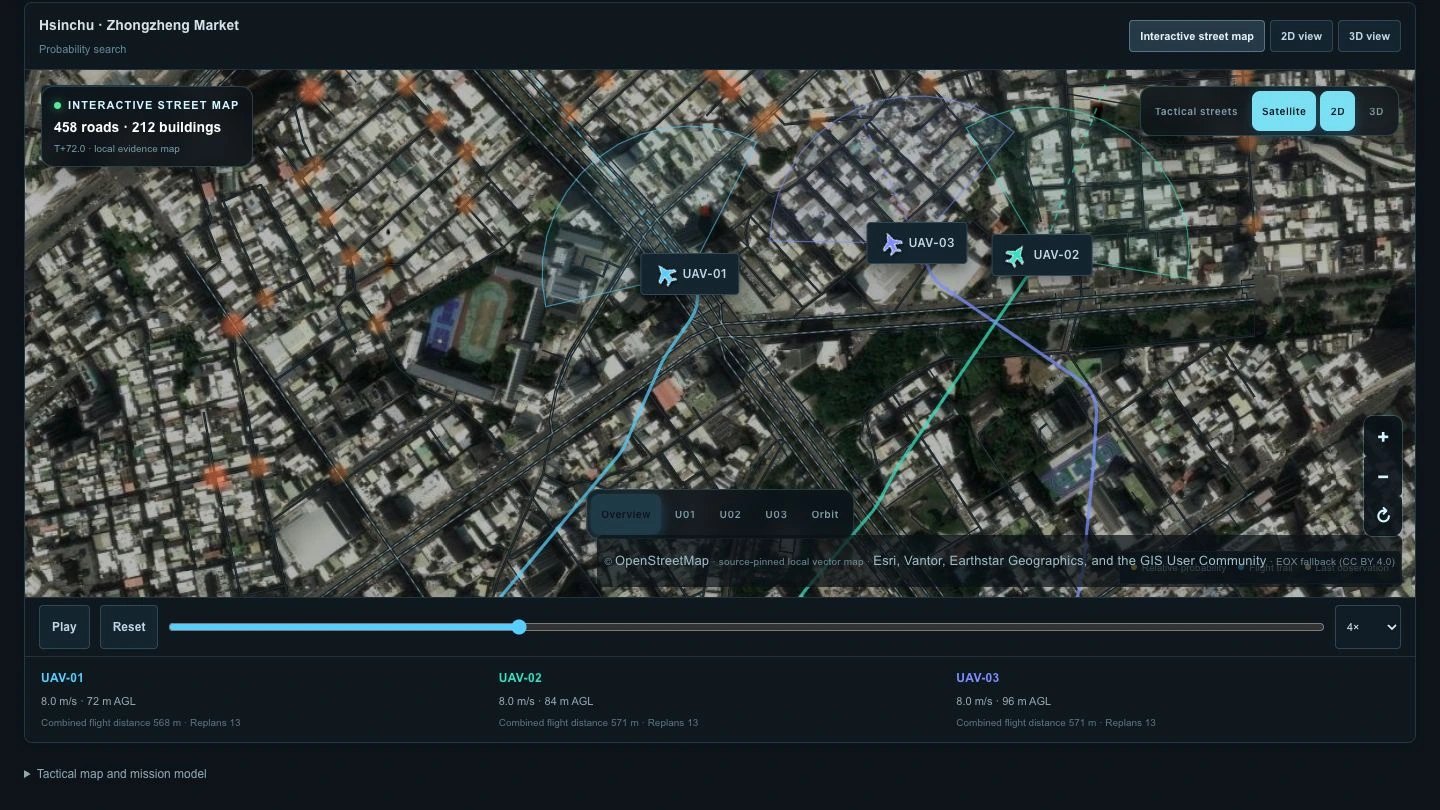
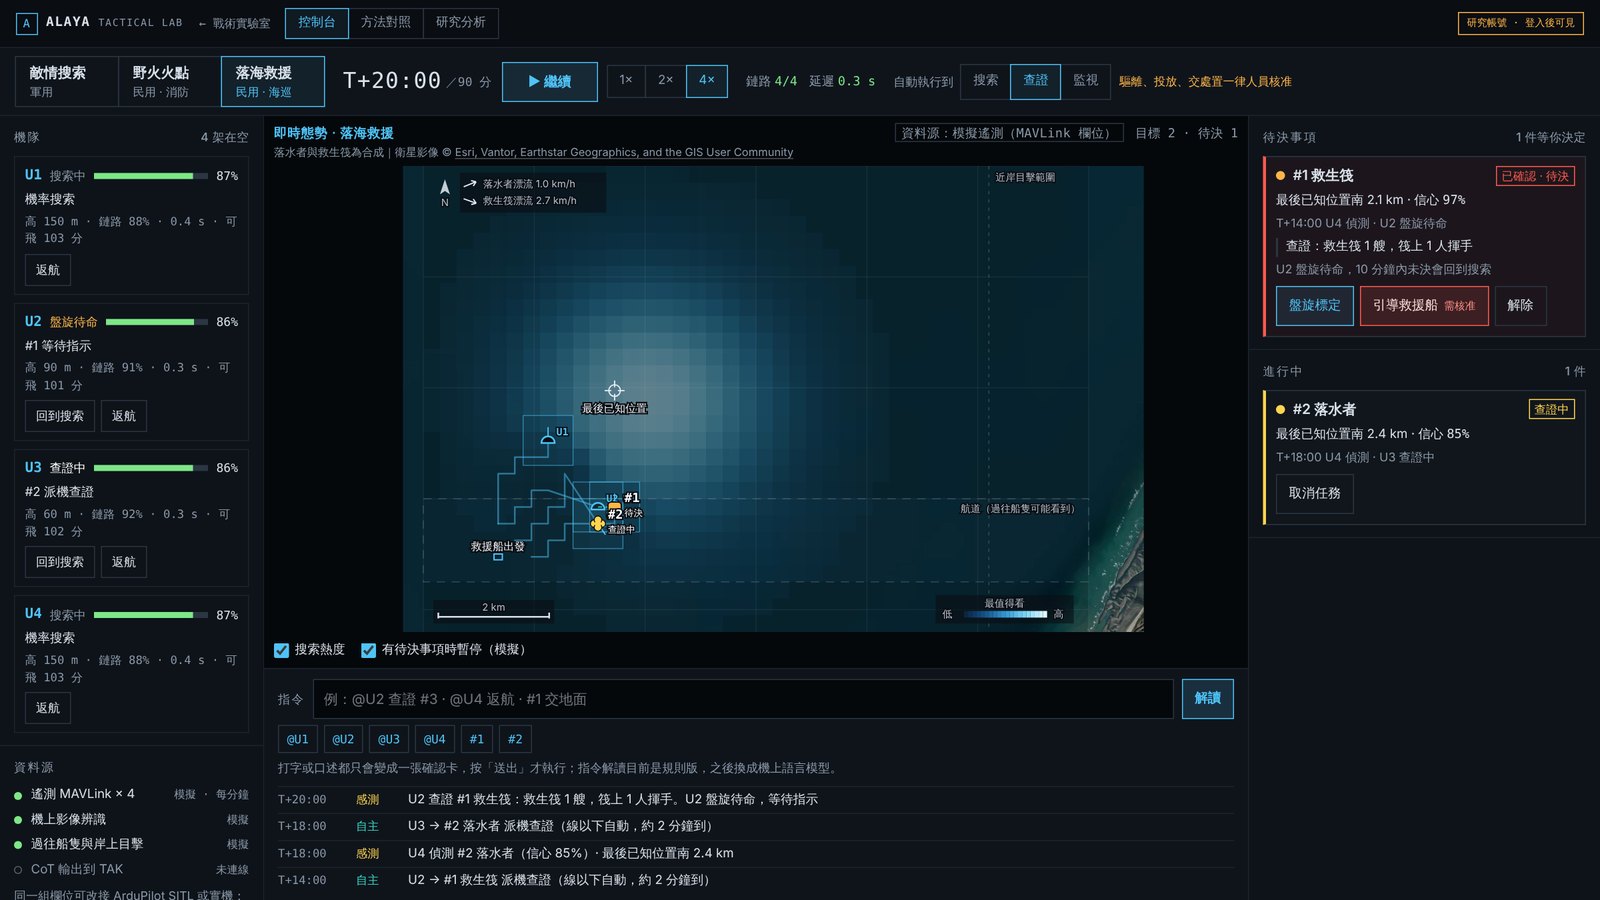
同一套協調核心支援軍事偵察、設施防護與海事監控。搜索與搜救是其中一種應用。
05 / ARCHITECTURE THAT ADAPTS
為什麼是寶淇?
以任務成果與整隊成本為優化目標,依任務配置機隊數量與互補能力。將載具、整合、人力與補充成本連同任務成果一起比較,讓預算投入最能創造任務價值的組合。
查看六項架構比較
| 設計選擇 | 封閉專屬模式 | 寶淇的方法 |
|---|---|---|
| 優化目標 | 單一平台性能 | 整隊任務成果與總成本 |
| 硬體綁定 | 單一廠商專屬平台 | 硬體無關架構,依平台個別整合 |
| 任務擴充 | 新增專屬機型 | 重組既有模組,評估任務適配性 |
| 損耗成本 | 以整個平台為單位替換 | 探索模組化組合與替換選項 |
| 供應鏈 | 依賴原廠 | 支援台灣本土多元供應商評估 |
| 決策層級 | 通常內建於平台 | 獨立戰術決策層,設計上銜接既有 C2 |
06 / PARTNER ECOSYSTEM
依能力進場的夥伴網絡
開放的協作生態,串起學術研究、載具工程、系統整合與防衛科技。了解夥伴網絡中的組織,以及下一個任務所需的能力。
指導單位:臺大無人載具研發設計中心
猛虎難敵群猴。讓不同載具的長處,形成一支協同的任務團隊。

深入了解寶淇
兩個螢幕,一場打到底的推演
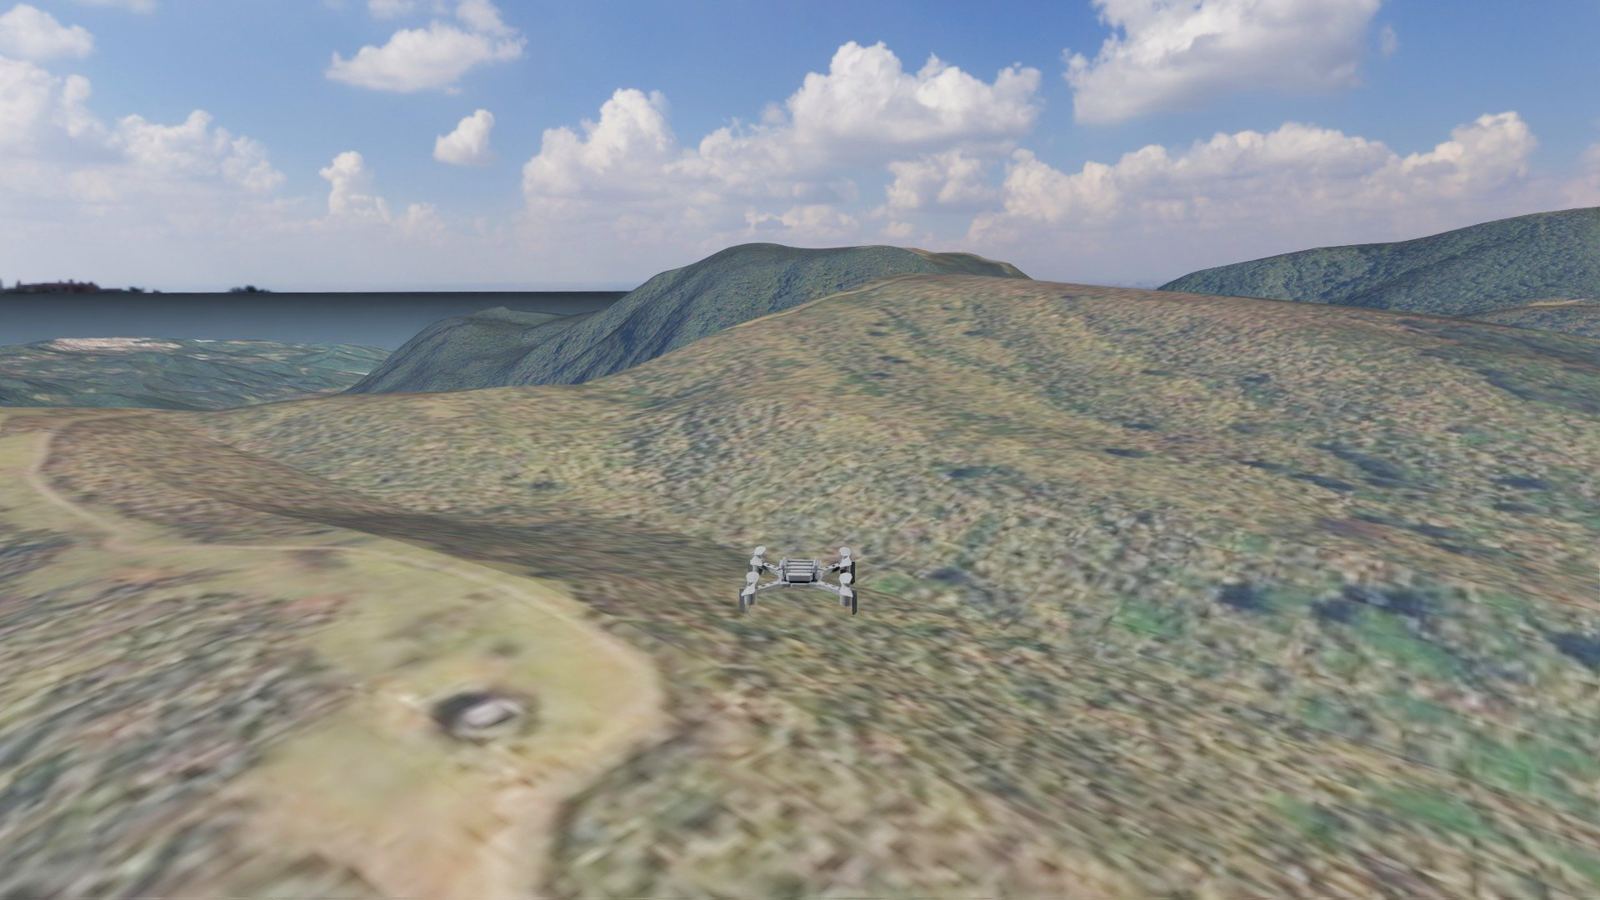
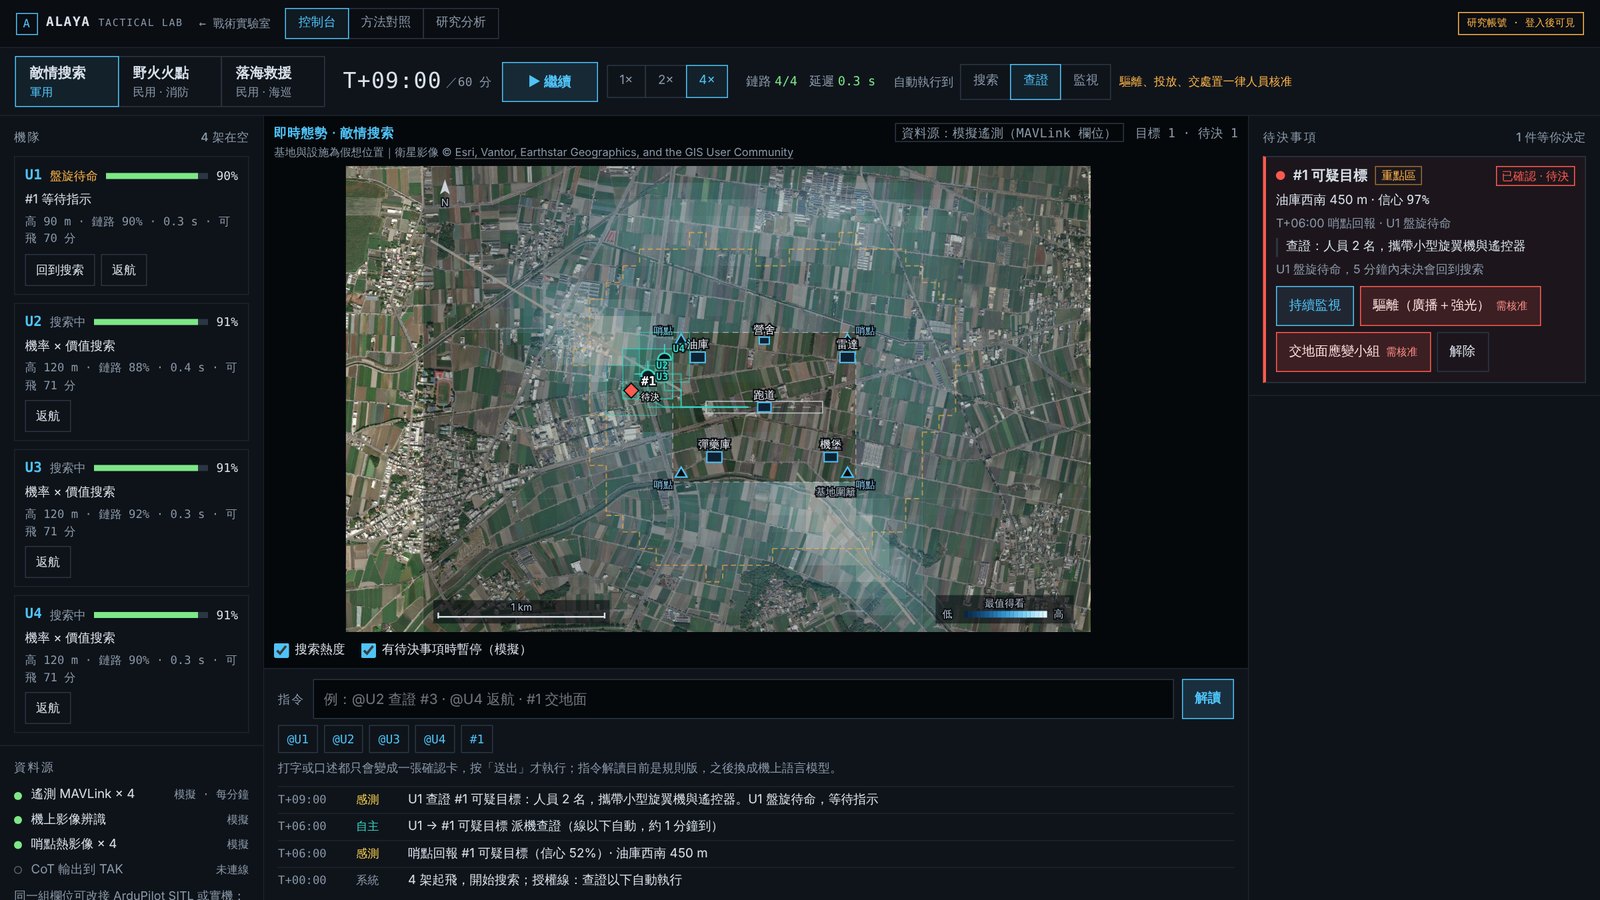
展場左螢幕是多機第一視角,右螢幕是上帝視角與 AI 的每一個判斷。任務以成功或失敗收尾,接著覆盤,再換一個戰場配置重新開始。
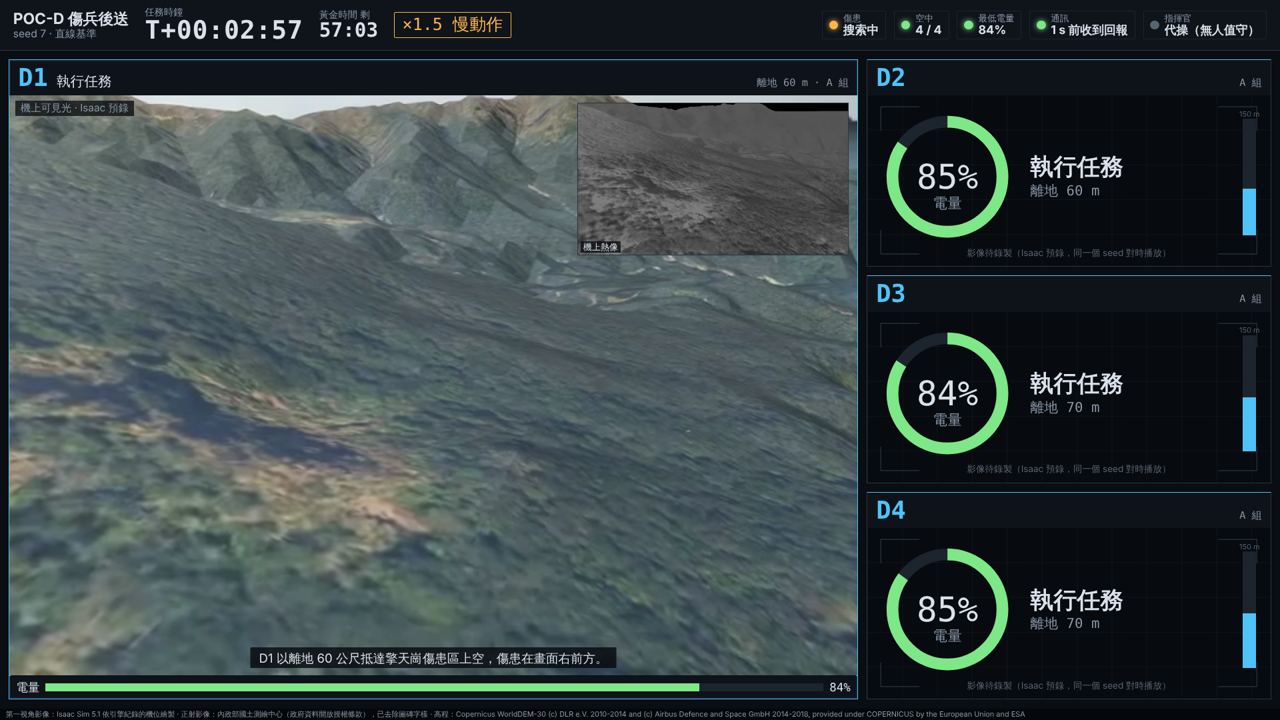
左螢幕多機第一視角、空速、電量與航跡
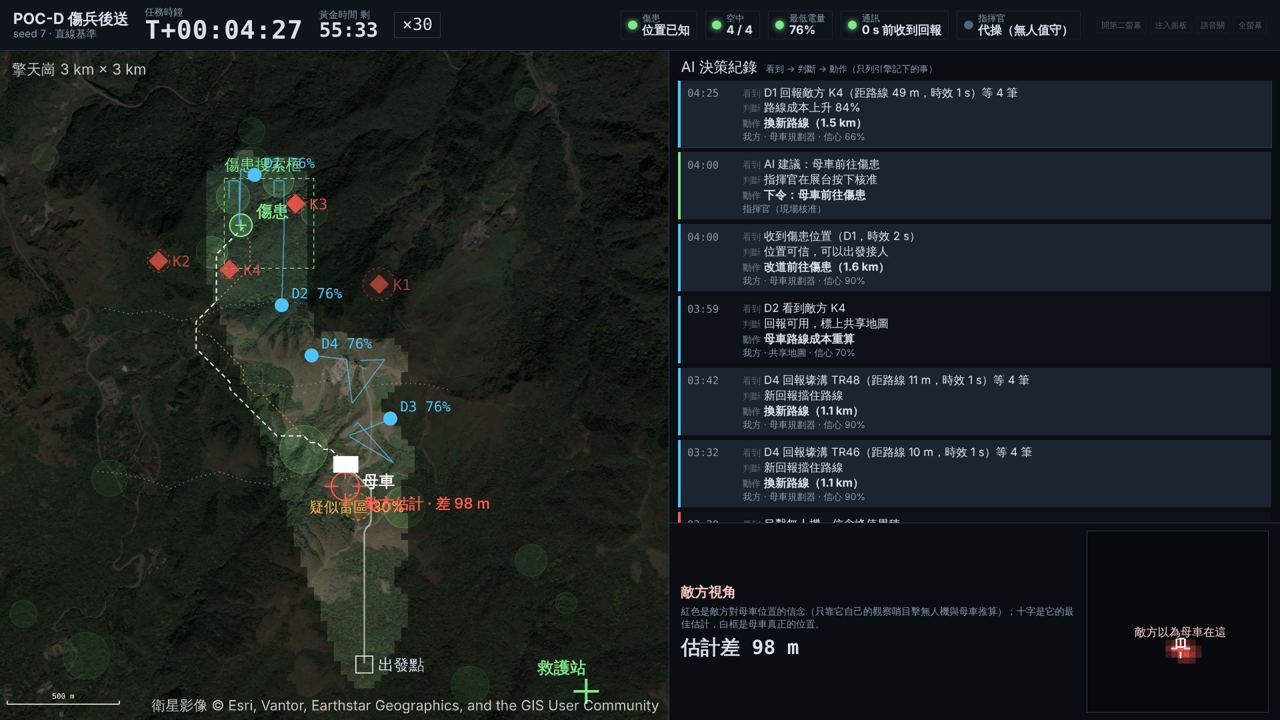
右螢幕上帝視角、敵情、AI 決策紀錄與重新規劃
- 開局抽一個戰場配置
- 推演偵查、通報、重新規劃
- 結局送達或失敗,當場判定
- 覆盤關鍵決策點逐一回看