繁體中文(台灣)
無人車母艦傷患後送|四架在空中搜索,四架在甲板充電,輪班不斷線
無人系統的決策層
先推演,再出動。
寶淇把分散的任務需求、情資與載具能力,整理成可評估、可執行、留有依據的行動方案。手上有什麼機,就打出什麼戰力:出動之前,機隊和打法已經在真實地形上打過上百遍。
任務進來,最佳機隊與打法出去。
六個環節、一個迴圈。決策、推演、整備三套系統各司其職,每出動一次,下一次推演就更準。
設定任務
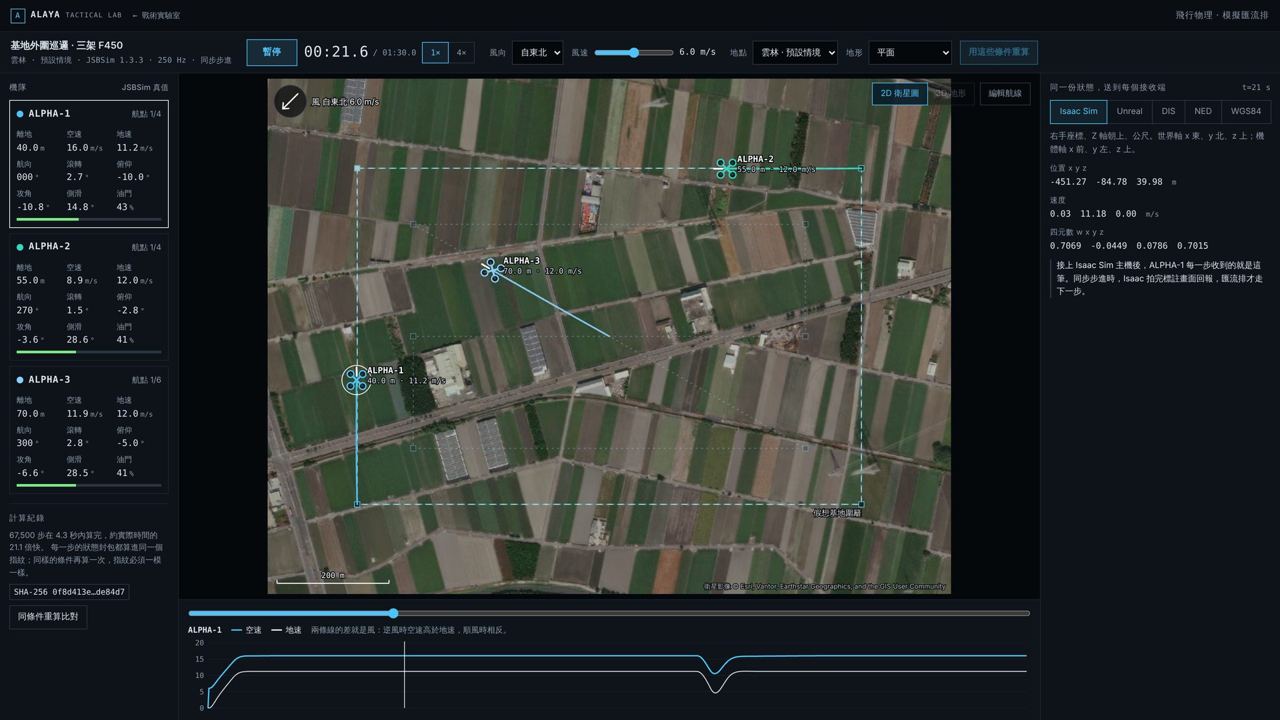
地點、敵情、天候、時限與預算,直接在地圖上下達。
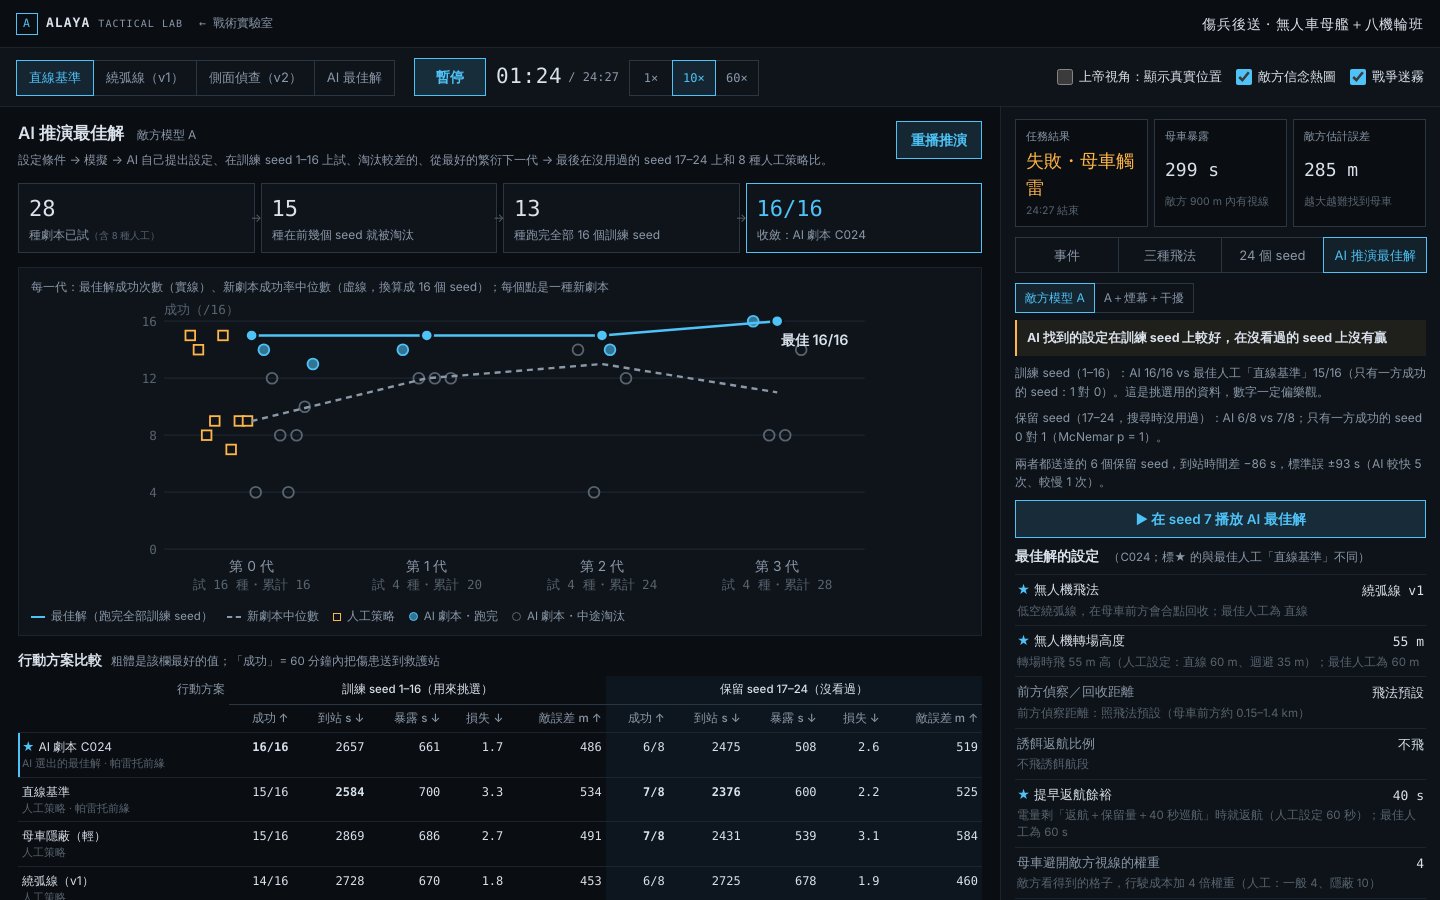
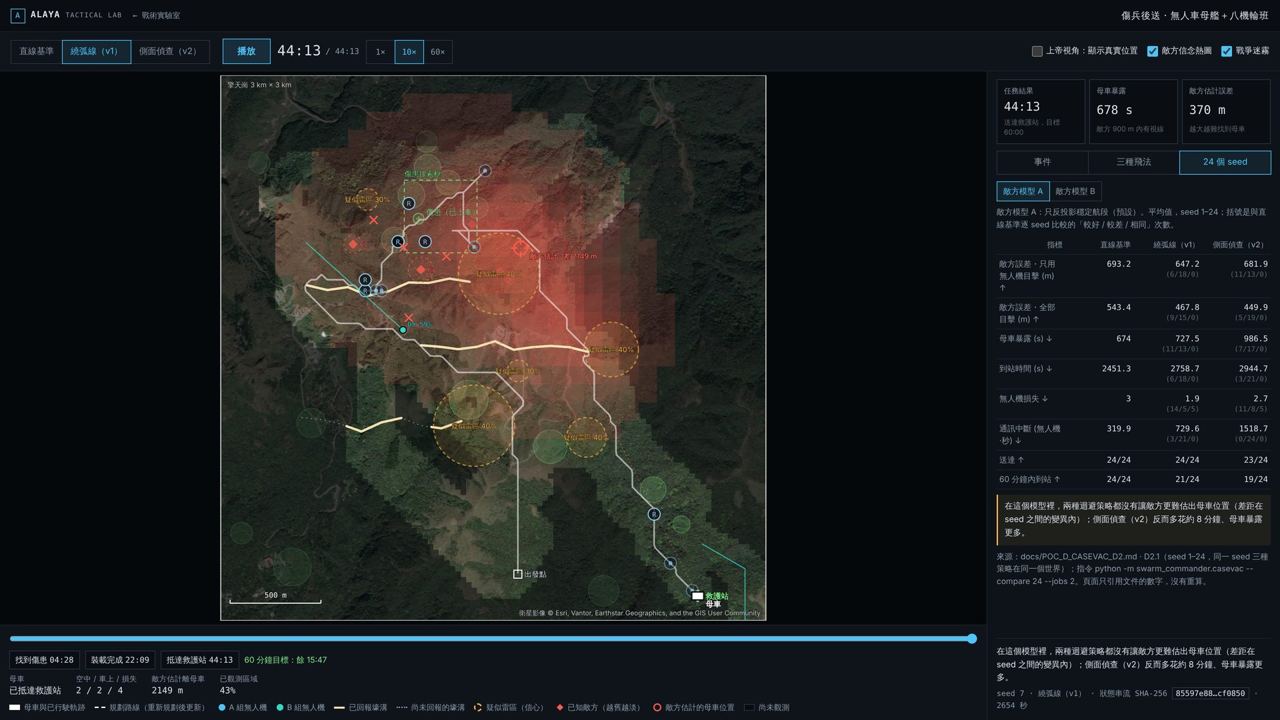
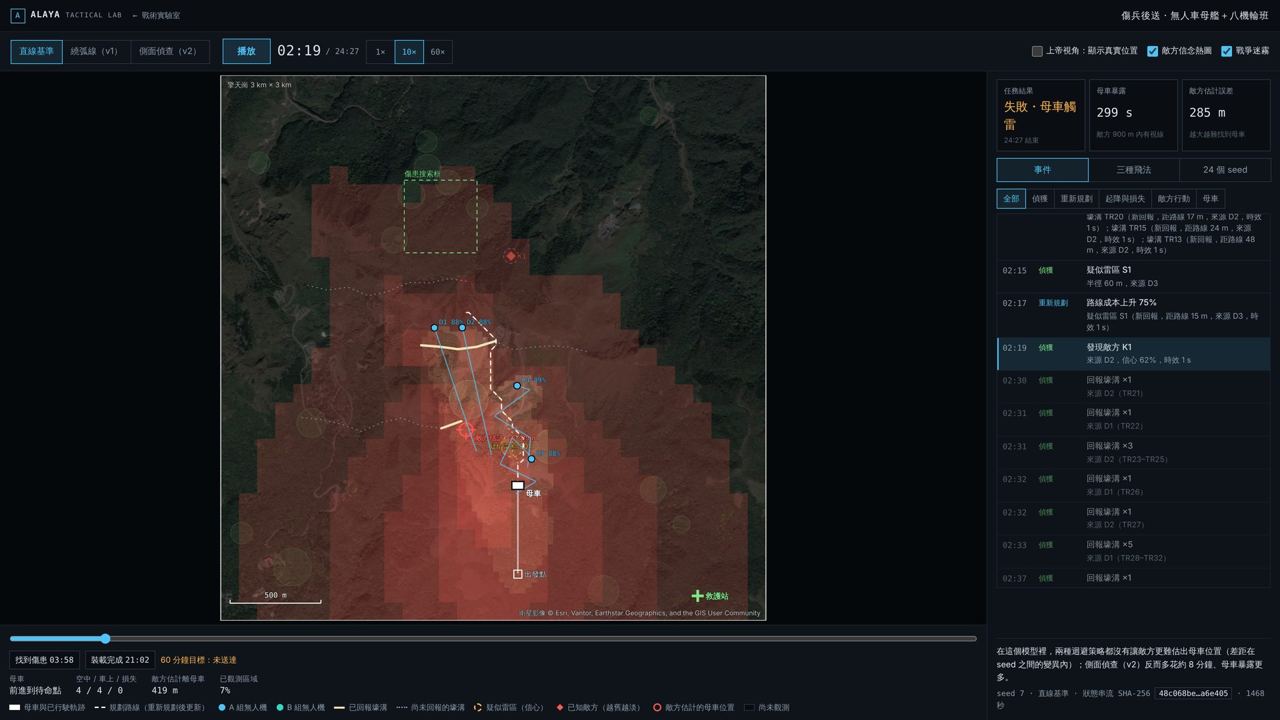
無人車母艦傷患後送:空中輪班交接
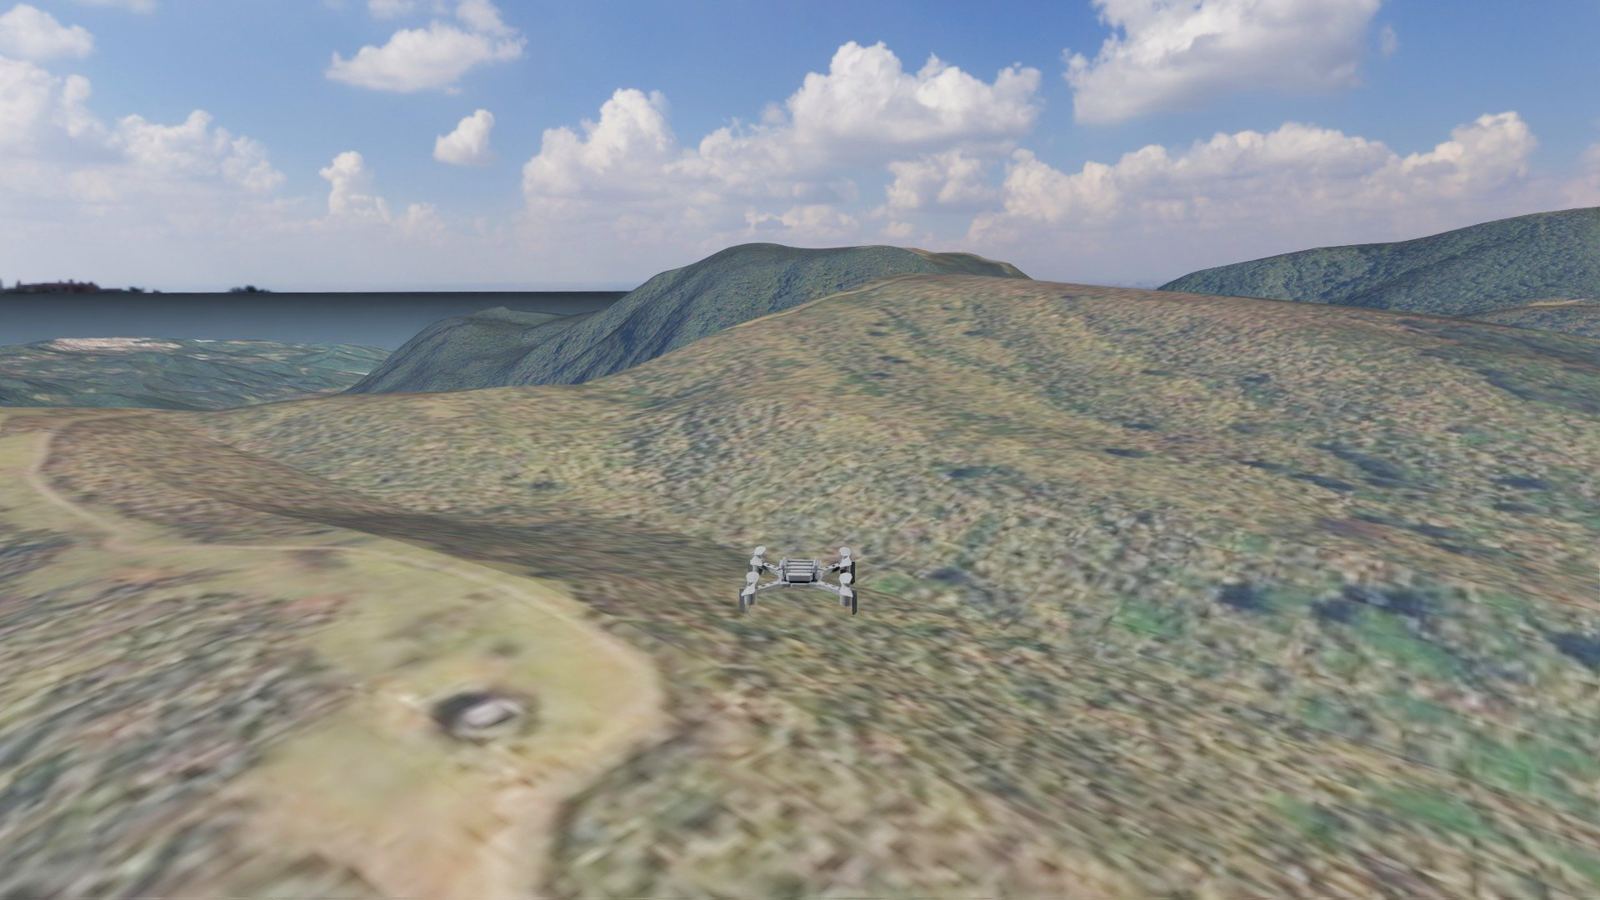
無人車載著八架無人機前進:四架在空中找傷患、看敵情,四架在甲板上充電。電量低的返航降落、備便的起飛接手,空中始終維持四架;右側是每一架的第一視角。
ZERO 決策,ALAYA 推演後執行,BABYLON 整備。
任務決策輔助系統是主軸;推演與整備兩套系統提供能力,核准後的任務包交給每台載具的邊緣 AI 執行。
任務決策輔助系統
決策 AI,你的參謀官。
一則情資進來,ZERO 叫出地形、視線、雷達視界與彈道引擎,把每個行動方案推到成敗分曉,按成功率、時間、暴露與損耗排好,交給人核准。模型可自主部署,專家團隊的判斷以模組接入,每個判斷都追得到依據。
- 模型
- 非中國來源、授權清楚的開放權重,以國防準則、彈道與戰術調校
- 部署
- 單位可自主部署:台灣算力或自有伺服器,可完全離網
- 模組
- 專家團隊的技能接入任務決策模組庫,同一份合約
- 依據
- 每個判斷都能點開回放與狀態雜湊
- 權責
- 人員核准之前,任何任務都不下發
行動方案比較:無人車母艦傷患後送
| 評估準則 | COA 1直線基準 | COA 2強隱蔽 | COA 3輕隱蔽 建議方案 | COA 4隱蔽+側偵 1 km | COA 5隱蔽+側偵 2 km | COA 6側偵 2 km+誘餌 |
|---|---|---|---|---|---|---|
| 60 分鐘內送達越高越好 | 22/24 | 16/24 | 22/24 | 12/24 | 15/24 | 14/24 |
| 平均到站時間分鐘,越短越好 | 40.3 | 43.7 | 44.0 | 50.5 | 46.1 | 46.3 |
| 母車暴露於敵視線秒,越短越好 | 667 | 629 | 637 | 558 | 732 | 557 |
| 無人機損失架,越少越好 | 3.0 | 2.5 | 2.8 | 1.8 | 1.6 | 1.3 |
| 敵方推估母車位置的誤差公尺,越大越安全 | 681 | 736 | 697 | 782 | 865 | 815 |
建議 COA 3 輕隱蔽。送達率與直線基準同為 22/24,母車暴露更少、敵方更難推估母車位置,代價是平均晚 3.7 分鐘。
異質無人載具協同作戰推演系統
先在推演裡打一遍,再交給載具執行。
無人機、無人車、無人艇在同一張真實地形上分工、接手、重新規劃,對手是會調整打法的紅軍。推演出的最佳方案,核准後打包成任務包,下發到每台載具的邊緣 AI 執行。
多機協同突防作戰推演系統
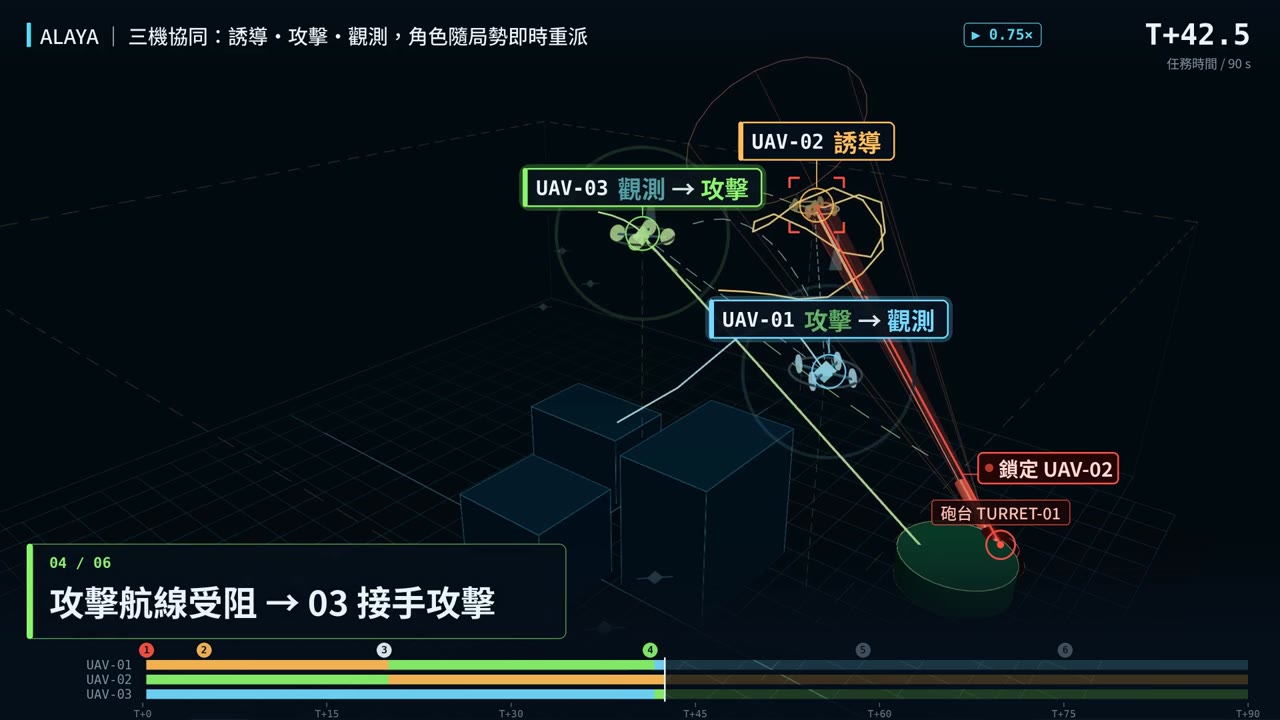
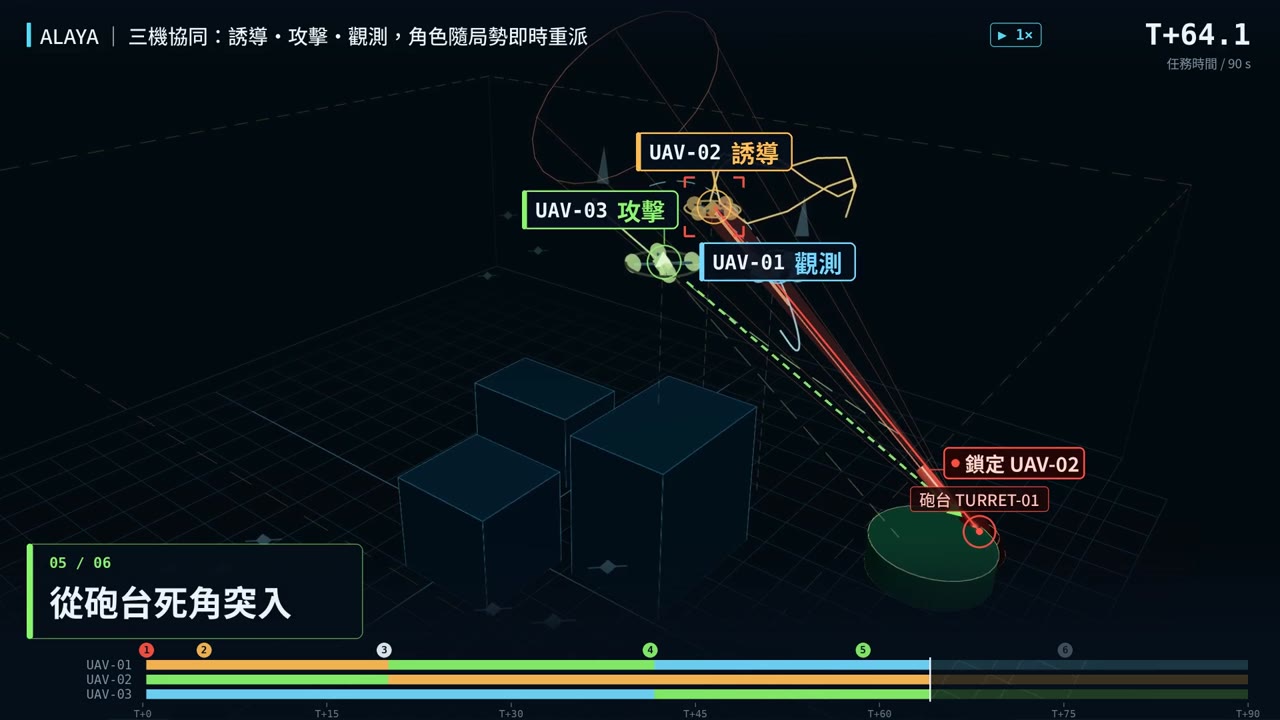
三機立體誘導與動態角色重派:一架高速進逼施壓,逼反制砲台轉向;觀測機協調唯一的攻擊機,從砲台回防的死角突入。砲台鎖定誰、哪一架航線失效,角色當場重派。
- 1T+00開局分工:01 誘導、02 攻擊、03 觀測,砲台鎖定 02
- 2T+20砲台仍鎖定 02:01、02 角色互換
- 3T+4201 攻擊航線受阻:03 接手攻擊、01 轉觀測
- 4~T+64攻擊機由砲台回防死角突入
- 5~T+75任務完成,決策紀錄封存
MINOVSKY通訊阻絕下多機自主協同系統
看得見的僚機:通訊被干擾時,每架機用廣角相機看著僚機,依共同戰術規則守住角色與隊形,互相補看死角。
- 高速攔截機從後方逼近,僚機先看到;沒有鏈路,就用一個急轉把預警傳出去。
- 被地面射手瞄準的那一架立即機動,並與僚機交換角色。
無人載具籌補整備平台
為任務組機隊。
從 Market 現貨,或用模組化機身、可換酬載與前進基地 3D 列印的結構件,組出任務要的機隊。重心、感測視錐與通訊範圍隨選件即時更新,配置直接帶進 ALAYA 推演。
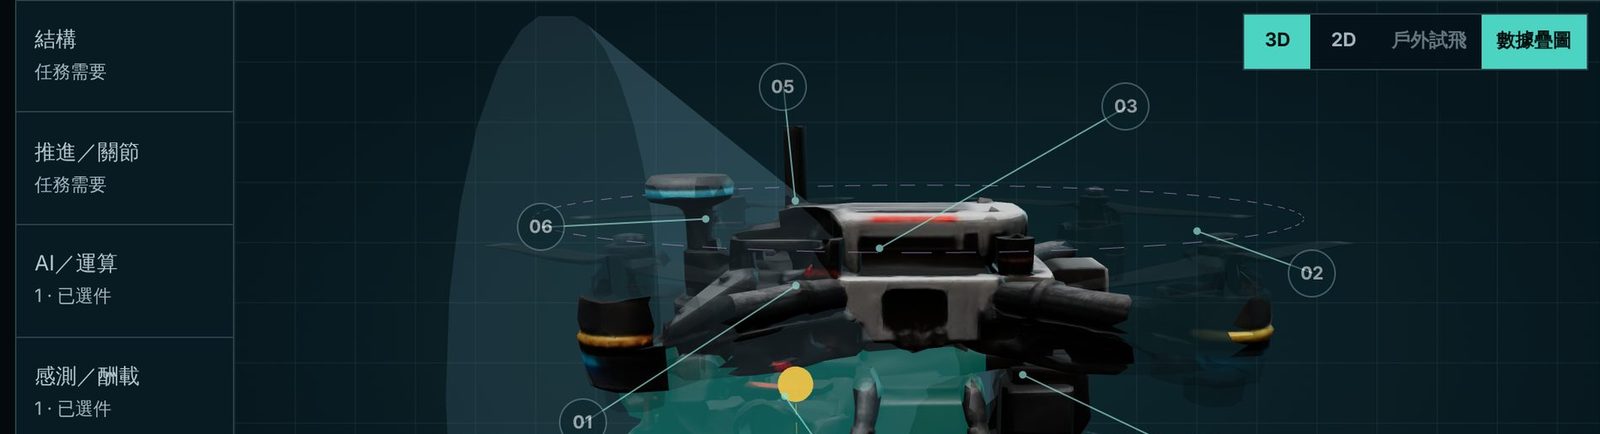
RX無人載具組態與維修履歷管理系統
可信工程資料:每一套上線系統的零件、變更、能力證據、替代件與維修紀錄,權限控管、版本可追溯。
任務決策模組庫
一個決策層,接上任務模組。軍、警、消用同一個決策層,各自接上自己的模組;每個模組走同一份合約,接上就能推演、排序、下發。
- 任務輸入地點、敵情、資源
- 推演引擎ALAYA
- 成敗判定每個模組自訂
- 方案排序ZERO
- 邊緣任務包簽章下發
基地反無人機防衛部署決策系統
夜間,多架小型無人機從不同方向低空、靜音接近。陣地上已有雷達、光電、干擾、網捕、機砲與攔截無人機,值班只有 1 到 2 人。系統在離線的邊緣電腦上融合所有軌跡,排出處置順序,為每個目標推薦最適合的既有手段並附理由;人員確認後才動作。
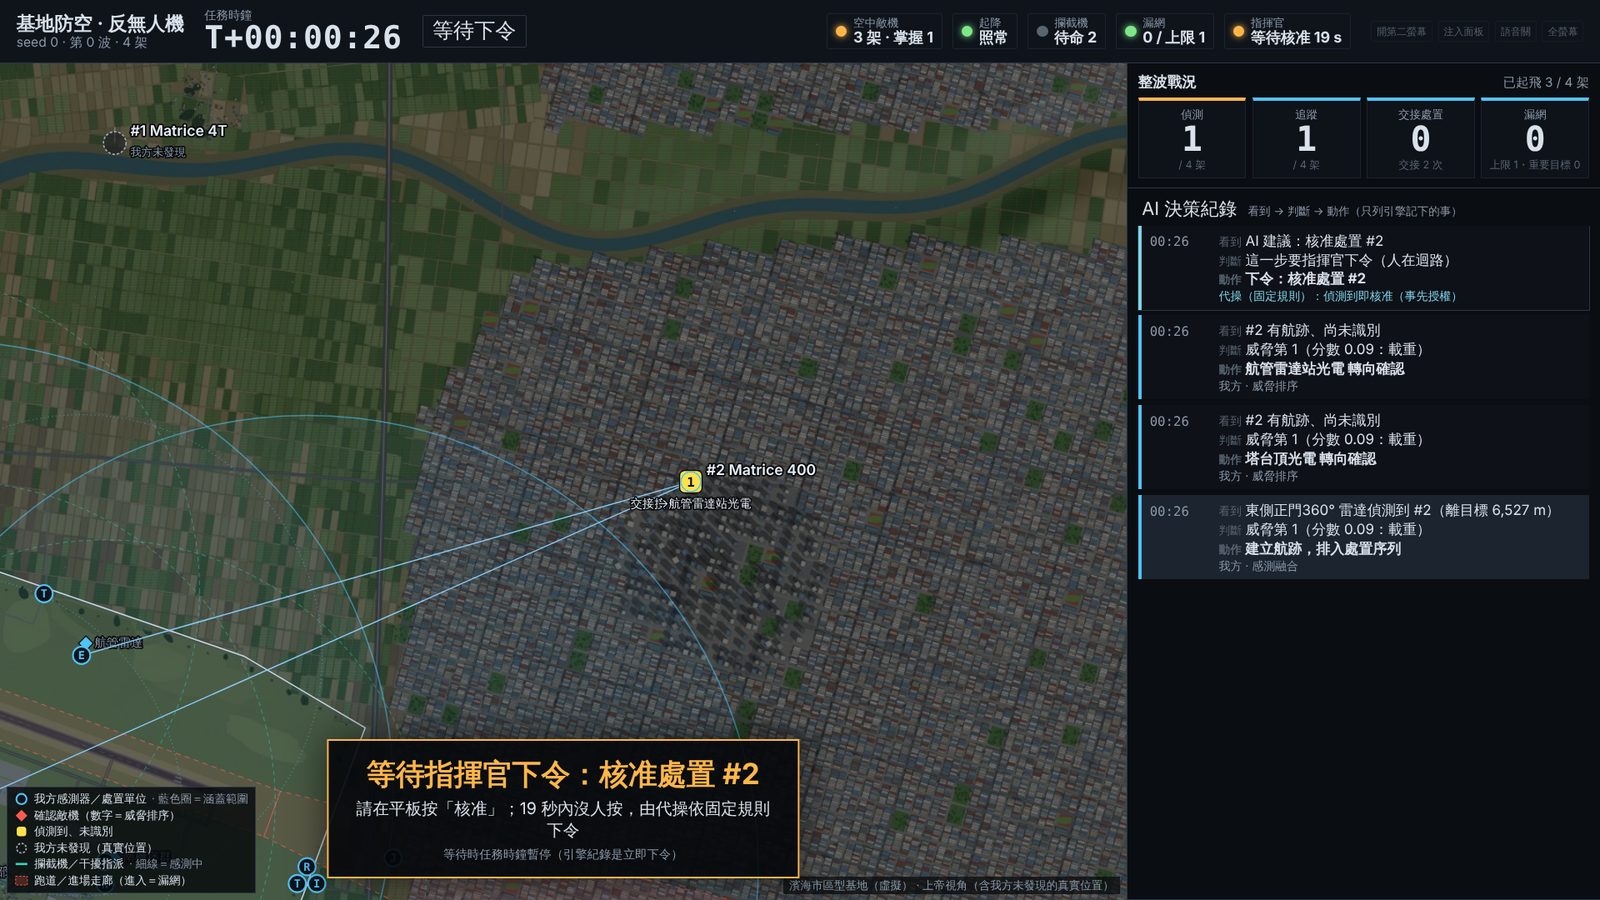
偵測到建議不到 1 秒,剩下的時間都留給人。
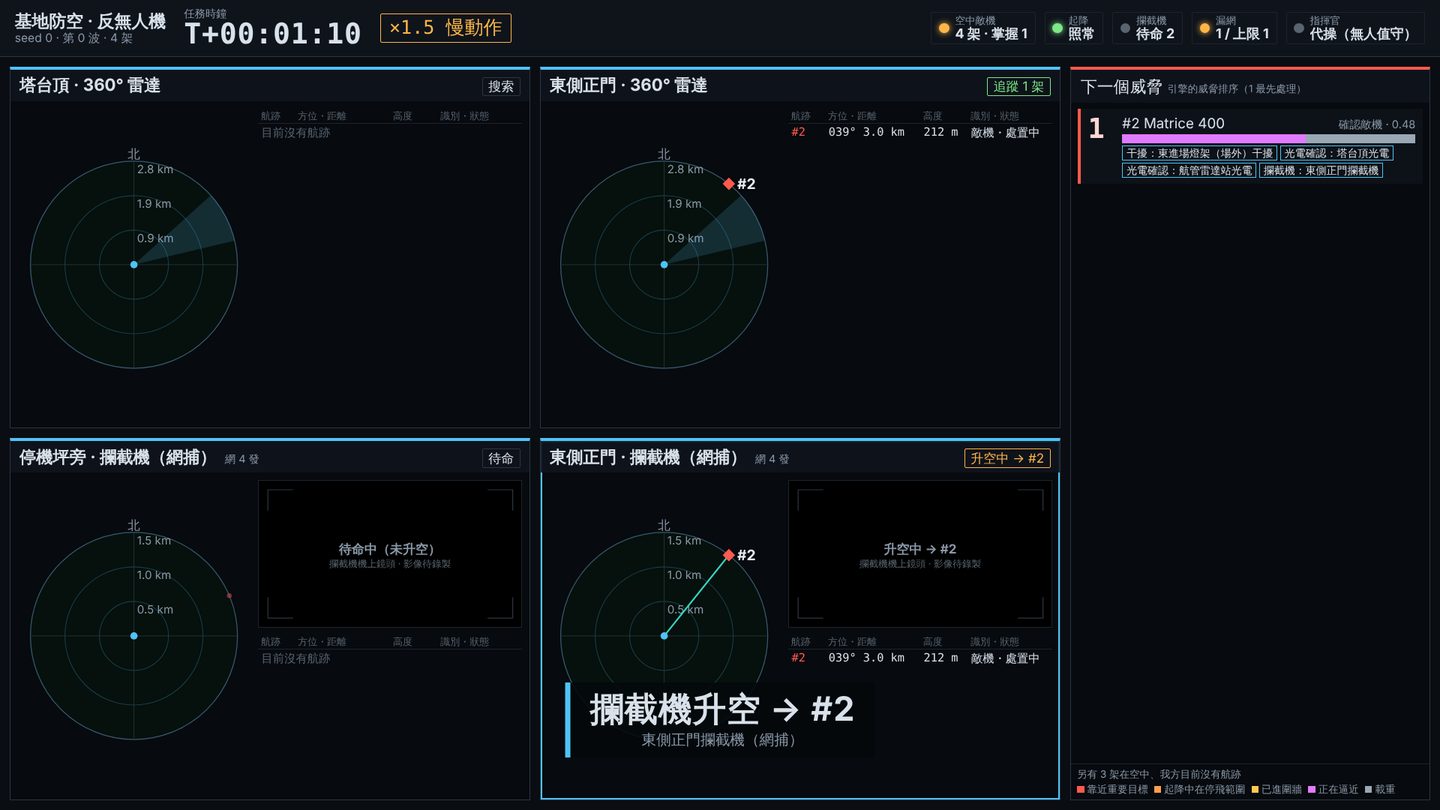
基地損勘決策輔助系統
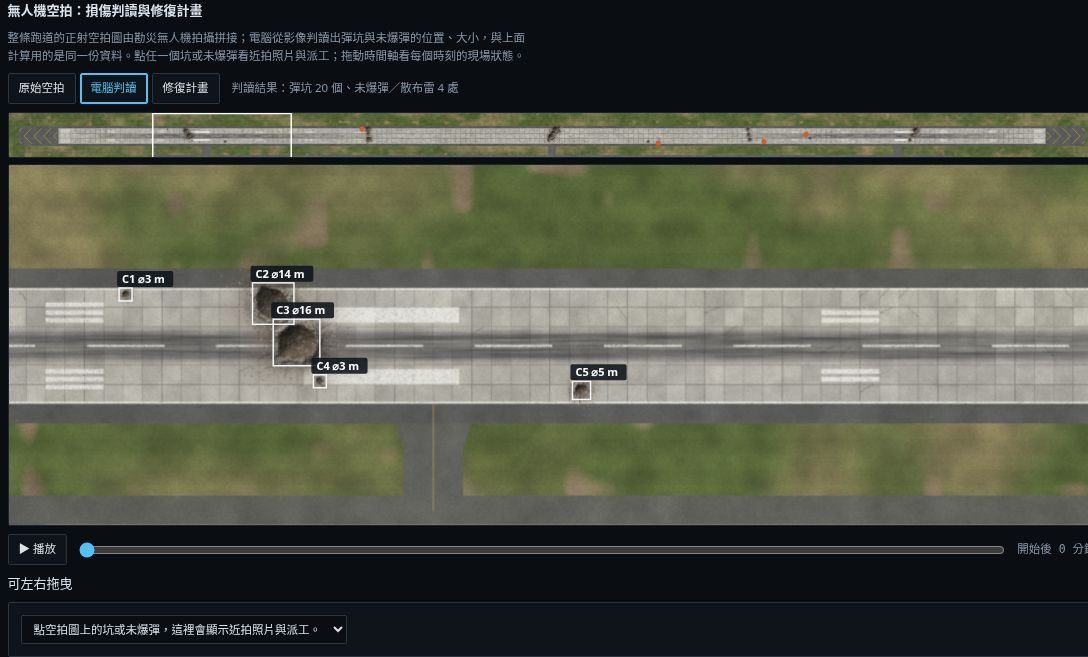
作業研究負責求解;AI 把口述回報與不完整的現場資料轉成可求解的限制式,條件一變就重新排程。
| 對照指標 | 傳統作業研究+人工建模 | BALL |
|---|---|---|
| 建模時間 | 人工整理資料後建模 | 口述回報直接轉限制式 |
| 重排時間 | 條件改變要重建模型 | 條件一變自動重排 |
| 限制違反 | 人工檢查 | 逐條檢核 |
| 解的品質 | 依建模者經驗 | 同一求解器,附依據 |
全部模組
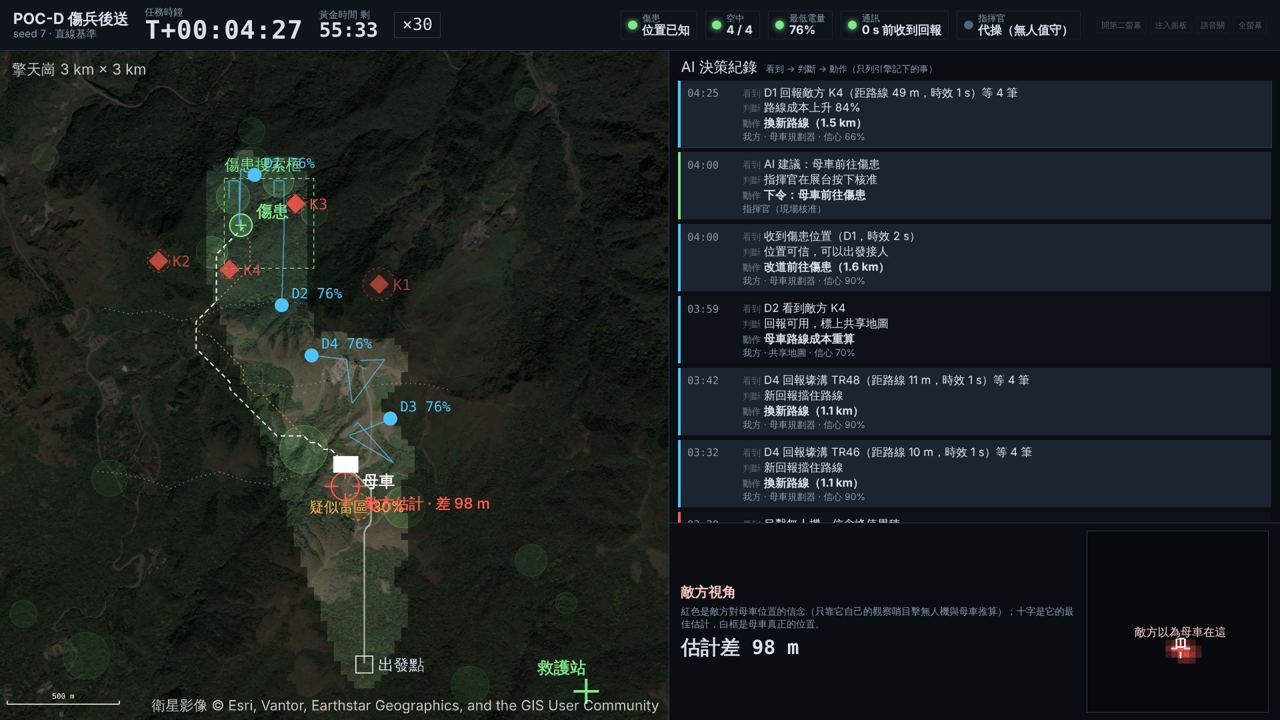 無人載具傷患後送決策支援系統無人車母艦+八機輪班,找到傷患並送抵救護站。成敗60 分鐘內送達;觸雷、逾時或通訊全失即失敗FUNNEL陸
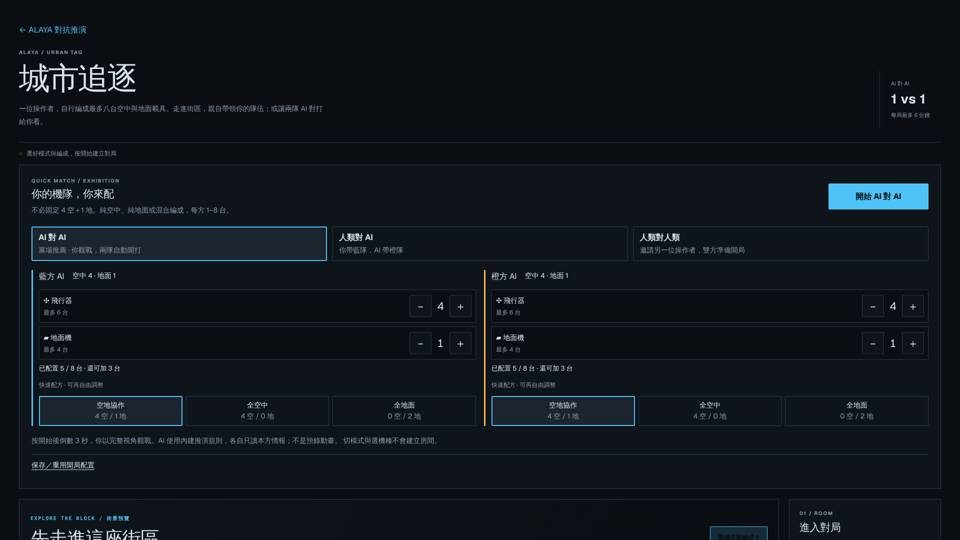 城鎮區無人機追蹤封鎖決策系統空中與地面混編,在街區裡追蹤並封鎖目標。成敗限時內封鎖並捕獲目標;目標脫離街區即失敗MAGELLAN海
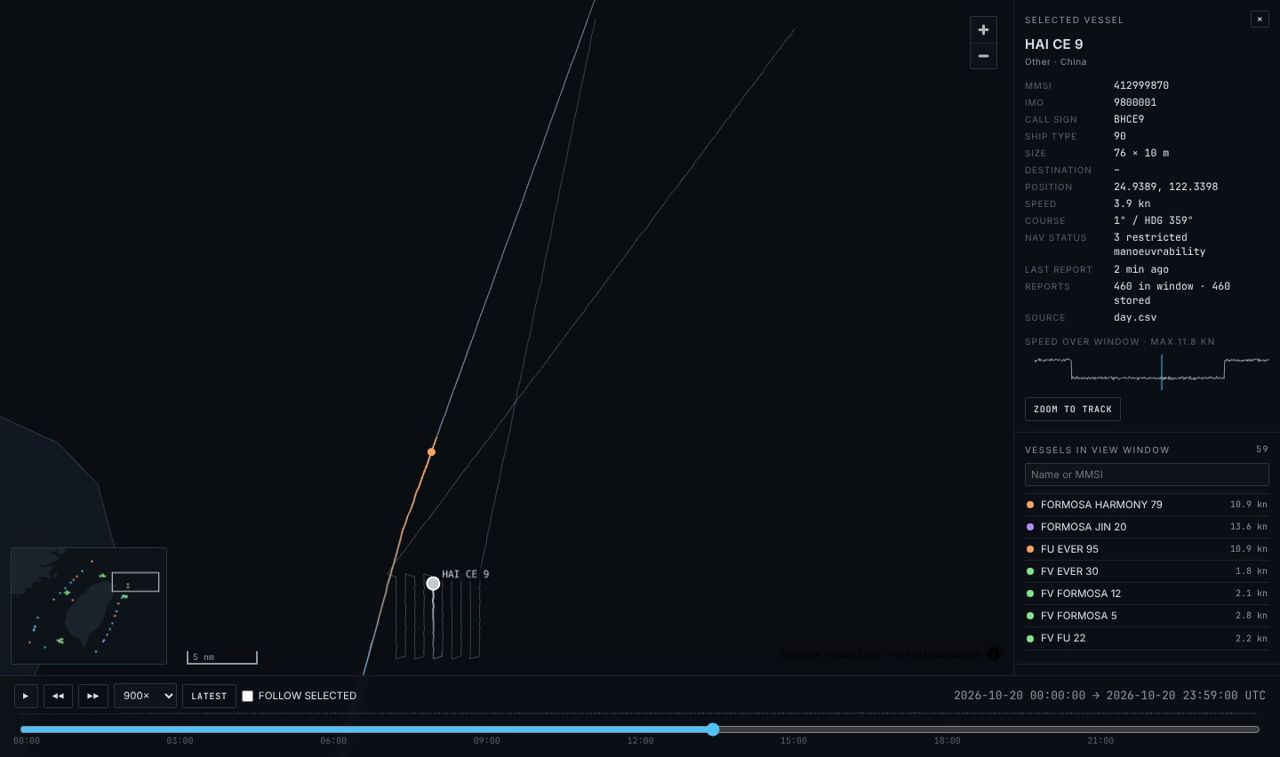 海域可疑船舶航跡研判系統從 AIS 航跡看出海底測量、關閉訊號與滯留。成敗可疑船舶離開敏感海域前完成標記並附理由JET STREAM空
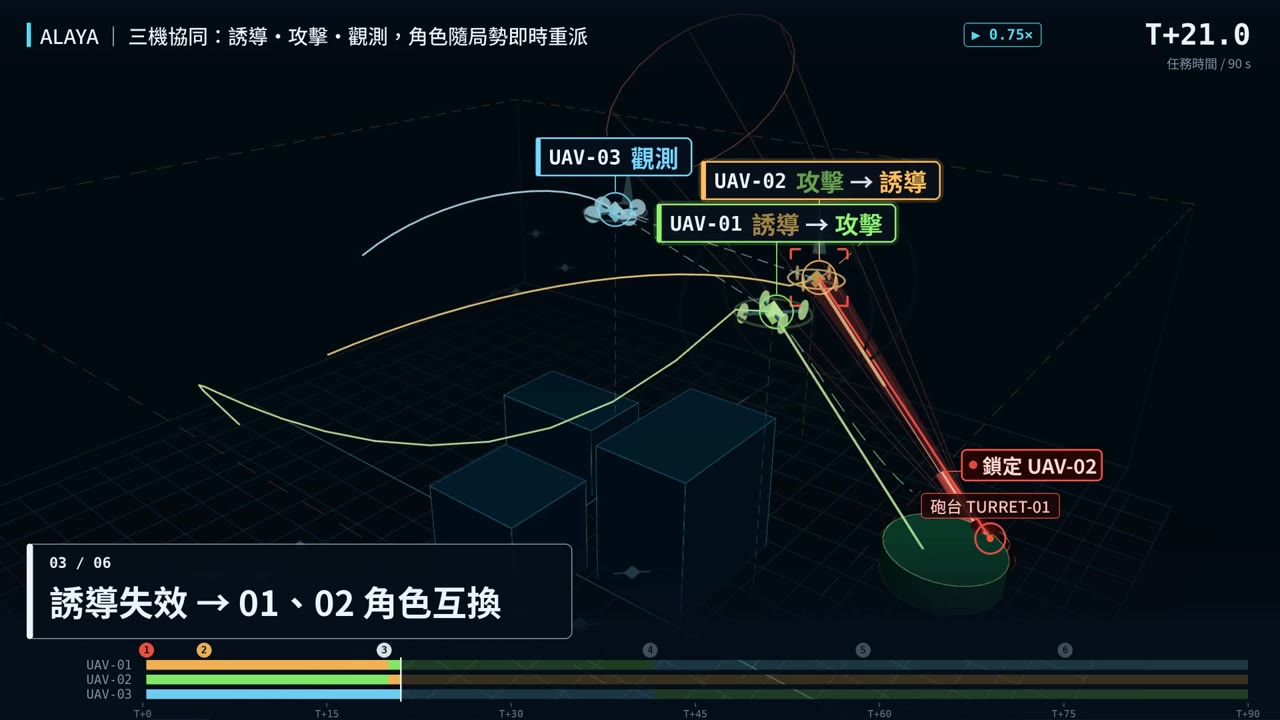 多機協同突防作戰推演系統誘導、觀測、攻擊三機依砲台鎖定重派角色。成敗任務窗口內完成突入,證據鏈封存MINOVSKY空通訊阻絕下多機自主協同系統斷訊時以廣角相機互看僚機,守住角色與隊形。成敗斷訊下完成任務,機隊存活JABURO基地
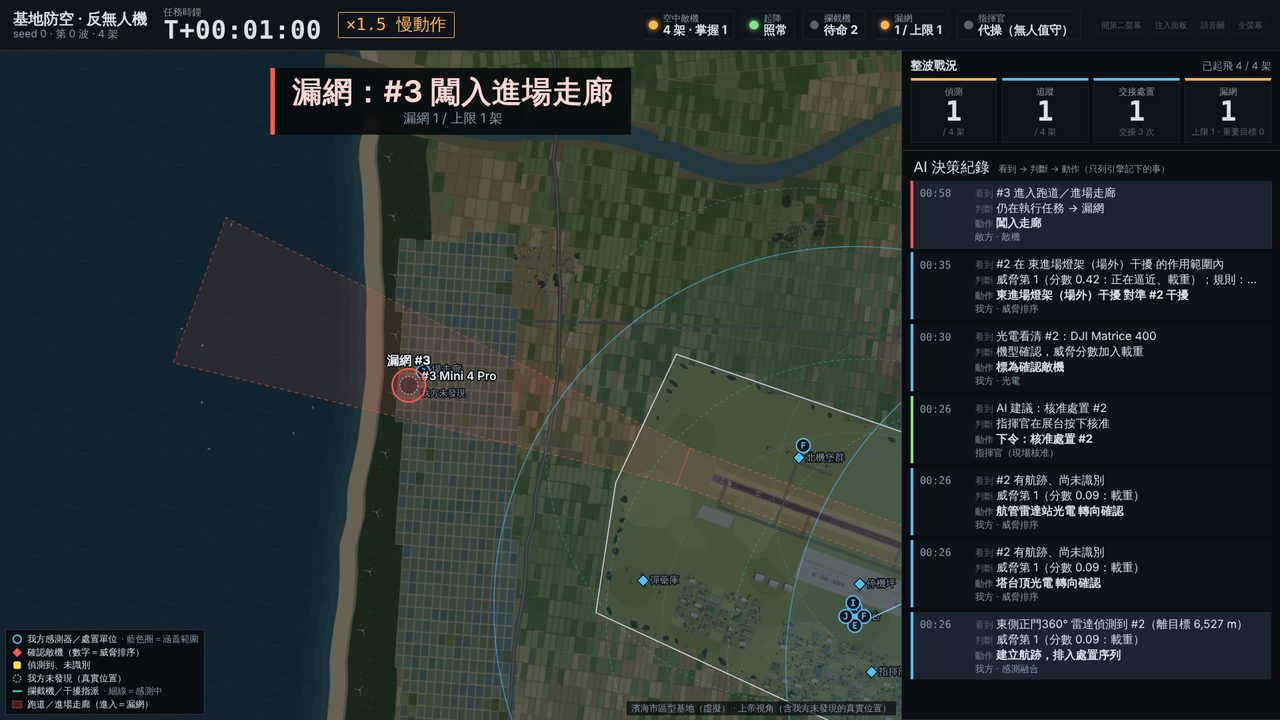 基地反無人機防衛部署決策系統夜間多方向來襲,排出處置順序與最適手段。成敗整波漏網不超過上限架數BALL基地基地損勘決策輔助系統損勘回報轉成修復排程,條件一變就重排。成敗第一架機可起飛的時間最短MEDEA救災
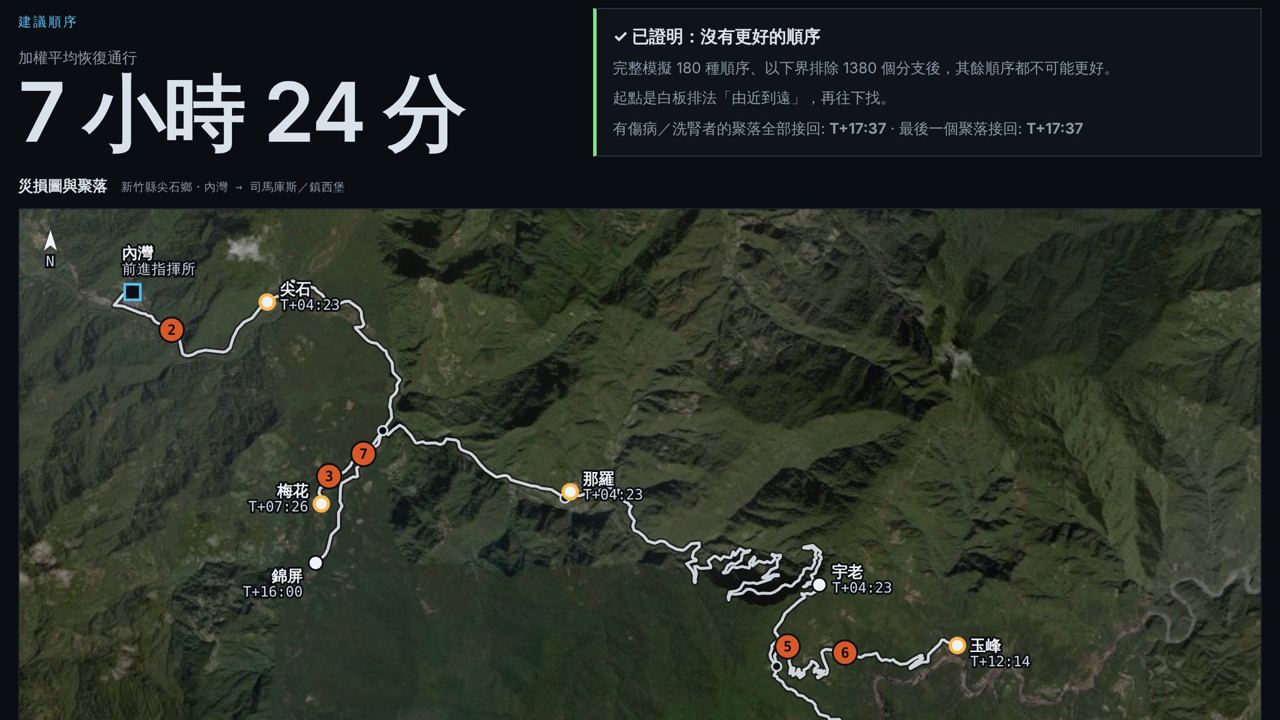 災後道路搶通排序決策系統尖石五峰坍方後,排出先通哪一段。成敗加權平均恢復時間最短,並證明沒有更好的排法CORE救災
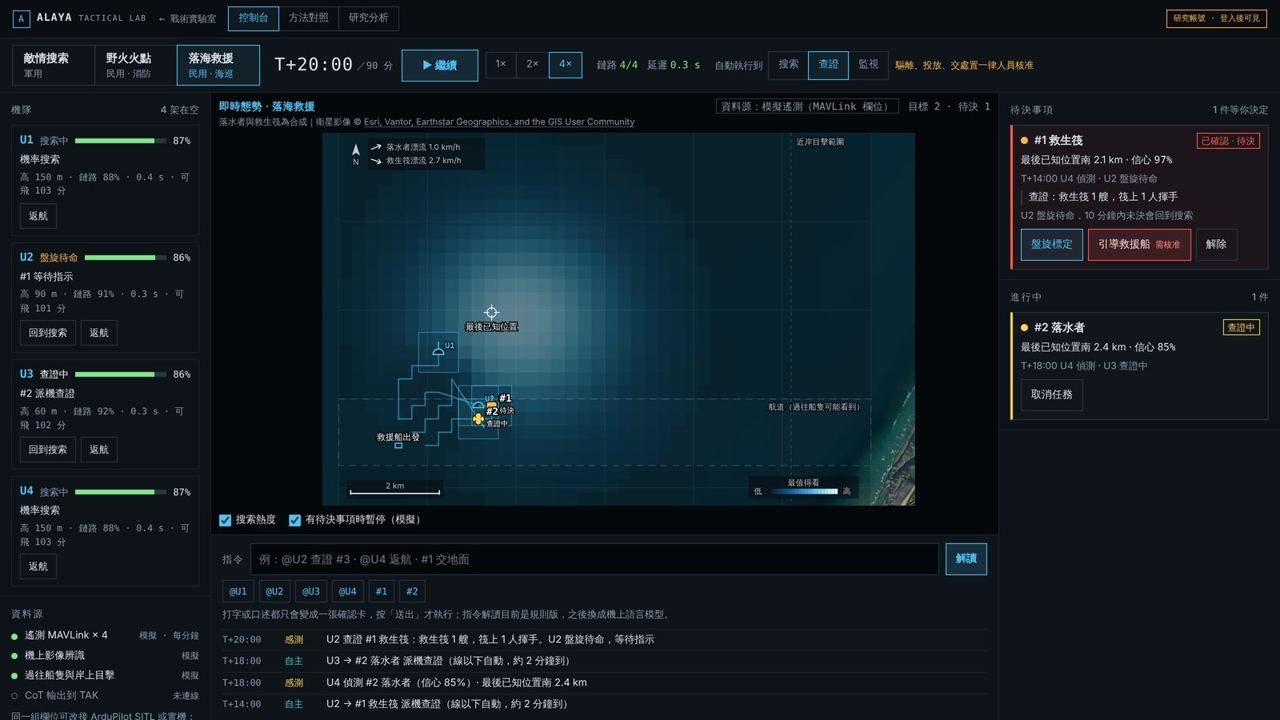 多機協同搜索救援決策系統海上、山區與城市機率搜索,一架發現全隊重派。成敗存活時間內找到受困者
夥伴與第三方用同一份合約開發任務模組,透過 Skill SDK 接上決策層。硬體在 BABYLON Market,技能在模組庫。
可信夥伴,明確介面。
寶淇掌握使用者問題、定義題目、設計整體方案並帶領交付;載具、設備與專業由可信夥伴依介面提供,全程非紅供應鏈。