寶淇 · TAIWAN
關於寶淇
以編隊協同,發揮平價載具的任務戰力。
寶淇將 Formation 與 Kata 轉化為異質無人團隊的決策能力,以軍工 AI 放大每一台載具的價值。透過 Formation 陣型、Kata 協同套路與動態角色分工,讓機體能力互補,降低任務對單機性能與成本的要求。我們以異質多載具協同為核心,讓不同性能與成本的載具互相搭配,以整隊分工提升任務效益。ALAYA Wargame 內建 ZERO 引擎,發展可重用的戰術知識,並比較編隊行為、任務成果與成本;BABYLON Market 則以任務角色與能力資訊為依據,在 Build Bay 選配平價載具與元件,串起機隊配置與夥伴整合。
領導與法人資訊
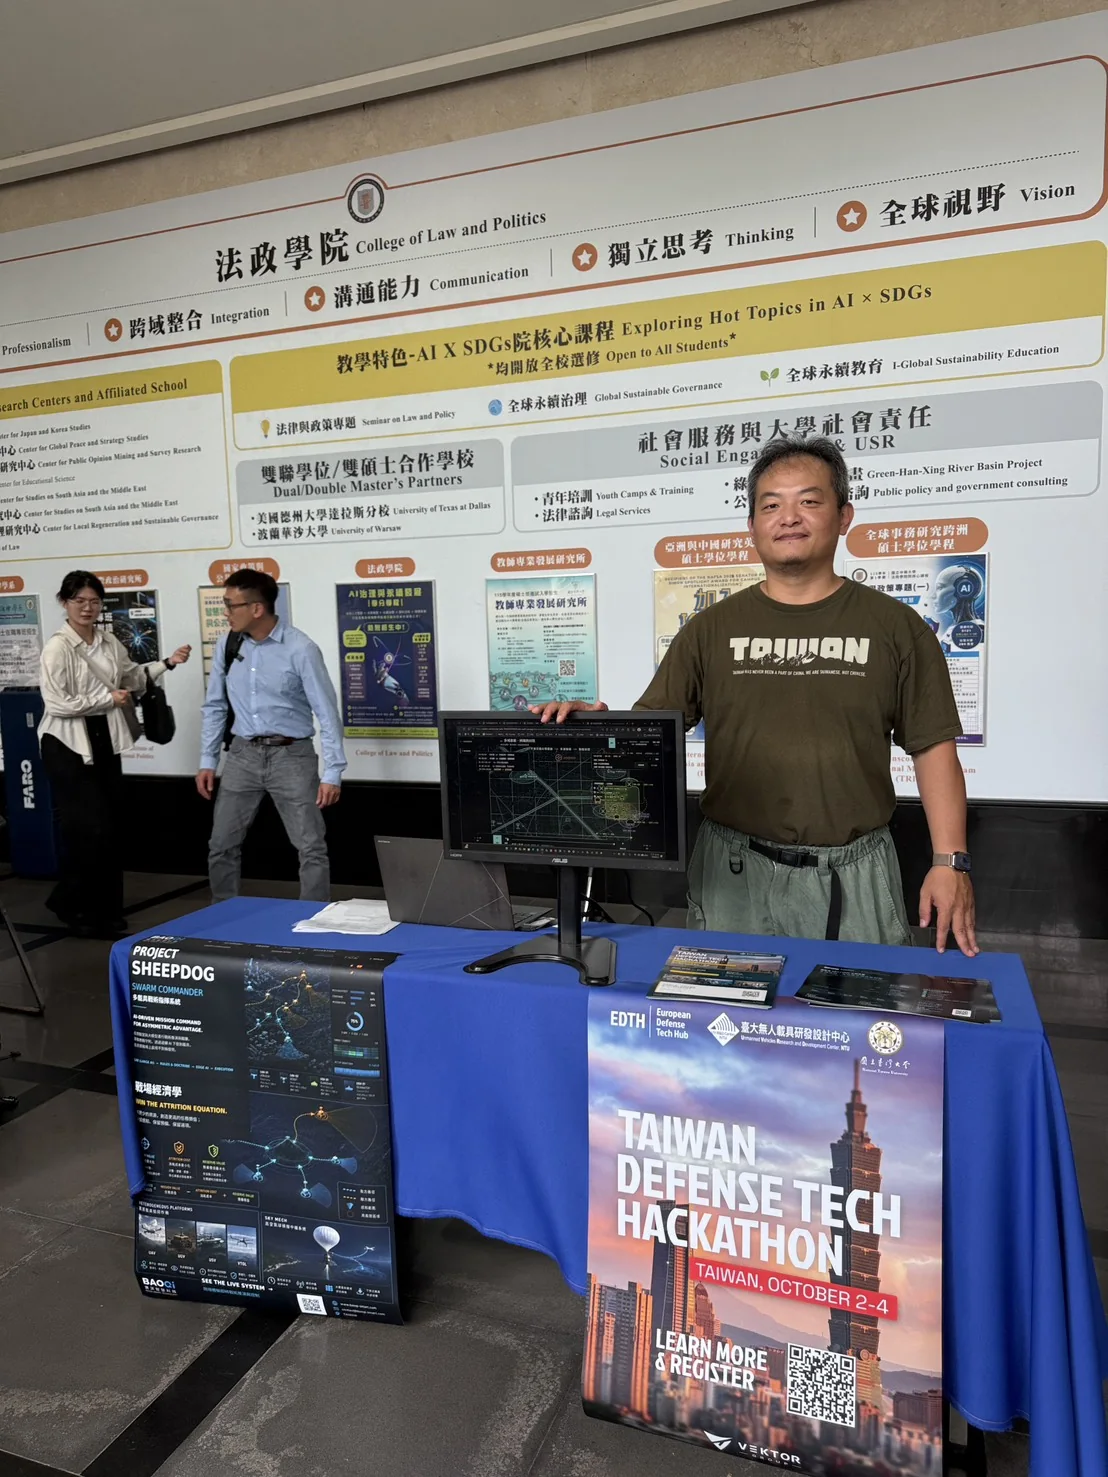
Wenteng Chang
創辦人暨執行負責人
我們正在累積的產品資產
任務決定編組,編組決定組件。
先確立任務目標與所需角色,再選配既有、可負擔且能力互補的載具與元件。ALAYA 內建的 ZERO 發展可隨情境調整的 Formation 與 Kata 知識;BABYLON Market 配置機隊,ALAYA 比較編隊行為、任務成果與整隊成本。任務知識、平台介面與配置資料持續累積,成為下一次任務與整合可重用的產品資產。
每次任務,都是下一次的起點。
將 Formation 陣型、Kata 協同套路、角色轉換與成效評估累積為共同知識,運用於下一支任務編隊的規劃與訓練。
每個介面,都能打開更多組合。
用共同能力模型與平台適配介面,讓不同裝備加入同一套任務架構,減少下一次整合的重複工作。
每套方案,都能強化下一次選配。
累積元件能力、相容性與整合經驗,選配能力互補的平價機體,並在 ALAYA 比較任務成果與整體機隊成本。
公司里程碑
每一步進展,都有紀錄。
回顧公司發展、研究進展與公開展示。
公司發展
入選 NTU Garage
入選 NTU Garage 創業社群,相關歷程已於公司開幕活動紀錄公開。
合作進展
公布與 Turing Certs 簽署 MOU
以公司動態公布與 Turing Certs 簽署合作備忘錄。
公司發展
NTU Garage 開幕活動紀錄
記錄開幕活動,以及寶淇早期向外界展示應用 AI 研發的歷程。
研究進展
公開不確定身分判讀研究進展
公布 SHEEPDOG 初步研究能力,保留不確定性並提供可供檢視的決策紀錄。
軟體展示
公開 Resilience Mapper 模擬展示
介紹以瀏覽器呈現的空間資訊韌性模擬,並記錄 OSSInt 2026 投稿套件的準備成果。
公開展示
於臺中論壇展示 SHEEPDOG
於國立中興大學舉行的臺灣無人載具自主系統戰略論壇展示模擬系統。
公司發展
公布 ZERO · ALAYA · BABYLON 三產品架構
建立現行產品層級:ZERO 負責行為預判與戰術生成,ALAYA 整合紅藍軍戰術推演、多機協同、任務成效結算與戰術回饋,BABYLON 負責任務選配與國防供應鏈整合。
活動交流與產業合作
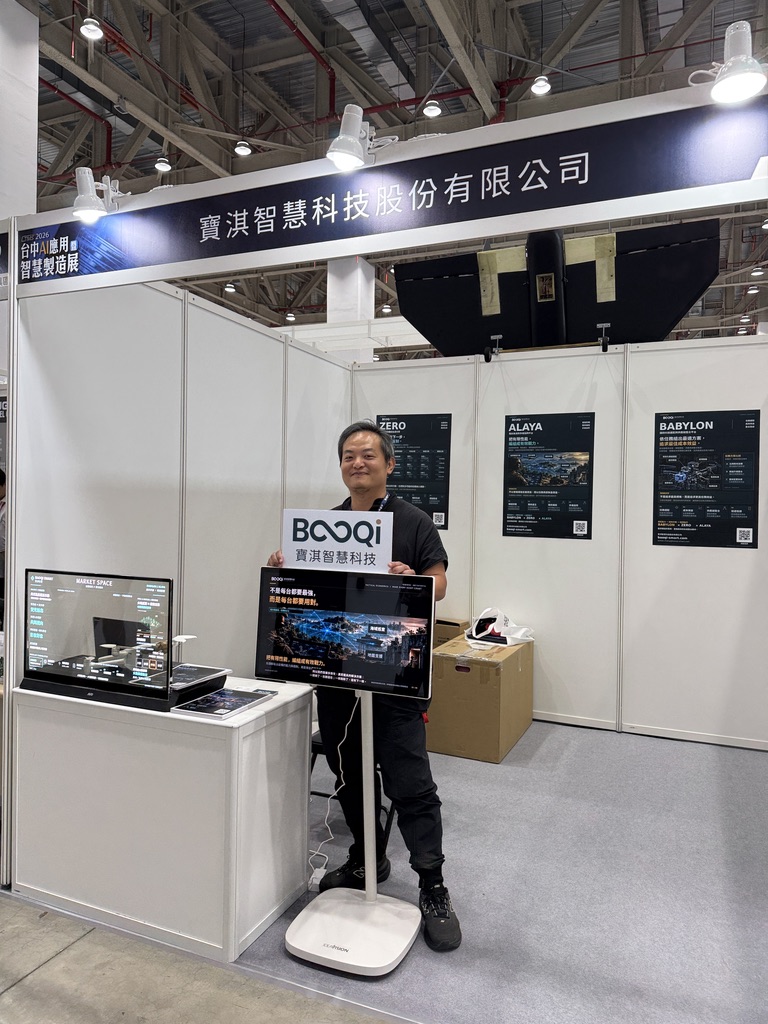
CTMS 2026 台中 AI 應用暨智慧製造展
寶淇參與台中展會,透過產品介紹、模擬演示與設備展示,和產業來訪者交流。
活動交流與產業合作
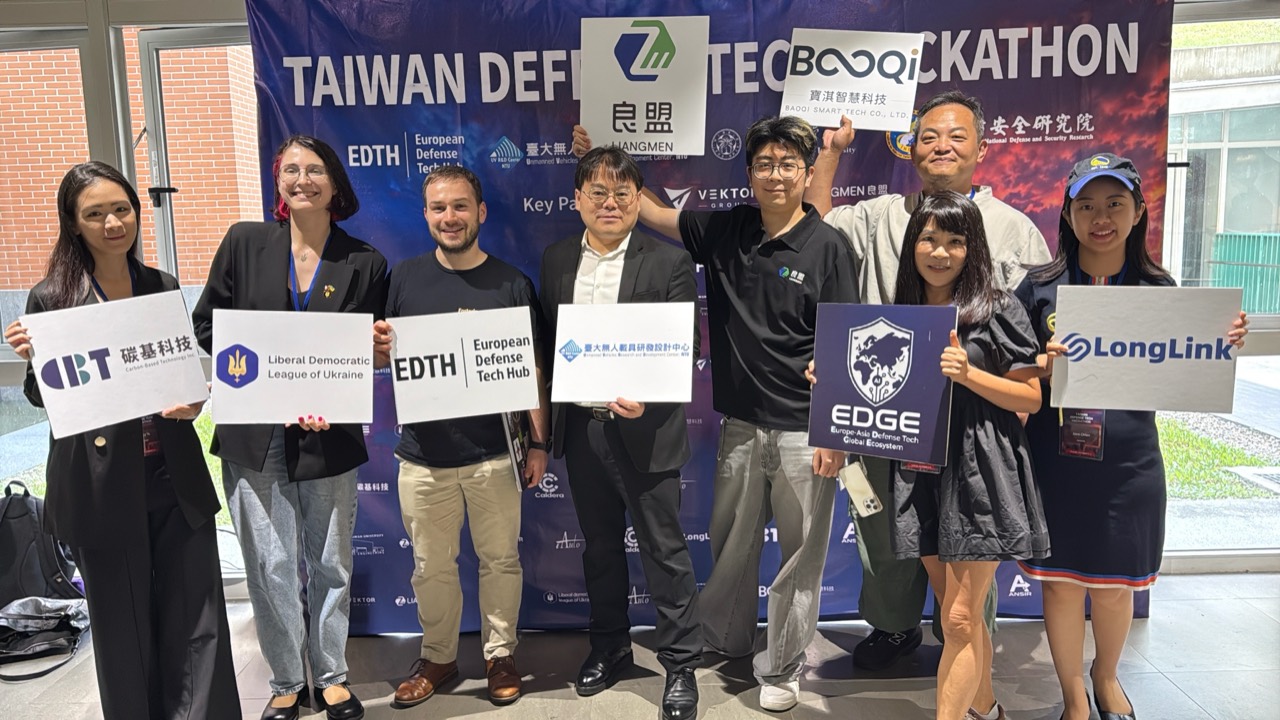
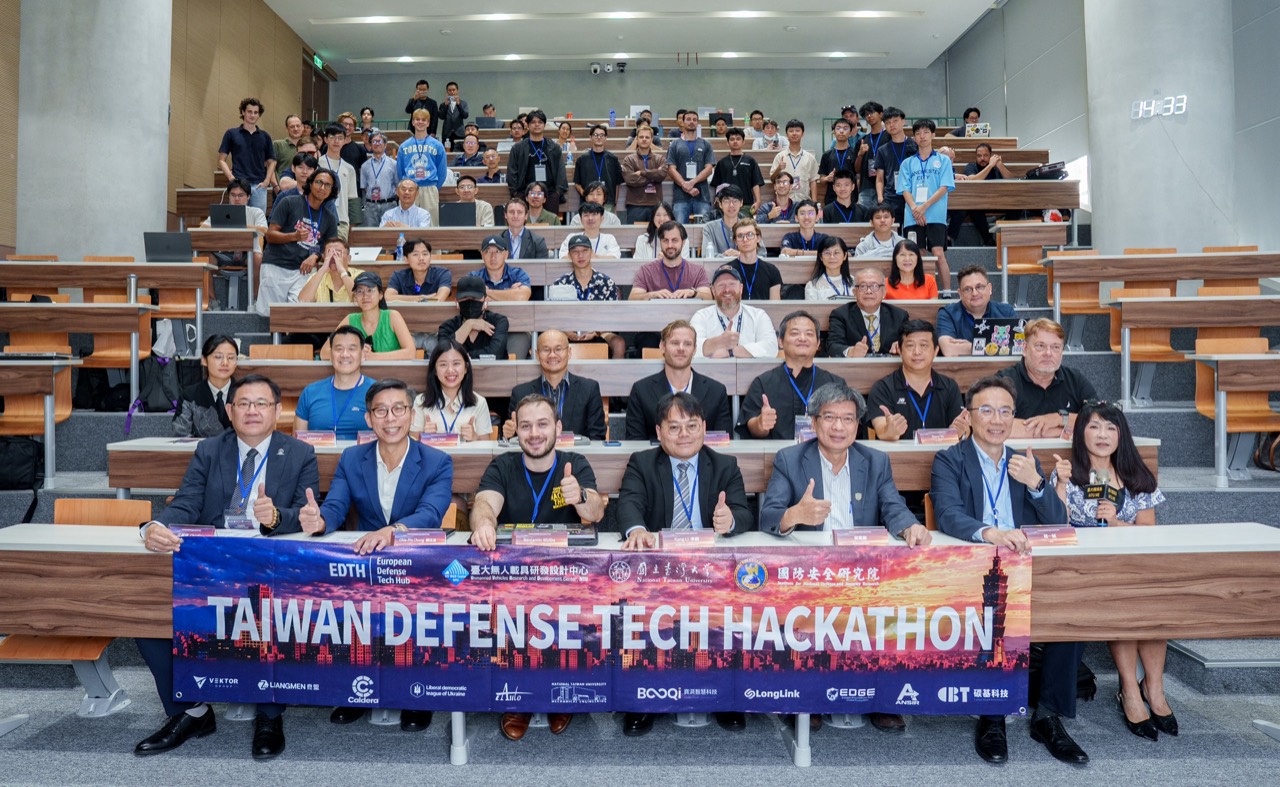
Taiwan Defense Tech Hackathon 2026
寶淇作為台北活動的協辦單位,投入前期籌備、夥伴協調、資源串接與現場支援。
國際交流
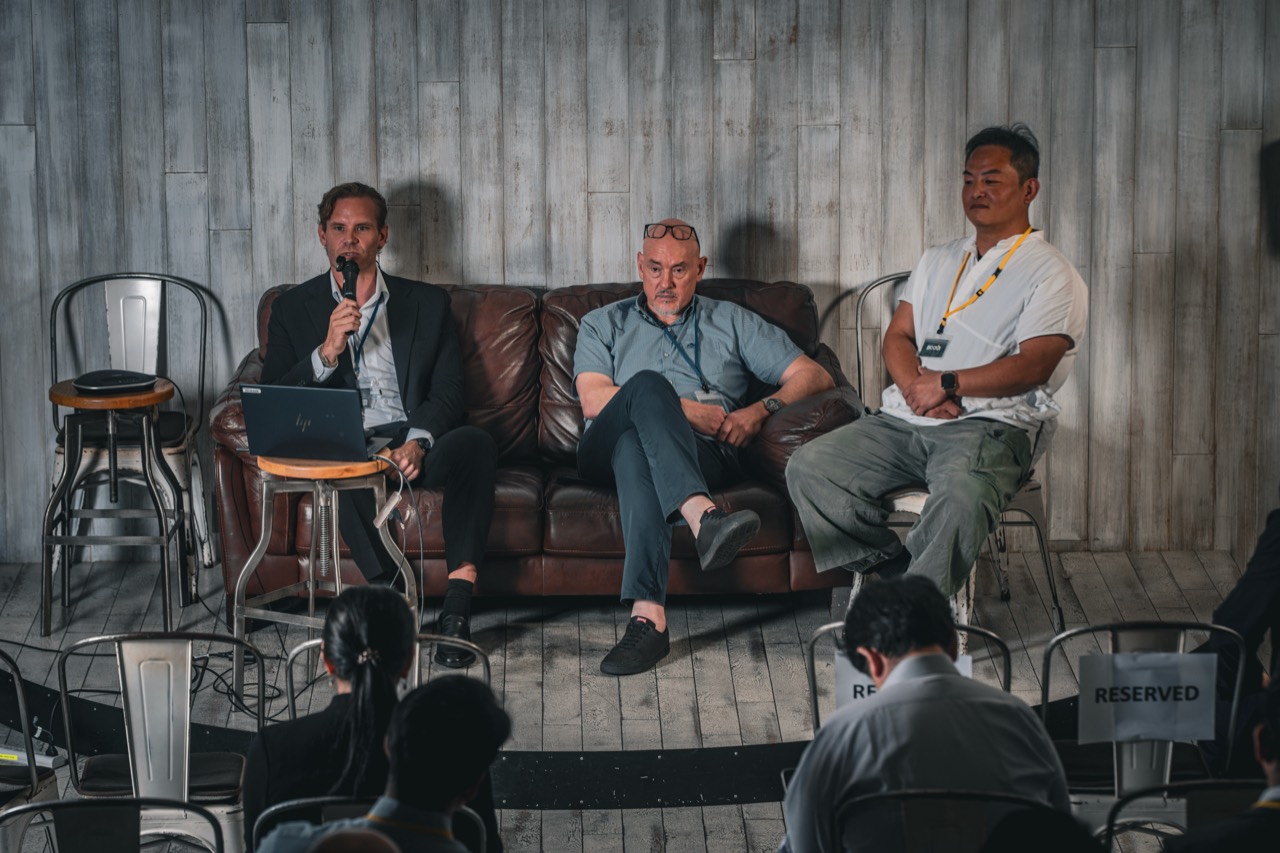
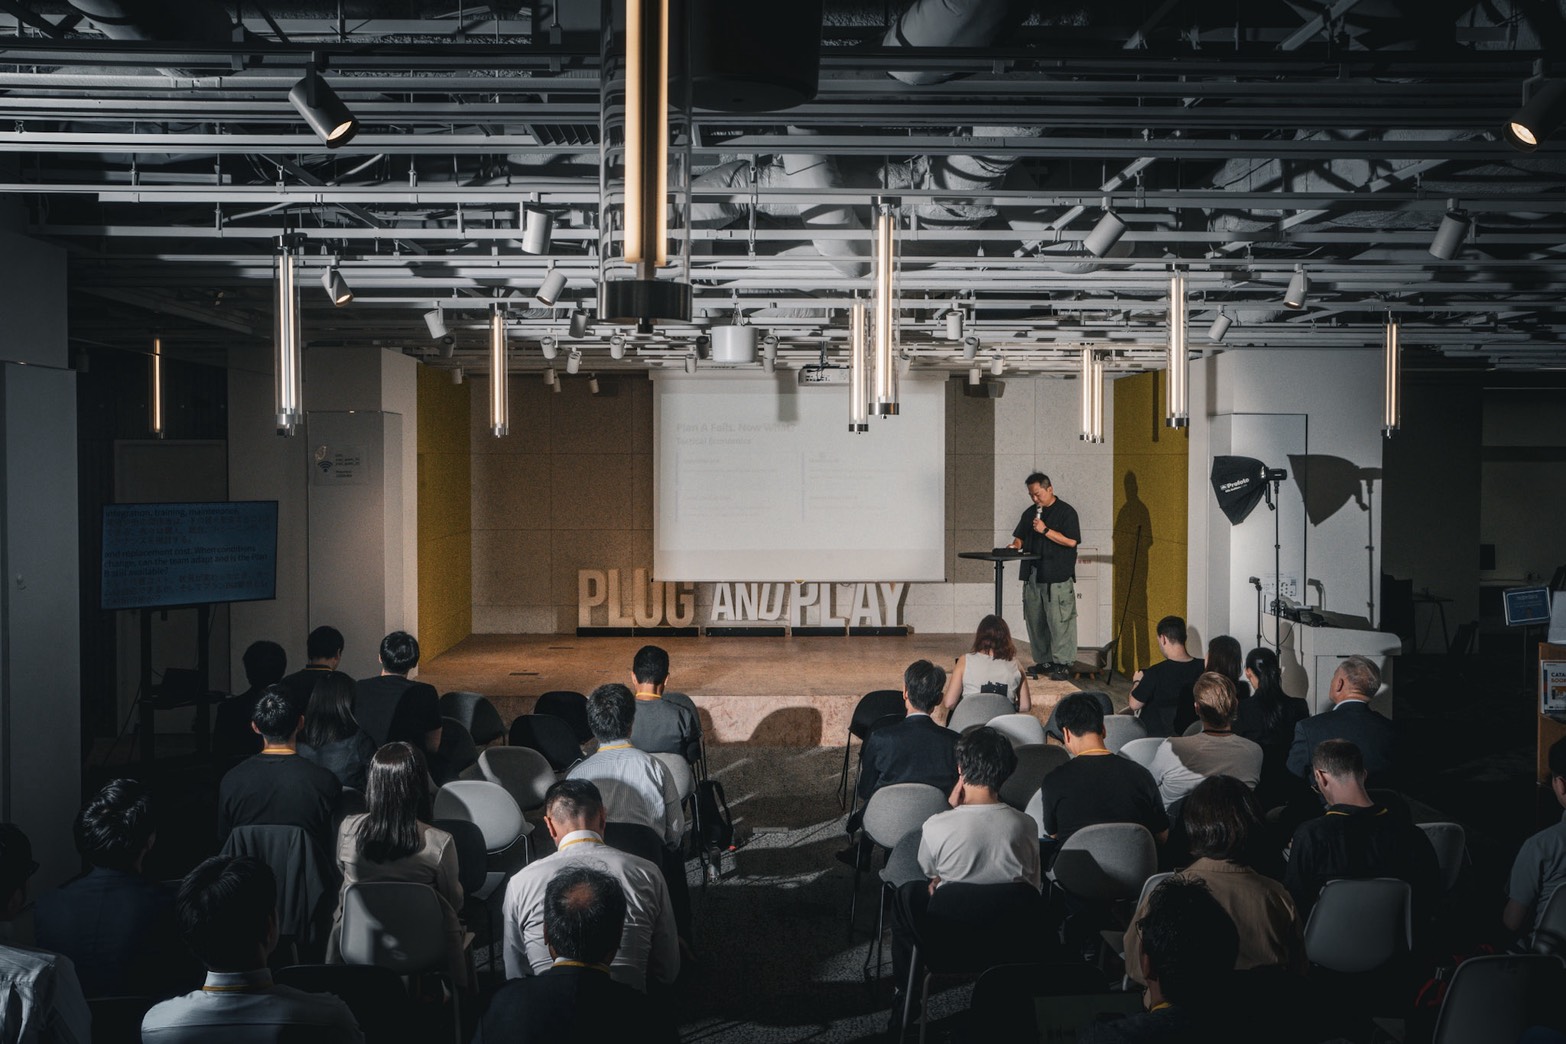
寶淇於東京 Europe–Japan Dual-Use Innovation Showcase 登台分享
創辦人張文騰於 EDTH × Plug and Play Japan 東京澀谷活動,分享異質無人載具的 AI 編組、互補分工與任務協同理念,持續拓展整機、元件、Edge AI 與實測合作機會。
國際論壇
寶淇參與東京 The Autonomy Stack 座談
寶淇與 Orcrist Technologies、Synteza AI 共同參與 The Autonomy Stack: Perception, Spectrum, Command 座談。From Prototype to Production – Japan 由 EDTH 與 Deloitte Tohmatsu Venture Support 共同舉辦。
– · TAIPEI
Taiwan Defense Tech Hackathon 2026
寶淇投入台北活動的前期籌備、夥伴協調與現場支援。
R&D
工程研發計畫
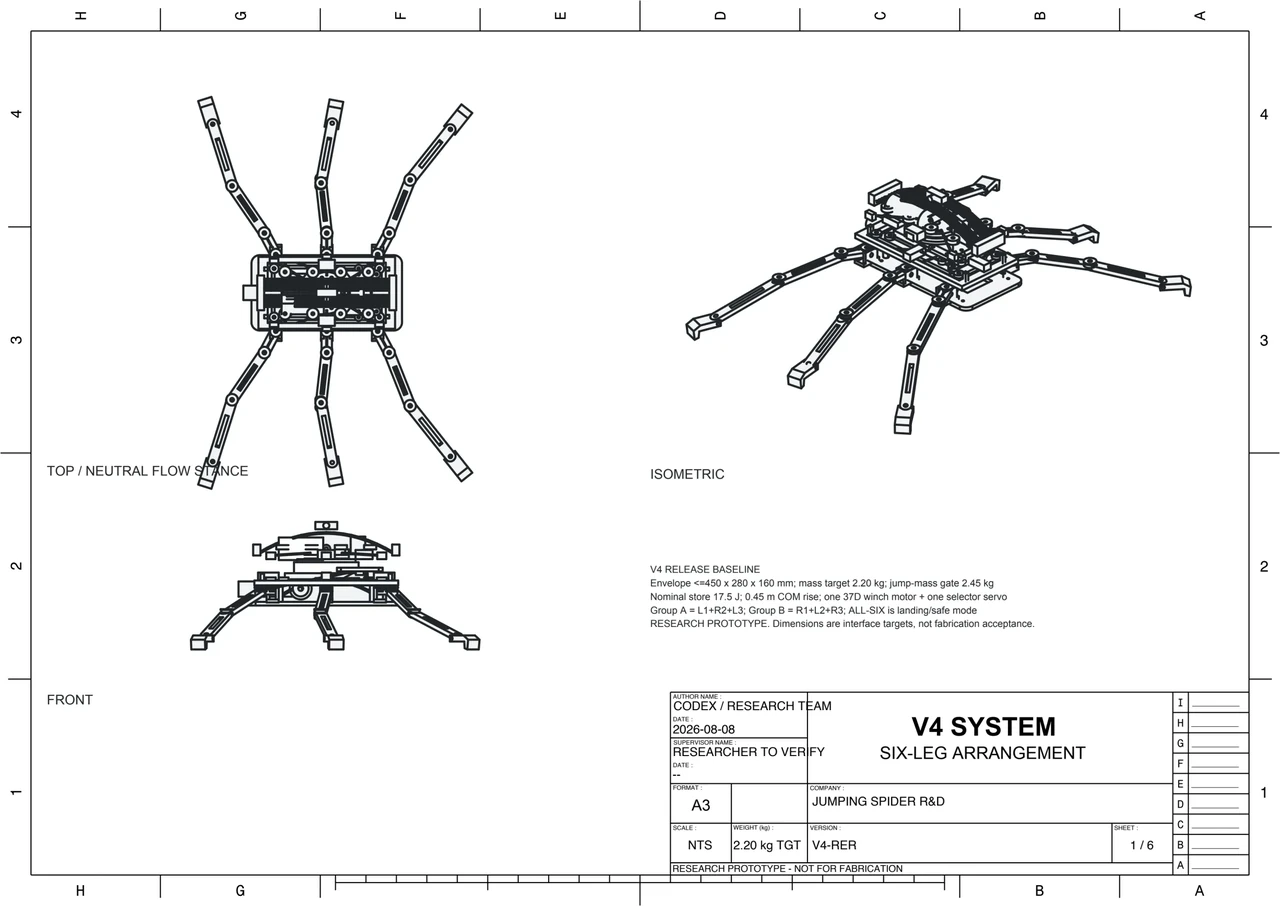
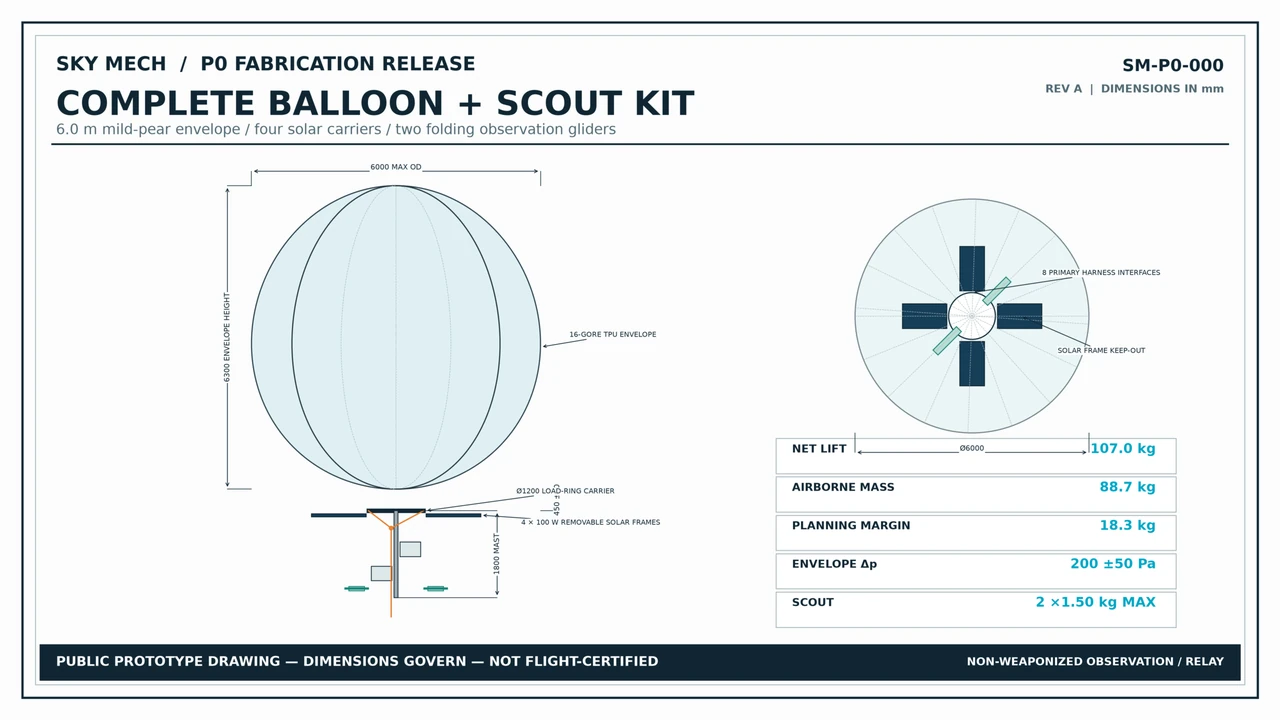
任務可靠性
局勢改變,任務持續推進。
以共同態勢、清楚權責、故障恢復與可追溯成果,掌握複雜任務隊伍。
技術資源
工程與研究資料庫。
從 Formation 陣型、Kata 協同套路、平價硬體的協調成本,到 Red–Blue AI Foundry,深入閱讀既有工程紀錄與研究資料。
寶淇
帶入你的任務,組出下一套方案。
提供任務目標、可用載具與既有控制系統資訊,一起討論戰術決策、角色分工及後續執行所需的整合步驟。